

 Menu
Home Base
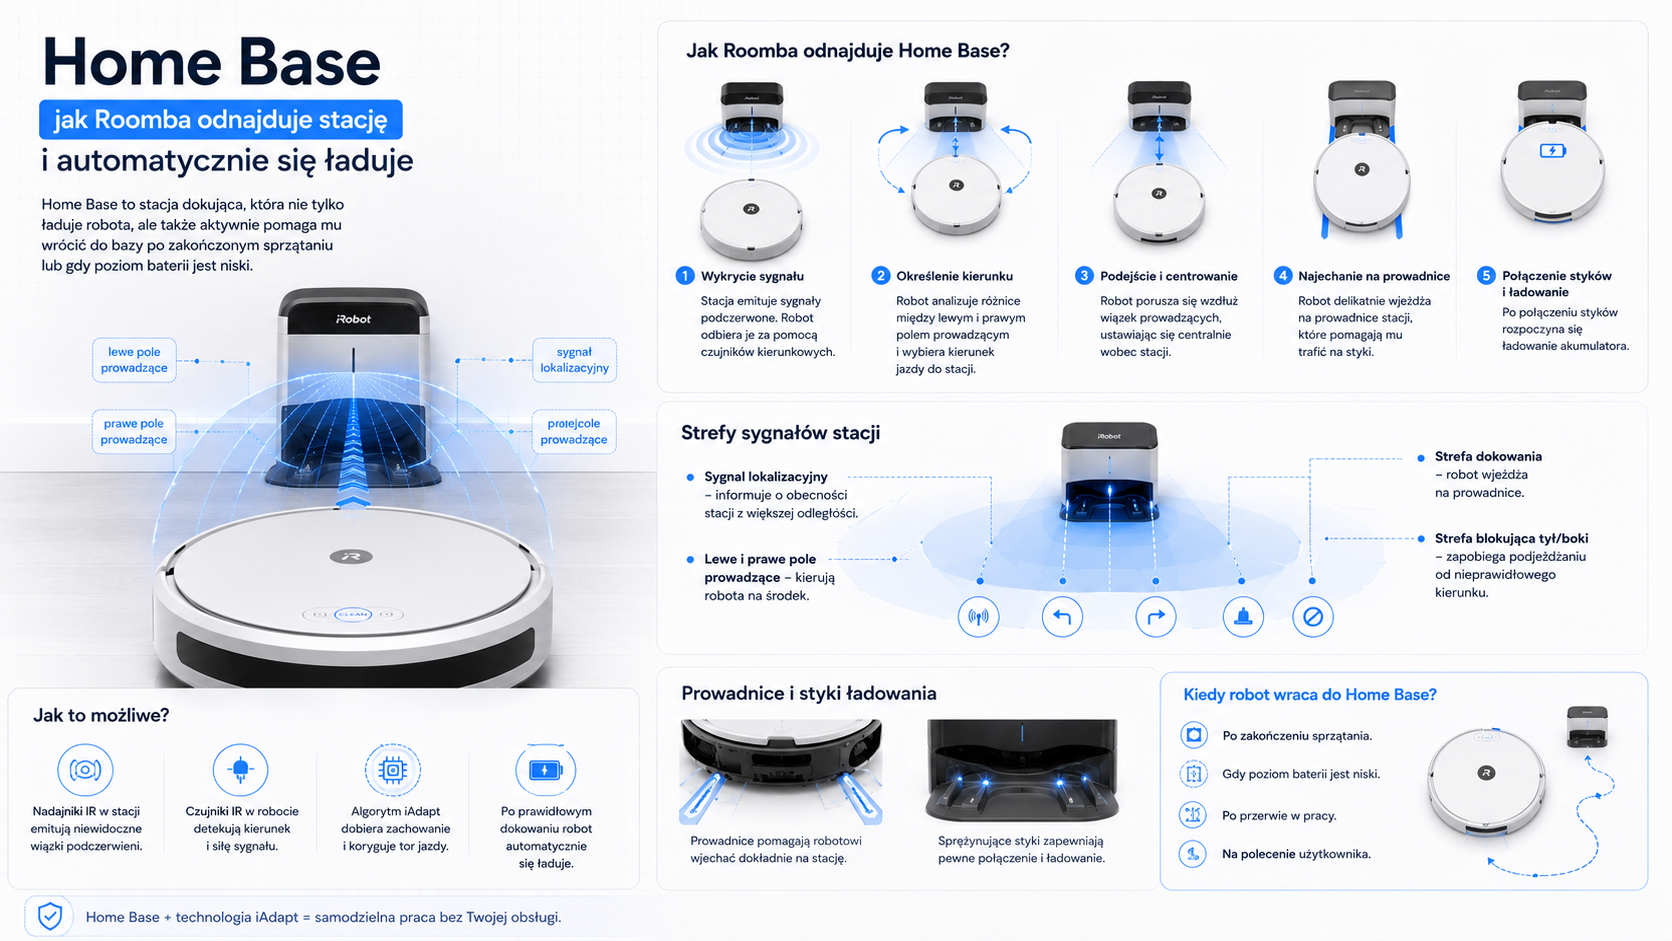
Home Base jest stacją dokującą robotów Roomba. Jej podstawowe zadanie polega na dostarczaniu energii, ale samo ładowanie jest tylko końcowym etapem procesu. Robot musi najpierw odnaleźć bazę, podejść do niej pod odpowiednim kątem, trafić na prowadnicę i prawidłowo połączyć styki.
Automatyczne dokowanie było jedną z technologii, które odróżniły dojrzałe roboty sprzątające od prostych urządzeń wymagających ręcznego podłączania.
Kiedy pojawiła się Home Base?
Pierwsza Roomba z 2002 roku wymagała bardziej bezpośredniej obsługi, natomiast automatyczne dokowanie i ładowanie zaczęto szerzej stosować w kolejnych generacjach, szczególnie w rodzinie Roomba Discovery i późniejszej serii 500.
Od tego momentu Home Base stała się standardem większości pełnowymiarowych modeli.
Konstrukcja zmieniała się, ale podstawowa idea pozostała taka sama:
- stacja emituje sygnały naprowadzające,
- robot odbiera je za pomocą czujników,
- ustawia się centralnie,
- najeżdża na styki,
- rozpoczyna ładowanie.
Jak Roomba odnajduje stację?
Stacja emituje sygnały podczerwone tworzące kilka stref.
Mogą one pełnić funkcję:
- sygnału lokalizacyjnego,
- lewego pola prowadzącego,
- prawego pola prowadzącego,
- strefy zapobiegającej podjeżdżaniu od tyłu lub z boku.
Patentowe rozwiązania dotyczące stacji iRobot opisują wykorzystanie kilku emiterów, pola detekcji wokół obudowy oraz styków doprowadzających energię.
W innych patentach opisano rozróżnianie kierunkowych wiązek podczerwonych i reaktywne zachowania dokujące robota.
Etapy dokowania
Poszukiwanie stacji
Robot może wykryć sygnał przypadkowo podczas przejazdu albo aktywnie szukać bazy po zakończeniu zadania lub przy niskim poziomie energii.
Ustawienie względem sygnału
Roomba obraca się i ustala kierunek, z którego dociera sygnał.
Podejście
Robot podjeżdża do stacji, korygując tor na podstawie lewego i prawego pola prowadzącego.
Końcowe najechanie
Przy małej odległości robot zmniejsza prędkość, najeżdża na podstawę i łączy metalowe styki.
Potwierdzenie ładowania
Elektronika sprawdza napięcie oraz przepływ prądu. Jeżeli połączenie nie jest prawidłowe, robot może ponowić próbę.
Dlaczego stacja musi mieć wolną przestrzeń?
Przed bazą robot wykonuje korekty toru. Jeżeli blisko znajdują się meble, ściana albo inny przedmiot, Roomba może nie uzyskać prawidłowego kąta.
Przestrzeń jest potrzebna również po bokach, ponieważ sygnały naprowadzające muszą być widoczne dla odbiorników robota.
Przeszkody mogą:
- zasłaniać podczerwień,
- odbijać sygnał,
- zmuszać robota do ostrego skrętu,
- blokować koło,
- powodować zsuwanie się z podstawy.
Dlaczego Roomba nie może znaleźć Home Base?
Najczęstsze przyczyny:
- stacja została przeniesiona podczas sprzątania,
- robot rozpoczął pracę poza bazą,
- stacja jest odłączona,
- odbiorniki są zabrudzone,
- emiter stacji jest uszkodzony,
- na drodze znajduje się przeszkoda,
- robot pracuje na innym piętrze,
- sygnał zakłóca Virtual Wall,
- bateria rozładowała się zbyt mocno,
- robot nie rozpoznaje swojej lokalizacji.
Starsza Roomba bez mapy nie znała stałej pozycji bazy. Musiała znaleźć jej sygnał podczas jazdy. Jeżeli znajdowała się daleko albo za kilkoma ścianami, mogła długo szukać.
Zakłócenia podczerwieni
Sygnały mogą być zakłócane przez:
- silne światło słoneczne,
- inne urządzenia podczerwone,
- niewłaściwie ustawiony Virtual Wall,
- kilka stacji ustawionych blisko siebie,
- bardzo błyszczące powierzchnie.
iRobot ostrzega, że Virtual Wall ustawiony zbyt blisko bazy może zakłócić proces dokowania.
Dlaczego robot wjeżdża i wyjeżdża ze stacji?
Możliwe przyczyny:
- zabrudzone styki,
- utlenienie powierzchni,
- stacja przesuwa się po podłodze,
- koła ślizgają się,
- podstawa jest krzywo ustawiona,
- styki sprężynujące nie pracują,
- bateria ma problem z przyjęciem ładowania,
- napięcie jest niestabilne,
- zderzak nie wraca prawidłowo.
Robot po wykryciu braku ładowania może uznać, że nie zadokował poprawnie, cofnąć się i ponowić próbę.
Dlaczego Roomba ślizga się na podstawie?
Przyczyną bywa:
- mokra podłoga,
- kurz na kołach,
- zużyty bieżnik,
- gładka powierzchnia,
- źle ustawiona stacja,
- kabel naprężający podstawę,
- dywan znajdujący się bezpośrednio przed stacją.
Pod Home Base najlepiej sprawdza się stabilna, równa i sucha powierzchnia.
Jak czyścić styki?
Należy:
- odłączyć stację od prądu,
- przetrzeć styki robota i bazy suchą mikrofibrą,
- przy trudnym nalocie zastosować środek odpowiedni do styków albo niewielką ilość alkoholu izopropylowego na ściereczce,
- poczekać do całkowitego wyschnięcia,
- sprawdzić ruchomość styków sprężynujących.
Nie należy szlifować ich agresywnym papierem bez potrzeby, ponieważ można usunąć warstwę ochronną.
Home Base a Clean Base
Home Base ładuje robota.
Clean Base ładuje i automatycznie opróżnia pojemnik.
Późniejsze stacje Combo mogą dodatkowo:
- uzupełniać wodę,
- myć mop,
- suszyć materiał,
- opróżniać zabrudzenia.
Wszystkie nadal muszą realizować podstawowe zadanie naprowadzania i ładowania.
Home Base a mapowanie
W robotach mapujących baza ma zapisaną pozycję na planie domu. Roomba może więc najpierw dojechać w jej okolice według mapy, a dopiero na końcowym etapie skorzystać z sygnałów dokujących.
W starszych modelach cały proces był bardziej reaktywny. Robot nie znał współrzędnych stacji i musiał znaleźć sygnał podczas przejazdu.
Patenty związane z dokowaniem
iRobot opracowywał rozwiązania obejmujące:
- kilka emiterów sygnału,
- kierunkowe wiązki prowadzące,
- różnicowanie sygnałów,
- podejście robota do stacji,
- zarządzanie energią,
- ładowanie po zadokowaniu,
- stacje opróżniające.
Patent dotyczący automatycznego dokowania i zarządzania energią opisuje systemy pozwalające autonomicznemu robotowi wracać do stacji i ładować akumulator.
Zalety Home Base
- automatyczne ładowanie,
- ograniczenie ręcznej obsługi,
- możliwość pracy z harmonogramu,
- podstawa dla Recharge and Resume,
- stałe miejsce przechowywania robota,
- możliwość rozbudowy stacji o kolejne funkcje.
Wady
- wymaga odpowiedniego ustawienia,
- sygnały podczerwone mogą być zakłócane,
- styki wymagają czyszczenia,
- śliska podłoga utrudnia dokowanie,
- starszy robot może długo szukać bazy,
- uszkodzenie stacji uniemożliwia automatyczną pracę.