

 Menu
iAdapt 3.0
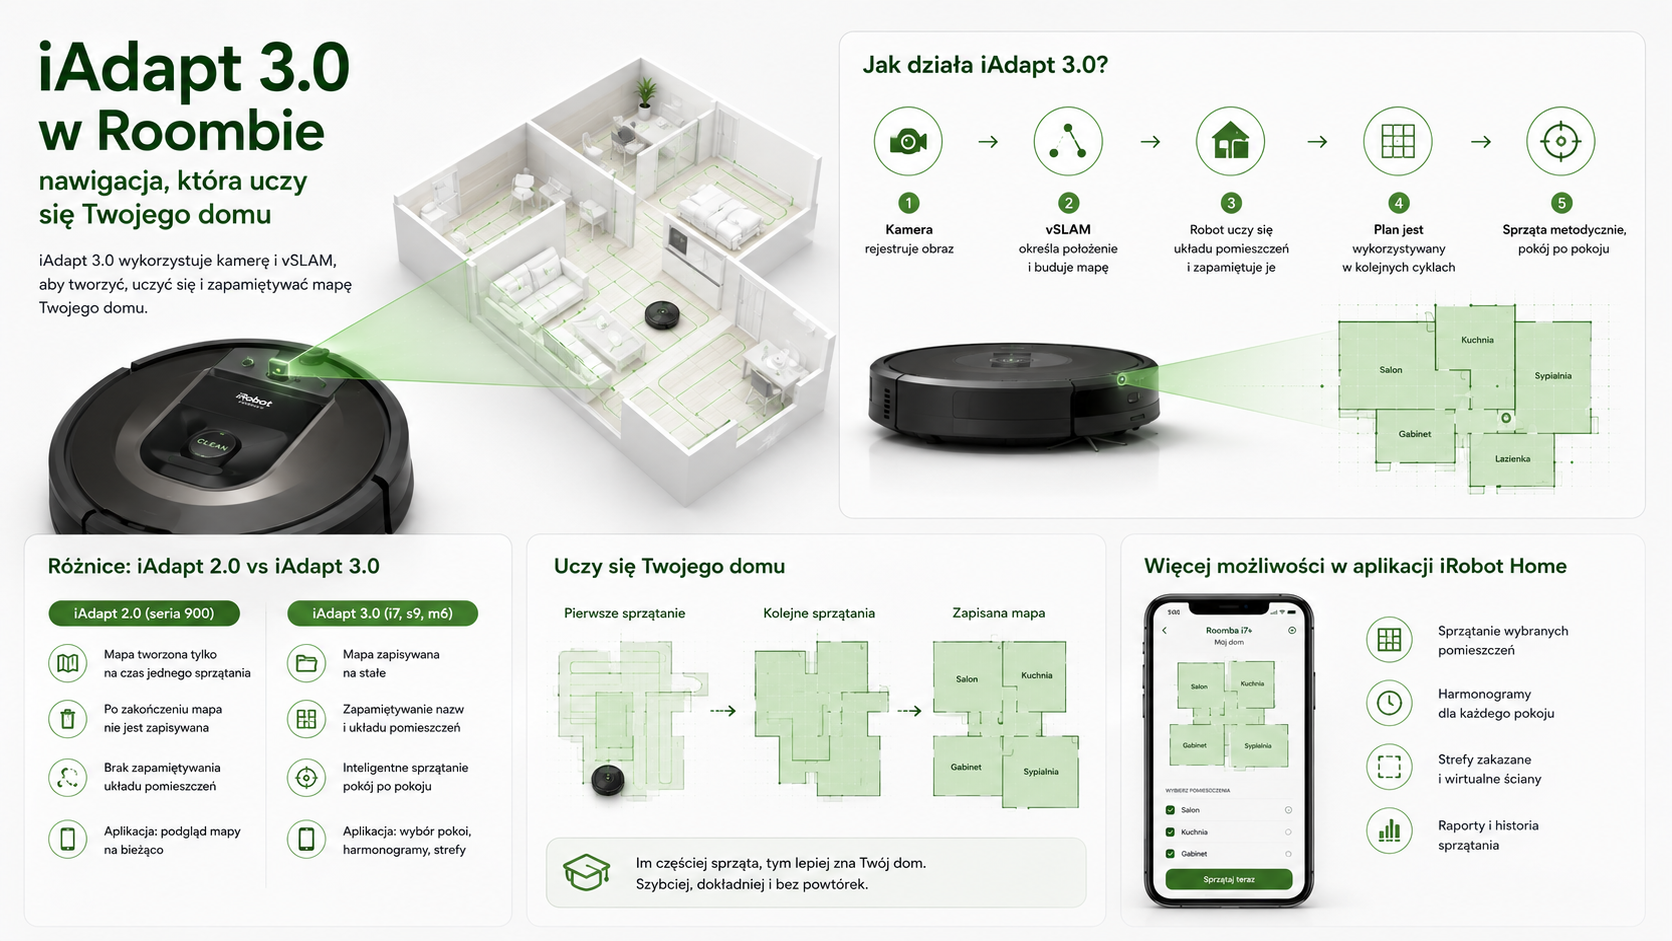
iAdapt 3.0 był kolejnym etapem rozwoju nawigacji iRobot. Nie ograniczał się już do tworzenia mapy potrzebnej podczas jednego zadania. Robot miał uczyć się planu domu, zapamiętywać pomieszczenia i wykorzystywać tę wiedzę podczas kolejnych cykli.
System zadebiutował w 2018 roku wraz z Roombą i7 i i7+. Później trafił między innymi do Roomby s9 oraz mopa Braava jet m6.
Kiedy wprowadzono iAdapt 3.0?
Roomba i7+ została zaprezentowana 6 września 2018 roku. Producent opisywał ją jako robota potrafiącego uczyć się planu domu, zapamiętywać pomieszczenia i sprzątać je według nazw.
iRobot wskazywał, że opatentowane iAdapt 3.0 Navigation with vSLAM pozwala robotowi śledzić, gdzie już posprzątał, i które obszary nadal pozostały do wykonania.
Czy iAdapt 3.0 to osobny czujnik?
Nie. Jest to określenie całego systemu nawigacji.
Obejmuje on współpracę:
- kamery,
- algorytmów vSLAM,
- czujników ruchu,
- enkoderów kół,
- mechanicznego zderzaka,
- czujników schodów,
- mapy domu,
- aplikacji,
- algorytmów planowania trasy.
Nie istnieje pojedynczy „czujnik iAdapt 3.0”, który można wymienić jako oddzielny moduł.
Najważniejsza różnica względem iAdapt 2.0
iAdapt 2.0 pozwalał Roombie 900 utworzyć mapę roboczą i ukończyć aktualne zadanie.
iAdapt 3.0 został połączony z trwałą pamięcią planu domu, czyli Imprint Smart Mapping.
Robot mógł:
- nauczyć się rozkładu pomieszczeń,
- zapisać mapę na kolejne cykle,
- rozpoznawać kondygnację,
- otrzymywać polecenia dotyczące konkretnych pokoi,
- działać na podstawie nazw pomieszczeń,
- wykorzystywać strefy,
- sprawniej planować powrót do przerwanego zadania.
Jak robot uczy się domu?
Proces może odbywać się podczas:
- zwykłych cykli sprzątania;
- specjalnych przejazdów mapujących;
- kolejnych zadań, które poprawiają wcześniej utworzony plan.
Robot rozpoczyna ze stacji, porusza się po dostępnej powierzchni i zapisuje charakterystyczne punkty otoczenia. Następnie łączy je z przebytą trasą oraz wykrytymi przeszkodami.
Po kilku przejazdach może przedstawić mapę gotową do personalizacji.
Dlaczego stacja jest ważna dla mapy?
Stacja pełni funkcję stałego punktu odniesienia. Robot powinien:
- rozpoczynać mapowanie z bazy;
- samodzielnie wracać do niej;
- nie być ręcznie przenoszony w trakcie uczenia;
- mieć przed stacją wystarczająco dużo miejsca.
Zmiana położenia bazy może spowodować problemy z orientacją, ponieważ mapa została utworzona w odniesieniu do wcześniejszego punktu startowego.
W jakich modelach stosowano iAdapt 3.0?
Do najważniejszych należą:
- Roomba i7,
- Roomba i7+,
- Roomba i8 i i8+ w wybranych kanałach sprzedaży,
- Roomba s9,
- Roomba s9+,
- Braava jet m6.
iRobot oficjalnie opisywał zarówno s9+, jak i Braavę jet m6 jako urządzenia wykorzystujące iAdapt 3.0 z vSLAM i Imprint Smart Mapping.
Nowsza seria j również rozwijała inteligentną nawigację i mapy, choć w materiałach produktowych producent z czasem częściej eksponował nazwy PrecisionVision, iRobot Genius lub iRobot OS niż numer generacji iAdapt.
iAdapt 3.0 a Roomba i3
Roomba i3 jest przypadkiem szczególnym. Nie ma kamery vSLAM znanej z i7. Wykorzystuje czujniki śledzenia podłoża i odometrię, aby poruszać się w uporządkowany sposób.
Po aktualizacjach otrzymała Smart Mapping i możliwość sprzątania wybranych pokoi. iRobot podaje, że modele i3, i4 i i5 mogą tworzyć Smart Map, lecz obsługują tylko jedną zapisaną mapę, w przeciwieństwie do bardziej rozbudowanych modeli Imprint.
Nie należy więc automatycznie utożsamiać każdej Smart Map z kamerowym iAdapt 3.0.
Jak iAdapt 3.0 reaguje na zmianę mebli?
Mapa nie jest sztywnym rysunkiem, którego robot bezwarunkowo przestrzega. Podczas każdego cyklu Roomba nadal analizuje bieżące otoczenie.
Jeżeli mebel został przesunięty, robot może:
- ominąć nową przeszkodę;
- zaktualizować sposób przejazdu;
- spróbować wjechać do wcześniej niedostępnej przestrzeni;
- wykorzystać zderzak i czujniki lokalne;
- zachować główny układ pomieszczeń.
iRobot wskazuje w informacjach o oprogramowaniu, że iAdapt 3.0 jest rozwijany także pod kątem wydostawania się z zatłoczonych przestrzeni i reagowania na przestawianie mebli.
Jak robot rozpoznaje piętro?
Roomba porównuje obserwowane punkty i układ otoczenia z zapisanymi mapami. Jeżeli odnajdzie wystarczającą zgodność, przypisuje lokalizację do odpowiedniej kondygnacji.
W Roombie i7 producent deklarował pamięć do dziesięciu planów, dzięki czemu robot mógł być przenoszony pomiędzy piętrami lub nawet różnymi domami.
Nie oznacza to, że robot sam pokonuje schody. Użytkownik musi przenieść go na inne piętro.
Jak iAdapt 3.0 planuje trasę?
System wykorzystuje mapę do określenia:
- granic zadania,
- wejścia do wybranego pomieszczenia,
- obszarów już wykonanych,
- miejsc pozostałych do sprzątania,
- drogi powrotnej do stacji,
- kolejności przejazdów.
Lokalne czujniki nadal decydują o zachowaniu w pobliżu krzesła, przewodu lub chwilowo zamkniętych drzwi.
Zalety iAdapt 3.0
- trwałe zapamiętywanie domu;
- sprzątanie pokojami;
- możliwość obsługi kilku kondygnacji;
- efektywne planowanie trasy;
- współpraca ze strefami;
- lepsze wznawianie po ładowaniu;
- możliwość sterowania nazwami pomieszczeń;
- podstawa współpracy Roomby i Braavy.
Wady
- pierwsze uczenie może wymagać kilku przejazdów;
- zależność od oświetlenia w modelach vSLAM;
- możliwość błędnego podziału pomieszczeń;
- problemy po przestawieniu stacji;
- mapy i personalizacja zależą od aplikacji;
- ręczne przeniesienie może utrudnić lokalizację;
- większa złożoność niż w robotach bez map.
Dlaczego mapa może wyglądać inaczej niż mieszkanie?
Robot nie tworzy projektu architektonicznego. Mapa jest uproszczonym modelem potrzebnym do nawigacji.
Zniekształcenia mogą wynikać z:
- poślizgu kół,
- zamkniętych drzwi,
- luster,
- przesuwania robota,
- tymczasowych przeszkód,
- zasłon dotykających podłogi,
- odbić światła,
- niedokończonego przejazdu mapującego.
Czy iAdapt 3.0 jest technologią opatentowaną?
iAdapt jest nazwą handlową. iRobot posiadał patenty dotyczące wielu elementów systemu, takich jak:
- mapowanie,
- wizualna lokalizacja,
- identyfikacja pomieszczeń,
- sterowanie zadaniem,
- dokowanie,
- współpraca kilku robotów,
- zarządzanie mapą.
Nie należy jednak rozumieć tego jako patentu na każdą formę mapowania robota.
Znaczenie iAdapt 3.0
iAdapt 3.0 zmienił mapę z wewnętrznego narzędzia nawigacyjnego w funkcję dostępną dla użytkownika.
Od tego momentu można było nie tylko uruchomić robota, ale powiedzieć mu:
- posprzątaj kuchnię;
- omiń określone miejsce;
- wyczyść obszar przy stole;
- rozpocznij Braavę po zakończeniu odkurzania.