

 Menu
Imprint Smart Mapping
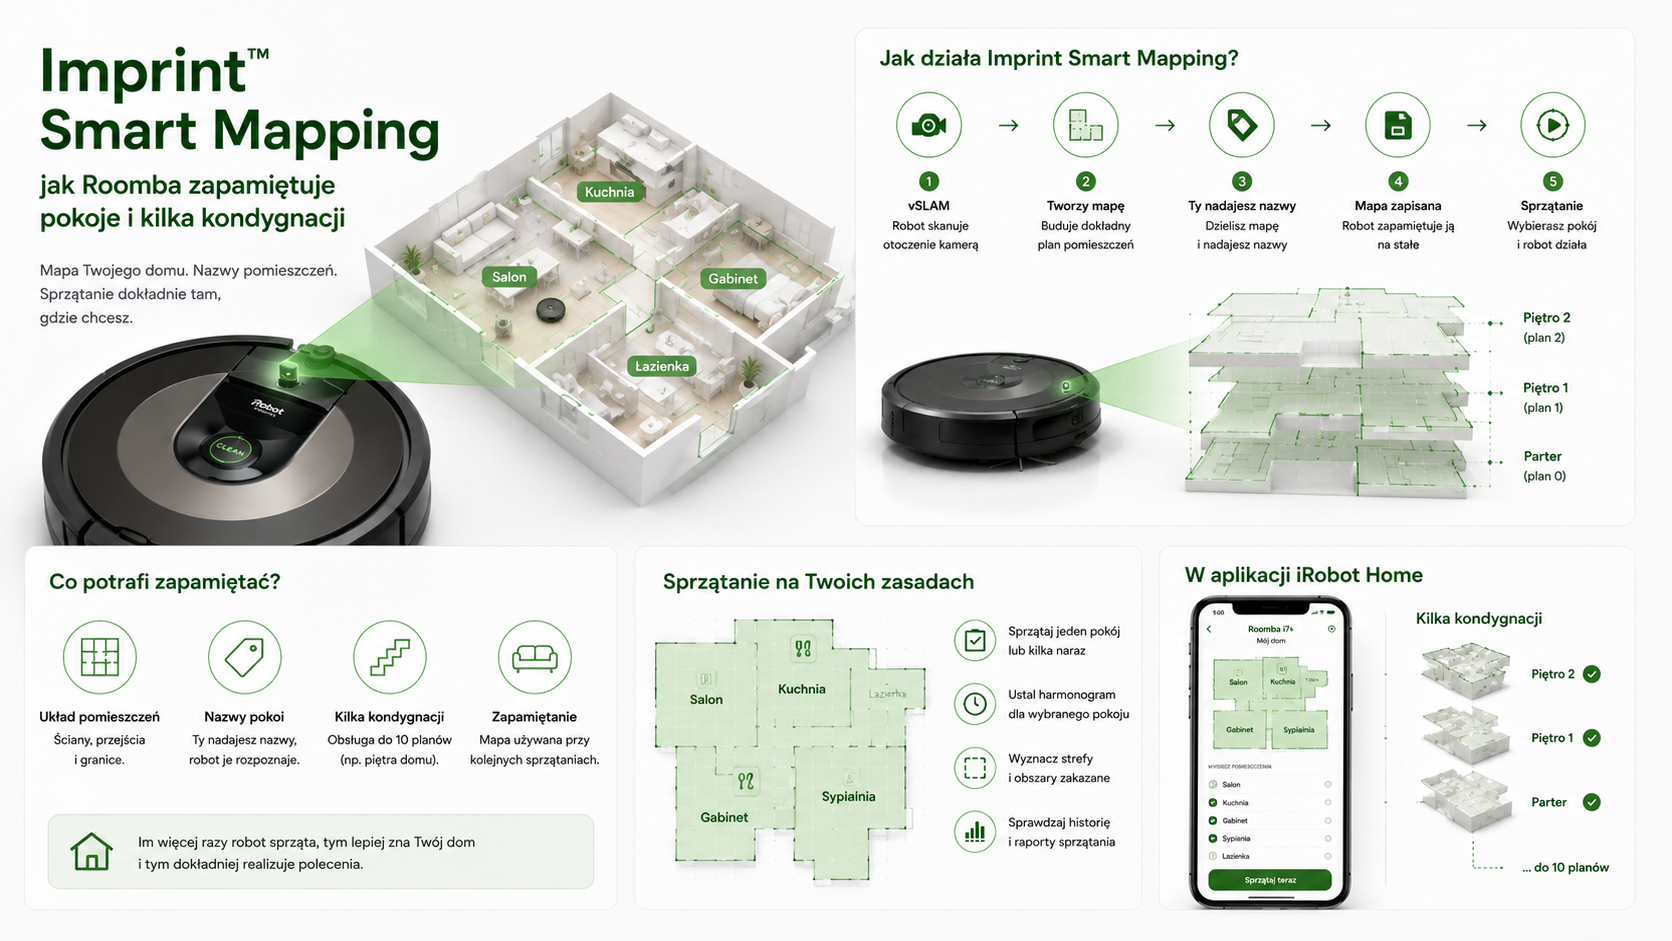
Imprint Smart Mapping to technologia, która przekształciła mapę Roomby w narzędzie sterowania domem. Robot przestał traktować mieszkanie wyłącznie jako powierzchnię do pokrycia. Zaczął zapamiętywać pomieszczenia, ich nazwy i granice, dzięki czemu użytkownik mógł wybierać, gdzie i kiedy ma odbyć się sprzątanie.
Technologia została wprowadzona w 2018 roku razem z Roombą i7 i i7+.
Kiedy powstało Imprint Smart Mapping?
iRobot zaprezentował Imprint Smart Mapping 6 września 2018 roku. Roomba i7+ miała zapamiętywać kilka planów, nazwy pomieszczeń oraz realizować polecenia dotyczące konkretnych pokoi.
Producent deklarował obsługę do dziesięciu planów, co pozwalało korzystać z robota na kilku kondygnacjach lub w różnych lokalizacjach.
Co oznacza nazwa Imprint?
W praktyce Imprint obejmuje zdolność robota do:
- uczenia układu domu,
- zapisywania mapy,
- rozpoznawania pomieszczeń,
- łączenia mapy z nazwami,
- używania mapy w kolejnych zadaniach,
- kierowania robota do wybranych obszarów.
Nie jest to wyłącznie grafika wyświetlana w aplikacji. Mapa jest wykorzystywana przez system planowania.
Jak powstaje Imprint Smart Map?
Robot może uczyć się podczas zwykłego sprzątania albo specjalnego przejazdu mapującego.
Typowy proces obejmuje:
- start z bazy;
- eksplorację dostępnych pomieszczeń;
- rejestrowanie punktów orientacyjnych;
- wykrywanie ścian i przejść;
- obliczenie układu powierzchni;
- powrót do stacji;
- przetworzenie danych;
- przedstawienie mapy użytkownikowi;
- podział i nazwanie pomieszczeń.
Mapa może poprawiać się podczas kolejnych przejazdów.
Czym różni się przejazd mapujący od sprzątania?
Podczas przejazdu mapującego robot skupia się na poznaniu domu. Może:
- nie uruchamiać pełnej mocy ssania;
- poruszać się szybciej;
- dłużej eksplorować krawędzie;
- zużyć mniej energii;
- dotrzeć do większej powierzchni na jednym ładowaniu.
Celem jest ukończenie planu, a nie zebranie maksymalnej ilości brudu.
Jak tworzone są pomieszczenia?
Algorytm analizuje:
- ściany,
- zwężenia,
- drzwi,
- długie krawędzie,
- układ przejść,
- wielkość obszarów.
Na tej podstawie proponuje podział. Nie zawsze odpowiada on rzeczywistemu układowi funkcjonalnemu domu.
Przykładowo otwarta kuchnia i salon mogą zostać uznane za jedno pomieszczenie. Użytkownik może wtedy dodać linię podziału.
Co można edytować?
Zakres zależy od modelu i wersji aplikacji, ale zwykle obejmuje:
- nazwę mapy;
- orientację planu;
- granice pomieszczeń;
- nazwy pokojów;
- strefy sprzątania;
- strefy zakazane;
- kolejność zadań;
- ustawienia dla pomieszczeń.
W modelach i3, i4 i i5 funkcje są bardziej ograniczone. Urządzenia te obsługują jedną Smart Map, podczas gdy zaawansowane roboty Imprint mogą przechowywać kilka planów.
W jakich modelach stosowano Imprint Smart Mapping?
Najważniejsze modele to:
- Roomba i7 i i7+;
- Roomba i8 i i8+;
- Roomba s9 i s9+;
- Braava jet m6;
- Roomba j7 i j7+;
- Roomba Combo j7+;
- Roomba j9 i j9+;
- Roomba Combo j9+;
- Roomba Combo 10 Max;
- część późniejszych modeli obsługujących rozwinięte mapy.
W Roombie s9+ i Braavie jet m6 producent oficjalnie łączył Imprint Smart Mapping z iAdapt 3.0 i vSLAM.
Sprzątanie według nazw pomieszczeń
Po opisaniu mapy użytkownik może wybrać:
- kuchnię,
- salon,
- przedpokój,
- sypialnię,
- kilka pokoi w określonej kolejności.
W chwili premiery i7 iRobot podkreślał możliwość wydawania poleceń głosowych dotyczących pomieszczeń przez kompatybilne urządzenia Alexa i Google Assistant.
Mapy wielu kondygnacji
Robot nie musi mieć stacji na każdym piętrze, aby posprzątać lokalnie. Użytkownik może przenieść urządzenie, a system próbuje dopasować otoczenie do zapisanej mapy.
Ograniczenia:
- robot nie wróci na inne piętro do ładowania;
- pełne Recharge and Resume wymaga dostępnej stacji;
- relokalizacja może potrwać;
- podobne kondygnacje mogą być trudniejsze do rozróżnienia;
- ręczne postawienie w ciasnym miejscu utrudnia znalezienie punktów orientacyjnych.
Dlaczego mapowanie trwa kilka cykli?
vSLAM potrzebuje zebrać dane z różnych pozycji i kierunków. Pierwszy przejazd może nie ujawnić:
- wszystkich pomieszczeń;
- przestrzeni za otwartymi później drzwiami;
- obszarów czasowo zastawionych;
- dokładnego przebiegu przejścia;
- pełnego obwodu mebli.
Kolejne cykle poprawiają model.
Dlaczego robot tworzy nową mapę zamiast rozpoznać starą?
Możliwe przyczyny:
- zmiana położenia stacji;
- rozpoczęcie zadania w nieznanym miejscu;
- duża zmiana ustawienia domu;
- zbyt mało światła;
- zabrudzona kamera;
- ręczne przeniesienie;
- błędna relokalizacja;
- problem z synchronizacją aplikacji.
Dlaczego mapa się przesuwa lub obraca?
Najczęściej jest to wynik błędu lokalizacji albo odometrii. Robot może błędnie oszacować obrót, szczególnie gdy koła ślizgały się albo urządzenie zostało ręcznie przestawione.
Przyczyną mogą być także:
- lustra;
- bardzo długi korytarz;
- podobne pomieszczenia;
- słabe oświetlenie;
- chwilowe zasłonięcie kamery.
Czy mapa jest przechowywana wyłącznie w robocie?
Funkcje Imprint Smart Mapping współpracują z aplikacją i usługami konta użytkownika. Szczegóły architektury mogą zmieniać się między generacjami.
Z praktycznego punktu widzenia należy przyjąć, że:
- robot przechowuje dane potrzebne do lokalnej nawigacji;
- aplikacja pobiera i edytuje mapę;
- część synchronizacji odbywa się przez usługi sieciowe;
- awaria konta lub połączenia może ograniczyć personalizację.
Zalety Imprint Smart Mapping
- sprzątanie wybranych pokoi;
- możliwość zapisania kilku pięter;
- sterowanie głosowe nazwami pomieszczeń;
- strefy zakazane i strefy sprzątania;
- dokładniejsze harmonogramy;
- współpraca z Braavą;
- lepsze planowanie energii;
- raporty przypisane do konkretnych miejsc.
Wady
- dłuższe pierwsze uczenie niż w wielu robotach LiDAR;
- zależność od aplikacji;
- możliwość błędnego podziału pokoi;
- problemy po przeniesieniu stacji;
- potrzeba ręcznej edycji;
- ograniczenia przy słabym świetle;
- różny zakres funkcji pomiędzy modelami.
Imprint Smart Mapping a Smart Map i3
Nie każda mapa iRobot jest identyczna.
Imprint Smart Mapping
Zwykle obejmuje:
- kilka map;
- bogatsze rozpoznawanie otoczenia;
- strefy;
- zaawansowaną personalizację;
- vSLAM w modelach kamerowych.
Smart Map i3/i4/i5
Oferuje:
- jedną mapę;
- podział na pokoje;
- skierowanie robota do wybranego pomieszczenia;
- nawigację bez kamery vSLAM.
iRobot potwierdza, że w tych modelach do utworzenia mapy wystarcza jeden prawidłowo ukończony przejazd rozpoczynający się i kończący na stacji.
Czy iRobot jako pierwszy stworzył mapy pomieszczeń?
Nie. Mapowanie robotów rozwijano wcześniej w nauce, przemyśle i innych urządzeniach.
Osiągnięcie iRobot polegało na połączeniu:
- trwałej mapy;
- nazw pokoi;
- sterowania głosowego;
- kilku kondygnacji;
- automatycznego opróżniania;
- masowego produktu konsumenckiego.
Znaczenie Imprint
Imprint Smart Mapping zmienił sposób korzystania z robota. Zamiast polecenia „posprzątaj wszystko” pojawiły się zadania:
- odkurz kuchnię po śniadaniu;
- omiń kącik z miskami;
- posprzątaj pod stołem;
- uruchom Braavę w tych samych pokojach.