

 Menu
iAdapt
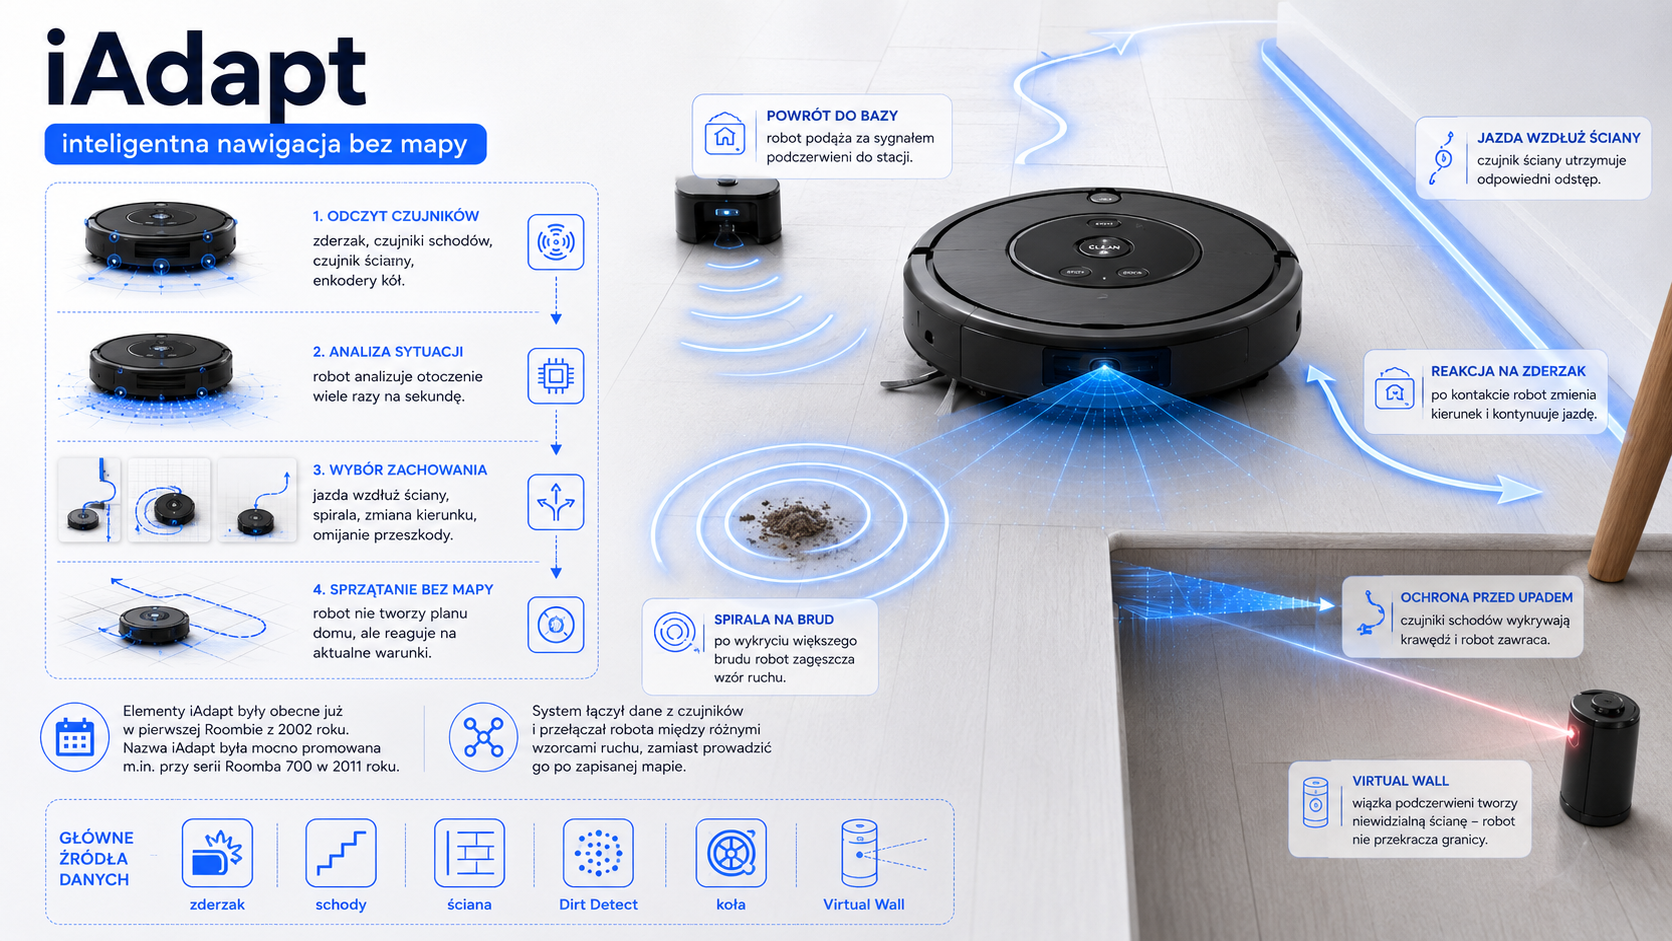
Pierwsze roboty Roomba nie tworzyły mapy mieszkania i nie wiedziały dokładnie, które fragmenty podłogi zostały już posprzątane. Mimo tego nie poruszały się całkowicie przypadkowo. Ich zachowanie było wynikiem współpracy czujników, algorytmów reaktywnych oraz zestawu wzorców ruchu, które iRobot później objął wspólną nazwą iAdapt.
Technologia iAdapt była podstawą działania wielu generacji Roomb, w tym niezwykle popularnych serii 500, 600, 700 i części modeli 800. System nie budował planu domu, lecz wielokrotnie reagował na aktualną sytuację: przeszkody, ściany, schody, zabrudzenia oraz wielkość dostępnej przestrzeni.
Kiedy wprowadzono nazwę iAdapt?
Elementy składające się później na iAdapt występowały już w pierwszej Roombie z 2002 roku. Sama nazwa handlowa zaczęła być szerzej stosowana przez iRobot pod koniec pierwszej dekady XXI wieku i była wyraźnie promowana przy premierze serii Roomba 700 w 2011 roku. Firma opisywała iAdapt jako system wykorzystujący dziesiątki zachowań robota i wielokrotną analizę otoczenia w każdej sekundzie.
W 2012 roku iAdapt był również jednym z głównych elementów promocji odświeżonej serii Roomba 600.
Nie oznacza to, że w 2011 roku powstał całkowicie nowy sposób poruszania. iAdapt był rozwinięciem i uporządkowaniem technologii, które iRobot budował od pierwszych generacji Roomby.
Jak działał iAdapt?
Robot korzystał jednocześnie z informacji przekazywanych przez:
- mechaniczny zderzak,
- czujniki schodów,
- boczny czujnik ściany,
- czujnik zabrudzeń Dirt Detect,
- enkodery kół,
- czujniki obciążenia napędu,
- odbiorniki sygnałów stacji i Virtual Wall.
Na podstawie tych danych wybierał odpowiednie zachowanie. Nie istniała jedna zaprogramowana trasa. Robot przełączał się pomiędzy różnymi wzorcami zależnie od tego, co napotkał.
Najważniejsze wzorce ruchu iAdapt
Jazda na wprost
Roomba rozpoczynała dłuższe przejazdy przez otwartą przestrzeń. Po zderzeniu lub wykryciu uskoku zmieniała kierunek.
Odbijanie od przeszkód
Mechaniczny zderzak informował robota o kontakcie z meblem albo ścianą. Roomba cofała, obracała się o określony kąt i ruszała w nowym kierunku.
Kąty obrotu były zmieniane, aby robot nie wykonywał stale tej samej pętli.
Jazda wzdłuż ścian
Po rozpoznaniu dłuższej krawędzi robot mógł uruchomić zachowanie Wall Follow. Pozwalało ono prowadzić szczotkę boczną przy listwie lub meblu.
Ruch spiralny
W trybie Spot Clean albo po wykryciu miejscowego zabrudzenia Roomba mogła poruszać się po rozszerzającej i zwężającej spirali.
Krzyżowanie tras
Robot celowo przejeżdżał przez pomieszczenie pod różnymi kątami. Dzięki temu zwiększał prawdopodobieństwo dotarcia do obszarów pominiętych podczas poprzednich przejazdów.
Reakcja na brud
Po aktywacji Dirt Detect Roomba mogła pozostać dłużej w określonym miejscu, wykonać dodatkową spiralę albo serię krótkich przejazdów.
Czy iAdapt naprawdę analizował pomieszczenie?
Tak, ale nie w sposób znany z robotów LiDAR. System przetwarzał dane z czujników i dostosowywał zachowanie, lecz nie tworzył edytowalnej mapy ścian.
Wybrane konstrukcje iRobot mogły szacować wielkość pomieszczenia na podstawie czasu jazdy, liczby kontaktów z przeszkodami oraz odległości pokonywanych między nimi. W rozwiązaniach patentowych opisywano sterownik szacujący rozmiar przestrzeni i dobierający do niej sposoby pokrycia podłogi.
Była to jednak orientacyjna ocena obszaru, a nie trwała mapa znana użytkownikowi.
W jakich modelach stosowano iAdapt?
Podstawowe wersje systemu występowały przede wszystkim w:
- pierwszych generacjach Roomba,
- serii 400,
- serii 500,
- serii 600,
- serii 700,
- części serii 800,
- wybranych modelach serii e,
- niektórych podstawowych robotach późniejszych generacji.
W serii 900 pojawiło się oznaczenie iAdapt 2.0, łączące wcześniejsze zachowania z kamerą i wizualną lokalizacją. W i7 oraz s9 producent stosował nazwę iAdapt 3.0 wraz z vSLAM i zapamiętywaniem map.
Zalety iAdapt
- nie wymagał kamery ani lasera,
- mógł pracować w ciemności,
- nie potrzebował Wi-Fi ani aplikacji,
- dobrze reagował na częste zmiany ustawienia mebli,
- był stosunkowo prosty i odporny na błędy mapy,
- pozwalał uruchomić sprzątanie jednym przyciskiem,
- sprawdzał się w pojedynczych i niewielkich pomieszczeniach.
Wady iAdapt
- przejazdy wyglądały chaotycznie,
- robot wielokrotnie czyścił te same miejsca,
- nie było gwarancji dotarcia do każdego fragmentu,
- sprzątanie trwało długo,
- robot nie rozpoznawał pokoi,
- nie można było wybrać pomieszczenia,
- duża powierzchnia obniżała skuteczność pokrycia,
- po rozładowaniu robot nie zawsze potrafił wrócić i dokończyć dokładnie pominiętą część.
Czy robot jeżdżący losowo sprzątał skutecznie?
W małym pokoju i przy odpowiednio długim cyklu skuteczność mogła być dobra. Wielokrotne krzyżowanie tras powodowało, że robot przejeżdżał po większości dostępnej powierzchni więcej niż raz.
Problem pojawiał się w:
- dużych otwartych mieszkaniach,
- wielu połączonych pomieszczeniach,
- długich korytarzach,
- przestrzeniach z dużą liczbą przeszkód.
W takich warunkach robot mógł spędzić dużo czasu w jednym obszarze, a do innego trafić zbyt późno.
Najczęstsze problemy z nawigacją iAdapt
Roomba jeździ w kółko
Możliwe przyczyny:
- zablokowany zderzak,
- nierównomiernie pracujące koło,
- zabrudzone czujniki schodów,
- włosy na przednim kółku,
- uszkodzony enkoder,
- problem z napędem jednego koła.
Robot stale wraca do tego samego miejsca
Nie musi to oznaczać awarii. iAdapt nie zapamiętuje pełnej historii trasy, dlatego może wielokrotnie trafiać do tego samego obszaru.
Roomba nie opuszcza jednego pokoju
Przyczyną może być:
- próg,
- wąskie przejście,
- nieprawidłowo ustawiony Virtual Wall,
- ciemna powierzchnia rozpoznana jako uskok,
- układ mebli kierujący robota z powrotem.
Robot uderza w meble
Mechaniczny zderzak jest jednym z podstawowych czujników systemu. Lekkie dotknięcie przeszkody jest normalnym elementem pracy starszej Roomby.
Czy iAdapt był rozwiązaniem opatentowanym?
iAdapt jest nazwą handlową całego zestawu funkcji. Patenty iRobot nie chroniły jednego ogólnego pojęcia „inteligentnej adaptacji”, lecz konkretne rozwiązania, między innymi:
- sposoby pokrywania powierzchni,
- zmianę zachowania po wykryciu przeszkody,
- szacowanie rozmiaru pomieszczenia,
- współpracę z nadajnikami,
- dokowanie i zarządzanie energią,
- zachowanie przy wykrywaniu zabrudzeń.
Dlatego dokładniej jest napisać, że iRobot rozwijał i patentował elementy tworzące system iAdapt, a nie że opatentował całą ideę autonomicznej nawigacji.
Znaczenie iAdapt dla rynku
iAdapt pokazał, że robot nie musi posiadać dokładnej mapy, aby samodzielnie posprzątać pomieszczenie. Był rozwiązaniem dostosowanym do ograniczeń sprzętowych pierwszych lat rozwoju robotyki domowej.
System z czasem został wyparty przez mapowanie kamerowe i laserowe, ale jego podstawowe zachowania nadal są wykorzystywane jako warstwa bezpieczeństwa. Nawet nowoczesny robot musi potrafić zareagować na nieoczekiwany kontakt, poślizg koła, schody lub przeszkodę niewidoczną na mapie.