

 Menu
PrecisionVision
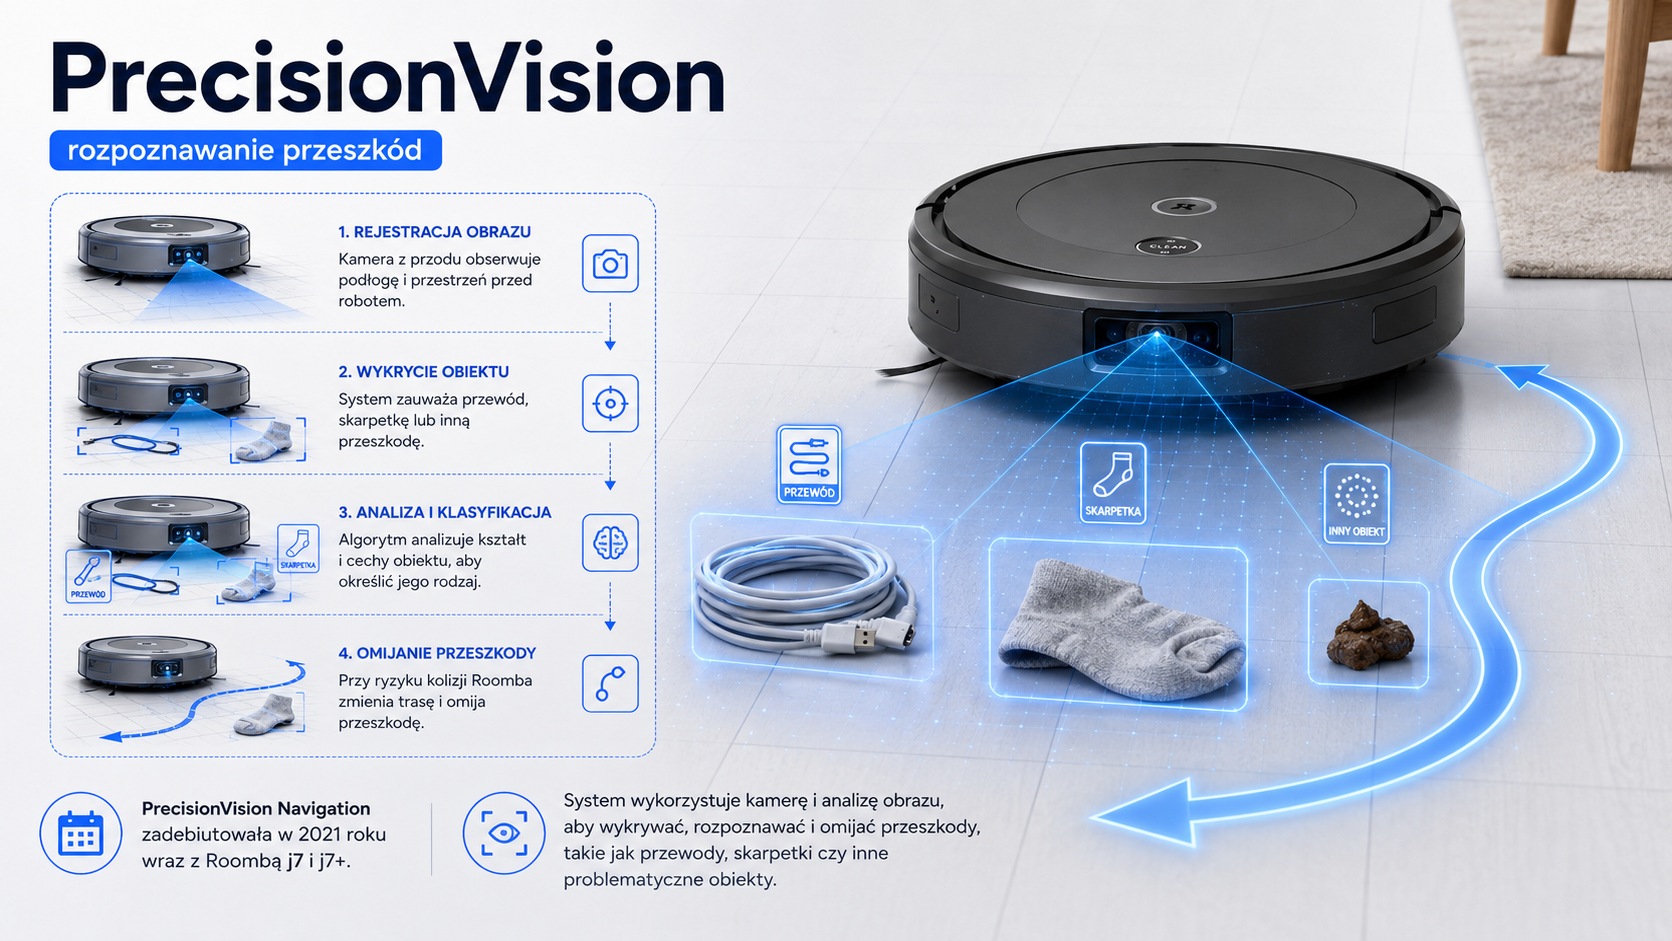
PrecisionVision Navigation jest technologią rozpoznawania przeszkód zastosowaną przez iRobot w serii Roomba j. System wykorzystuje kamerę skierowaną do przodu oraz algorytmy analizy obrazu, aby robot mógł nie tylko wykryć obiekt, lecz także spróbować określić, czym on jest.
Technologia zadebiutowała w 2021 roku wraz z Roombą j7 i j7+. Była odpowiedzią na jeden z największych problemów wcześniejszych robotów: wciąganie przewodów, skarpetek oraz rozprowadzanie odchodów zwierząt.
Kiedy pojawiła się technologia PrecisionVision?
Roomba j7+ została oficjalnie przedstawiona 9 września 2021 roku. iRobot informował, że robot wykorzystuje PrecisionVision Navigation do rozpoznawania i omijania takich przedmiotów jak przewody oraz stałe odchody zwierząt.
W kolejnych aktualizacjach lista obsługiwanych obiektów była rozszerzana. Producent dodawał również poprawki dotyczące dokładności rozpoznawania i sposobu omijania przeszkód.
Jak działa PrecisionVision?
Podstawą systemu jest kamera umieszczona w przedniej części robota. Kamera obserwuje podłogę oraz przestrzeń bezpośrednio przed Roombą.
Proces można podzielić na kilka etapów:
- robot rejestruje obraz otoczenia,
- oprogramowanie wykrywa potencjalny obiekt,
- algorytm analizuje jego kształt i cechy,
- system porównuje obiekt z poznanymi kategoriami,
- Roomba decyduje, czy może podjechać bliżej,
- w razie ryzyka zmienia trasę,
- zdarzenie może zostać zapisane w historii zadania.
PrecisionVision nie jest wyłącznie czujnikiem odległości. System próbuje przeprowadzić klasyfikację, czyli rozpoznać rodzaj przeszkody.
Co może rozpoznawać Roomba?
Zakres zależy od modelu, wersji oprogramowania i daty aktualizacji.
W materiałach dotyczących serii j pojawiają się między innymi:
- przewody,
- skarpetki,
- buty,
- miski dla zwierząt,
- zabawki,
- kuwety,
- psy i koty,
- stałe odchody zwierząt.
Roomba j7 była początkowo reklamowana przede wszystkim jako robot omijający przewody i zwierzęce nieczystości. W modelach j9 oraz Combo j9+ producent deklarował szerszy zakres rozpoznawania przedmiotów związanych ze zwierzętami.
W jakich modelach występuje PrecisionVision?
Technologię stosowano między innymi w:
- Roomba j7,
- Roomba j7+,
- Roomba Combo j7+,
- Roomba j9,
- Roomba j9+,
- Roomba Combo j9+,
- Roomba Combo 10 Max,
- wybranych późniejszych modelach serii j.
Nie każda Roomba wyposażona w kamerę musi obsługiwać identyczny zestaw funkcji. Kamera w serii 900 służyła przede wszystkim do lokalizacji vSLAM, natomiast przednia kamera serii j analizuje obiekty leżące na podłodze.
Kamera mapująca a kamera rozpoznająca przeszkody
To ważne rozróżnienie.
Roomba 980, i7 i s9
Kamera była skierowana głównie ku górze lub obserwowała dalsze elementy otoczenia. Służyła do lokalizacji robota na podstawie punktów charakterystycznych.
Roomba j7 i kolejne modele j
Kamera została umieszczona z przodu. Jej głównym zadaniem jest obserwowanie przestrzeni bezpośrednio przed robotem oraz klasyfikowanie przeszkód.
W obu przypadkach wykorzystuje się analizę obrazu, ale cel oraz położenie kamery są inne.
Jak robot omija przeszkodę?
Po rozpoznaniu niebezpiecznego obiektu Roomba może:
- zatrzymać się,
- zmniejszyć prędkość,
- wykonać łagodny manewr,
- zachować większy odstęp,
- ominąć przedmiot i wrócić na wcześniejszą trasę,
- oznaczyć miejsce w historii zadania.
Robot nie powinien zawsze wykonywać szerokiego objazdu. Nadmiernie ostrożne zachowanie powodowałoby pozostawienie dużych niesprzątniętych obszarów. Dlatego kolejne aktualizacje starają się łączyć bezpieczeństwo z jazdą możliwie blisko obiektu.
Zdjęcia przeszkód w aplikacji
Po zakończeniu zadania kompatybilny robot może pokazać w aplikacji zdjęcia lub oznaczenia napotkanych obiektów.
Użytkownik może wskazać, czy:
- była to przeszkoda tymczasowa,
- robot powinien omijać to miejsce w przyszłości,
- przedmiot został już usunięty,
- obszar może zostać ponownie posprzątany.
Taki mechanizm pomaga systemowi dostosowywać zachowanie i daje użytkownikowi kontrolę nad miejscami pominiętymi przez robota.
PrecisionVision a prywatność
Robot wyposażony w kamerę pracuje wewnątrz prywatnego domu. Dlatego istotne są:
- sposób przesyłania zdjęć,
- zgody w aplikacji,
- zabezpieczenie konta,
- aktualizacje oprogramowania,
- zasady przechowywania danych,
- możliwość rezygnacji z udostępniania materiałów do ulepszania systemu.
Sama obecność kamery nie oznacza automatycznie, że ktoś stale obserwuje dom. Oznacza jednak, że użytkownik powinien świadomie zarządzać ustawieniami prywatności.
W przeszłości kontrowersje wywołały zdjęcia pochodzące z rozwojowych egzemplarzy iRobot używanych przez uczestników specjalnego programu zbierania danych. Nie były to standardowe konsumenckie Roomby działające bez zgody, ale zdarzenie pokazało ryzyko związane z zewnętrznym opisywaniem danych wizualnych.
P.O.O.P. – obietnica dla właścicieli zwierząt
Wraz z serią j7 iRobot wprowadził program P.O.O.P., czyli Pet Owner’s Official Promise.
W określonych warunkach producent deklarował wymianę robota, jeżeli urządzenie przejedzie po rozpoznawanych stałych odchodach zwierzęcia. Program nie jest samą technologią. Jest gwarancją marketingowo-serwisową opartą na działaniu PrecisionVision.
Warunki mogą zależeć od:
- kraju,
- modelu,
- daty zakupu,
- rejestracji urządzenia,
- rodzaju zabrudzenia,
- przestrzegania zasad programu.
Nie należy traktować programu jako gwarancji, że robot ominie każdą możliwą nieczystość.
Czego PrecisionVision może nie zauważyć?
Problematyczne mogą być:
- bardzo cienkie przewody,
- przedmioty przezroczyste,
- małe płaskie elementy,
- ciemny obiekt na ciemnej podłodze,
- przeszkody częściowo zakryte,
- obiekty o nietypowym kształcie,
- płyny,
- bardzo miękkie tkaniny,
- przedmioty znajdujące się poza polem widzenia.
Kamera ma ograniczoną rozdzielczość i perspektywę. Algorytm również nie zna każdego przedmiotu, jaki może znaleźć się w domu.
Znaczenie oświetlenia
W odróżnieniu od LiDAR-u analiza obrazu wymaga wystarczającej ilości światła. Robot może używać własnego oświetlenia pomocniczego, ale warunki nadal wpływają na jakość obrazu.
Problemy mogą wystąpić:
- w całkowitej ciemności,
- przy bardzo mocnym świetle skierowanym w kamerę,
- przy refleksach na błyszczącej podłodze,
- przy silnym kontraście,
- w pobliżu luster.
Zalety PrecisionVision
- wykrywanie przewodów,
- ograniczenie wciągania skarpetek,
- ochrona przed odchodami zwierząt,
- możliwość rozwoju przez aktualizacje,
- wyświetlanie przeszkód w aplikacji,
- inteligentniejsze planowanie objazdu,
- przydatność w domach z dziećmi i zwierzętami.
Wady i ograniczenia
- zależność od oświetlenia,
- brak stuprocentowej skuteczności,
- możliwość pozostawiania nieposprzątanych fragmentów,
- przetwarzanie obrazu z domu,
- zależność od oprogramowania,
- większa złożoność diagnostyki,
- konieczność utrzymywania kamery w czystości.
Czy iRobot wynalazł rozpoznawanie przeszkód?
Nie można przypisać iRobotowi stworzenia całej dziedziny rozpoznawania obrazu lub autonomicznego omijania obiektów.
Firma opracowała jednak własny sposób zastosowania kamery, uczenia maszynowego, map i zachowania robota w serii Roomba j. Konkretne rozwiązania dotyczące wykrywania obiektów mogących zakleszczyć się w mechanizmach były również przedmiotem ochrony patentowej iRobot.
Czy PrecisionVision jest lepsze od LiDAR-u?
Systemy rozwiązują częściowo inne problemy.
LiDAR bardzo dobrze mierzy odległość i buduje mapę ścian.
PrecisionVision próbuje rozpoznać, czym jest niewielki obiekt znajdujący się przed robotem.
Najlepsze współczesne systemy łączą kilka rodzajów czujników. Sama kamera może lepiej rozpoznać przewód, natomiast laser zapewnia stabilniejsze mapowanie w ciemności.