

 Menu
Virtual Wall Lighthouse
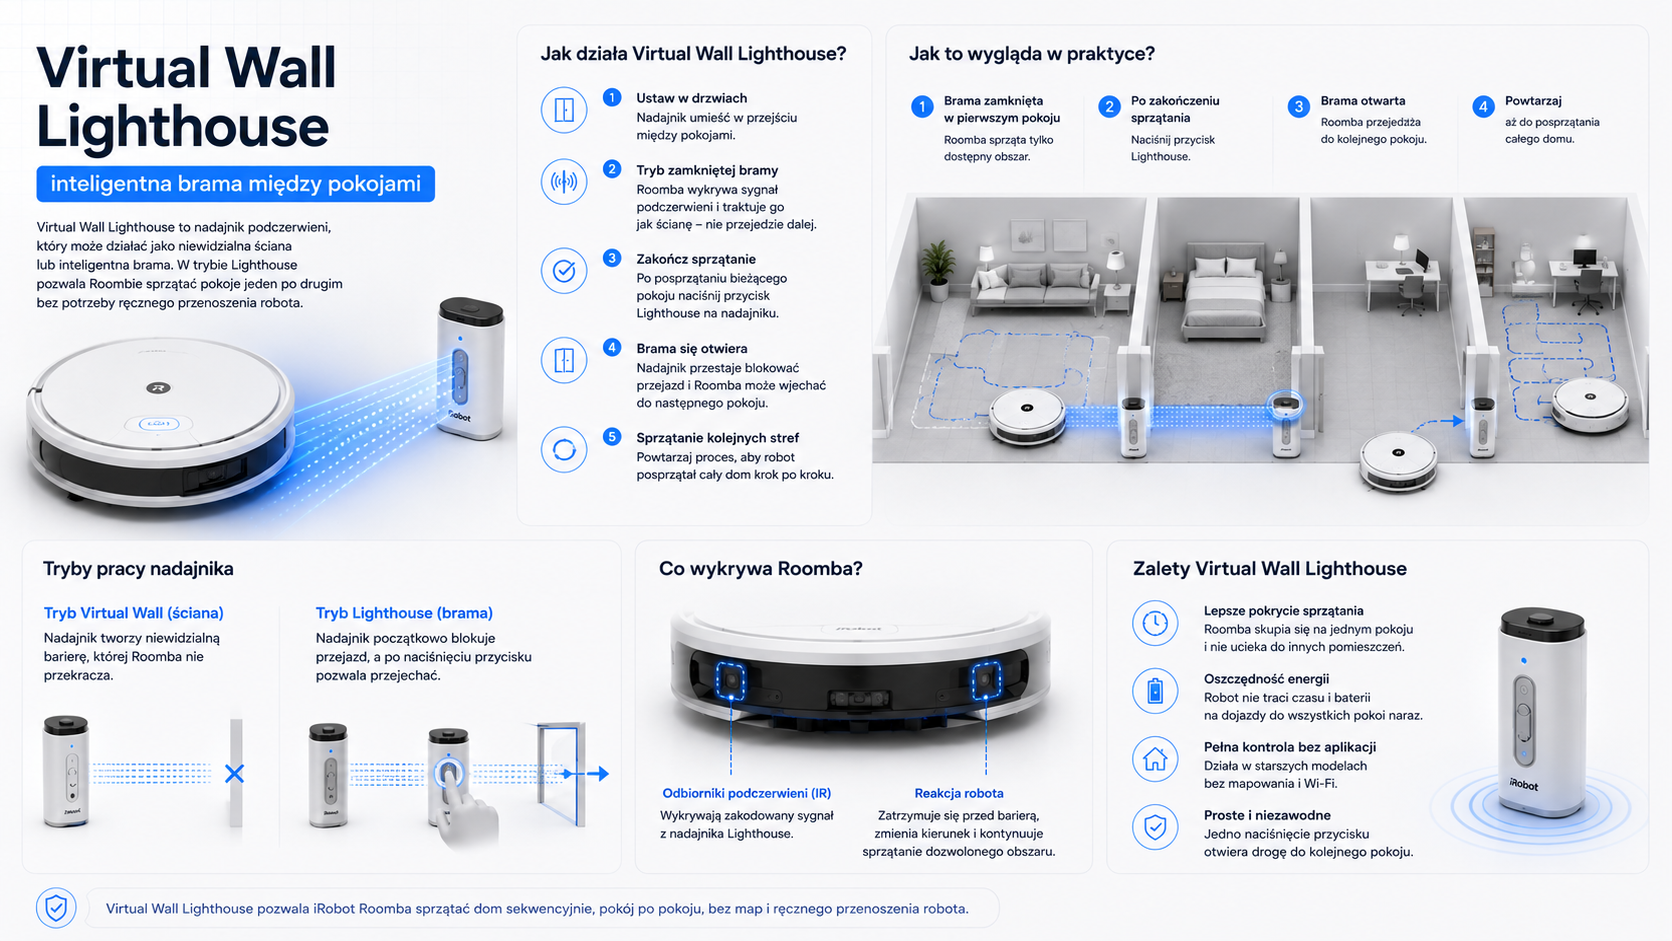
Virtual Wall Lighthouse – jak iRobot kierował Roombę pomiędzy pokojami bez mapy?
Virtual Wall Lighthouse był jednym z najbardziej pomysłowych systemów nawigacji stosowanych w robotach Roomba przed upowszechnieniem dokładnych map. Niewielkie urządzenie ustawiane w drzwiach mogło działać jako zwykła niewidzialna ściana albo jako inteligentna brama.
W trybie Lighthouse robot był najpierw zatrzymywany w jednym pomieszczeniu. Po uznaniu, że sprzątanie tego obszaru zostało zakończone, nadajnik pozwalał Roombie przejechać do kolejnego pokoju.
Dlaczego powstał Lighthouse?
Roboty z systemem iAdapt nie znały planu mieszkania. Jeżeli drzwi do kilku pomieszczeń były otwarte, Roomba mogła:
- szybko wyjechać z pierwszego pokoju,
- wielokrotnie wracać do korytarza,
- poświęcić za mało czasu jednemu pomieszczeniu,
- rozładować się przed pokryciem całej powierzchni.
Lighthouse dzielił dom na logiczne strefy i kontrolował kolejność przechodzenia pomiędzy nimi.
Kiedy wprowadzono Virtual Wall Lighthouse?
Technologia została opracowana w połowie pierwszej dekady XXI wieku i trafiła do wybranych modeli serii Roomba 500, wprowadzonej w 2007 roku.
Później stosowano ją w części wyższych modeli:
- serii 500,
- serii 700,
- serii 800.
Przykładowe zestawy serii 800 zawierały Lighthouse Automatic Virtual Wall jako element wyposażenia.
Nie wszystkie roboty w danej serii obsługiwały tryb Lighthouse. Tańsze warianty mogły rozpoznawać jedynie zwykłą Virtual Wall.
Jak działał Lighthouse?
Nadajnik ustawiony w przejściu emitował:
- wiązkę w poprzek drzwi,
- kierunkowe sygnały do sąsiednich pomieszczeń,
- pole chroniące urządzenie przed uderzeniem.
Robot i Lighthouse mogły komunikować się za pomocą sygnałów radiowych oraz podczerwonych.
System:
- blokował wyjście z pierwszego pokoju,
- pozwalał Roombie sprzątać przez określony czas lub do spełnienia warunku,
- otwierał wirtualną bramę,
- przekazywał robotowi sygnał prowadzący do następnego obszaru,
- ponownie zamykał przejście,
- pomagał kontrolować kolejność pomieszczeń,
- pod koniec zadania ułatwiał powrót w kierunku bazy.
Patent dotyczący nawigacji pomiędzy obszarami opisuje nadajnik umieszczony w przejściu, sygnał przecinający drzwi oraz kierunkową emisję prowadzącą robota do sąsiedniego pomieszczenia.
Lighthouse jako wirtualna brama
Najważniejsza różnica względem Virtual Wall polegała na tym, że granica mogła się czasowo „otworzyć”.
Virtual Wall: robot nie może przekroczyć wiązki.
Lighthouse: robot początkowo nie może przekroczyć wiązki, ale po zakończeniu etapu otrzymuje zgodę na przejazd.
Patentowe opisy wskazują, że nadajnik mógł działać jako czasowa bariera, a następnie pozwalać robotowi przekroczyć granicę i rozpocząć pracę w kolejnym obszarze.
Jak robot wiedział, że pokój jest posprzątany?
Starsza Roomba nie miała dokładnej mapy. Decyzja mogła opierać się na:
- czasie spędzonym w pomieszczeniu,
- szacowanej wielkości obszaru,
- liczbie kontaktów z nadajnikiem,
- liczbie przejazdów,
- poziomie energii,
- algorytmie pokrycia iAdapt.
Nie oznaczało to pewności, że każdy centymetr podłogi został posprzątany. Lighthouse poprawiał organizację pracy, ale nie tworzył wizualnego planu.
Ile Lighthouse można było stosować?
W zależności od modelu robot mógł współpracować z kilkoma nadajnikami. Pozwalało to podzielić mieszkanie na ciąg pomieszczeń.
Przykładowy układ:
- stacja w salonie,
- Lighthouse pomiędzy salonem i korytarzem,
- drugi Lighthouse przy wejściu do sypialni.
Robot mógł kolejno sprzątać te obszary, a później wrócić do bazy.
Tryb Lighthouse i tryb Virtual Wall
Wiele nadajników miało przełącznik pozwalający wybrać:
- Virtual Wall – stała bariera,
- Lighthouse – inteligentna brama.
To samo urządzenie mogło więc zostać wykorzystane do trwałego blokowania pokoju albo zarządzania przejściem.
Dlaczego Lighthouse nie działa?
Najczęstsze przyczyny:
- robot nie obsługuje trybu Lighthouse,
- nadajnik jest ustawiony jako Virtual Wall,
- słabe baterie,
- zła orientacja w drzwiach,
- zbyt szerokie przejście,
- przeszkoda zasłania sygnał,
- zabrudzone okienka,
- robot rozpoczął zadanie w niewłaściwej strefie,
- nadajniki stoją zbyt blisko siebie,
- zakłócenie komunikacji radiowej.
Dlaczego robot utknął w jednym pokoju?
Możliwe przyczyny:
- nie osiągnął warunku zakończenia etapu,
- nie rozpoznał nadajnika,
- wiązka pozostała zamknięta,
- bateria nadajnika jest słaba,
- robot wielokrotnie traci kontakt z sygnałem,
- przejście zostało fizycznie zablokowane.
Dlaczego Roomba wraca do poprzedniego pomieszczenia?
Może się tak zdarzyć, gdy:
- brama nie zamknęła się po przejeździe,
- nadajnik jest przesunięty,
- robot przekroczył wiązkę poza jej skutecznym zasięgiem,
- wystąpiły odbicia podczerwieni,
- użyto niekompatybilnego akcesorium.
Lighthouse a mapowanie pomieszczeń
Lighthouse tworzył topologiczny podział domu, a nie geometryczną mapę.
Robot mógł wiedzieć, że:
- znajduje się w pierwszym obszarze,
- przekroczył określoną bramę,
- wszedł do następnego pokoju.
Nie znał jednak dokładnego kształtu każdego pomieszczenia ani swojego położenia na planie.
Dopiero vSLAM i Imprint Smart Mapping pozwoliły zapisywać geometryczne mapy, nazwy pokoi oraz wirtualne granice bez fizycznych nadajników.
Dlaczego iRobot zrezygnował z Lighthouse?
Główne przyczyny to rozwój:
- kamerowej lokalizacji vSLAM,
- zapisywanych map,
- podziału pomieszczeń w aplikacji,
- stref zakazanych,
- sprzątania wskazanego pokoju.
Mapowanie było bardziej elastyczne i nie wymagało ustawiania kilku urządzeń z bateriami.
Lighthouse pozostaje jednak ciekawym rozwiązaniem, ponieważ pozwalał organizować pracę wielu pomieszczeń bez kamery, lasera, aplikacji i chmury.
Patenty związane z Lighthouse
iRobot opracował rozwiązania obejmujące:
- nadajnik ustawiany w przejściu,
- sygnał bramy,
- kierunkowe sygnały do obu pomieszczeń,
- identyfikatory poszczególnych nadajników,
- komunikację radiową,
- czasowe otwieranie granicy,
- prowadzenie robota pomiędzy strefami.
Patent dotyczący systemu nawigacji opisuje także możliwość przypisania unikalnego identyfikatora nadajnikowi i wykorzystywania kolejnych beaconów do tworzenia wewnętrznej struktury pomieszczeń.
Zalety Lighthouse
- organizował sprzątanie wielu pokoi,
- działał bez kamery i mapy,
- mógł pełnić również funkcję Virtual Wall,
- pomagał robotowi nie opuszczać pokoju zbyt wcześnie,
- wspierał powrót w stronę stacji,
- był niezależny od internetu.
Wady
- wymagał kilku nadajników,
- zużywał baterie,
- trzeba było prawidłowo ustawić każde urządzenie,
- kompatybilność była ograniczona,
- nie tworzył dokładnej mapy,
- wąskie lub nietypowe przejścia mogły powodować problemy,
- system był mniej wygodny niż strefy w aplikacji.
Znaczenie Lighthouse
Lighthouse był etapem pośrednim między losową jazdą w jednym pomieszczeniu a pełnym mapowaniem domu. Pokazał, że robot może zarządzać kolejnością sprzątania wielu pokoi nawet bez znajomości ich dokładnej geometrii.
Technologia nie przetrwała w nowoczesnych Roombach, ale rozwiązania dotyczące beaconów, bram i identyfikacji obszarów miały znaczenie w rozwoju późniejszych systemów nawigacji.