

 Menu
PerfectEdge
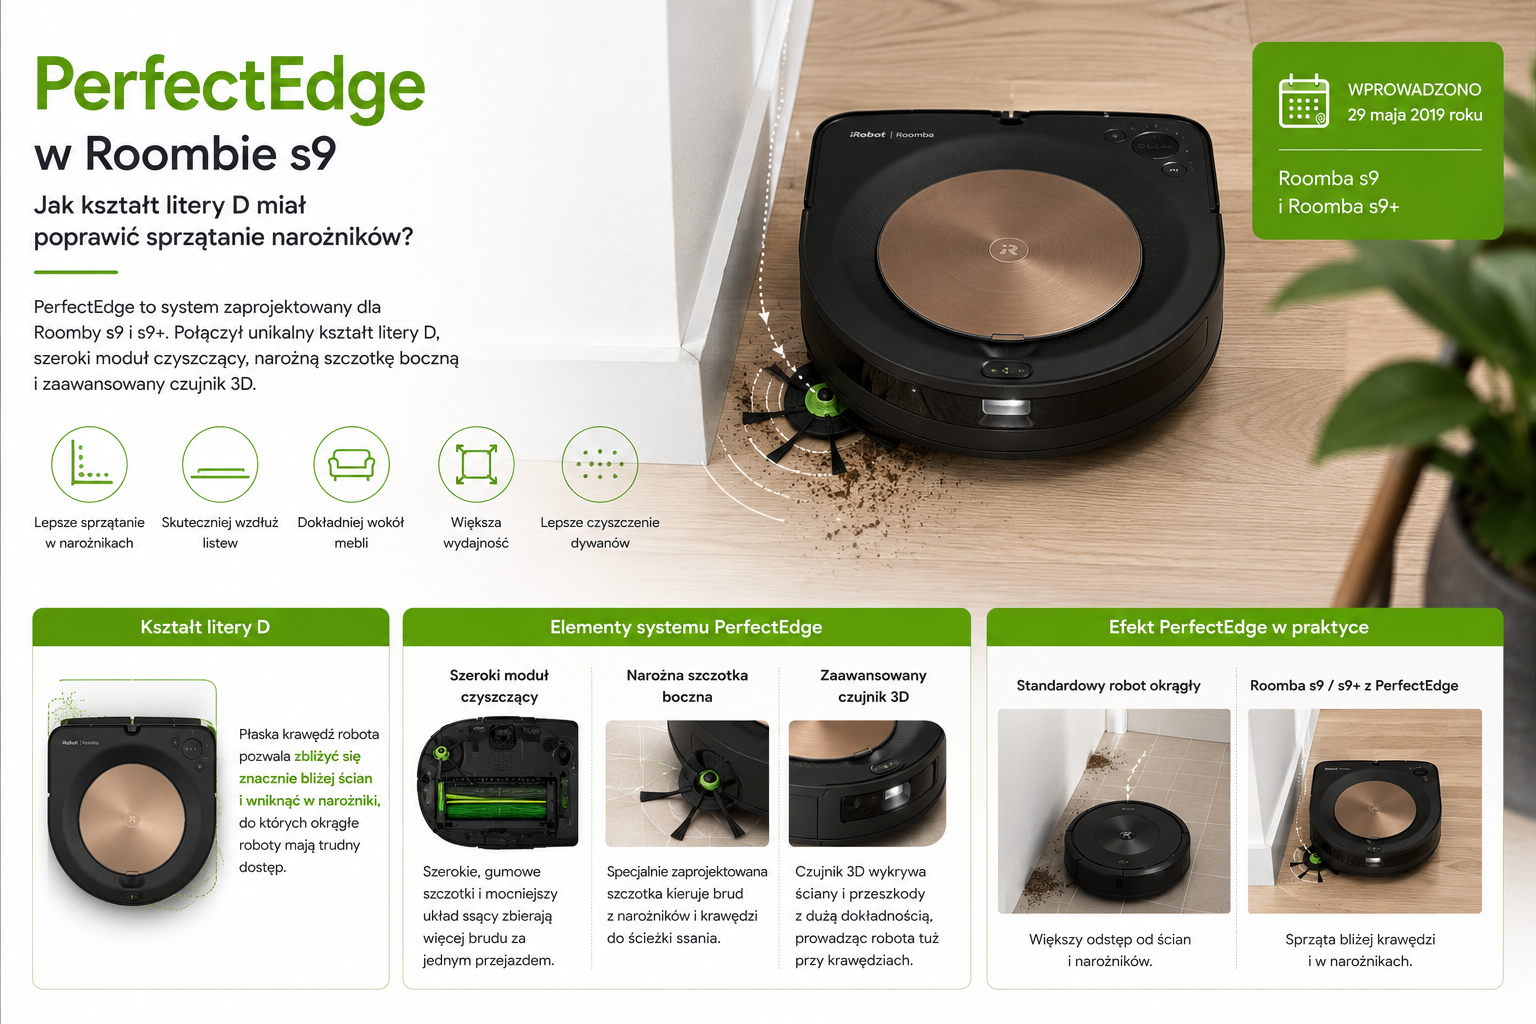
PerfectEdge był systemem opracowanym dla Roomby s9 i s9+. Łączył obudowę w kształcie litery D, szeroki moduł czyszczący przesunięty do przodu, narożną szczotkę boczną oraz zaawansowany czujnik 3D.
Technologia została zaprezentowana w maju 2019 roku. Stanowiła odejście od klasycznej, okrągłej konstrukcji, z którą kojarzyła się marka Roomba od premiery pierwszego robota w 2002 roku.
Celem PerfectEdge było poprawienie skuteczności:
- przy listwach przypodłogowych,
- w narożnikach,
- wzdłuż prostych krawędzi,
- wokół mebli,
- na dużych powierzchniach dywanowych.
Roomba s9+ została oficjalnie przedstawiona 29 maja 2019 roku jako robot wyposażony w PerfectEdge, szersze szczotki, mocniejszy układ odkurzania oraz zaawansowany czujnik 3D.
Dlaczego większość robotów jest okrągła?
Okrągła obudowa ma kilka praktycznych zalet:
- łatwo obraca się w miejscu,
- rzadziej klinuje się pomiędzy meblami,
- nie ma wystających narożników,
- łatwiej odbija się od przeszkód,
- upraszcza planowanie skrętów.
Jej podstawową wadą jest jednak odległość głównej szczotki od przedniej krawędzi. Okrągły robot musi korzystać ze szczotki bocznej, aby wymiatać zabrudzenia z narożników pod moduł główny.
Szczotka boczna pomaga, ale może również:
- rozrzucać okruchy,
- nie docierać do samego kąta,
- odginać się pod listwą,
- pozostawiać pas przy ścianie.
Dlaczego Roomba s9 otrzymała kształt litery D?
Przednia część obudowy s9 jest niemal prosta. Dzięki temu główną głowicę czyszczącą można było umieścić znacznie bliżej ściany niż w okrągłej Roombie.
Konstrukcja umożliwiła także zastosowanie:
- szerszych gumowych wałków,
- większego toru czyszczenia,
- specjalnej szczotki narożnej,
- czujników prowadzących robota przy krawędzi.
iRobot opisywał główne gumowe szczotki s9 jako o około 30% szersze niż w wybranych wcześniejszych modelach Roomba. Była to deklaracja producenta odnosząca się do określonej podstawy porównawczej.
Z czego składa się PerfectEdge?
PerfectEdge nie jest pojedynczym czujnikiem. Jest zestawem kilku rozwiązań.
Obudowa D-shape
Prosta przednia krawędź pozwala zbliżyć moduł główny do ściany.
Szerokie gumowe wałki
Dwa przeciwbieżne wałki zajmują znaczną część szerokości robota.
Szczotka Corner Brush
Szczotka boczna znajduje się przy przednim narożniku obudowy. Ma wymiatać zabrudzenia z miejsc, do których nie docierają główne wałki.
Czujnik 3D
Przedni czujnik analizuje przestrzeń przed robotem i pomaga mu reagować na ściany, narożniki oraz przeszkody.
Algorytmy prowadzenia przy krawędzi
Oprogramowanie steruje kołami tak, aby robot utrzymywał odpowiednią odległość od listwy i wykorzystał całą szerokość głowicy.
Jak działa czujnik 3D?
iRobot informował, że zaawansowany czujnik 3D w Roombie s9 skanuje przestrzeń przed robotem wielokrotnie w ciągu sekundy, pomagając mu ustalić położenie ścian i przeszkód.
Nie jest to klasyczna obracająca się wieżyczka LiDAR. Czujnik pracuje z przodu urządzenia i wspiera:
- dokładne podjeżdżanie do ściany,
- zwalnianie przed przeszkodą,
- manewrowanie w narożniku,
- Careful Drive,
- planowanie ruchu obudowy w kształcie litery D.
Jak robot sprząta narożnik?
Podczas zbliżania się do narożnika:
- czujniki wykrywają zbiegające się ściany;
- robot zmniejsza prędkość;
- ustawia płaską krawędź możliwie blisko listwy;
- szczotka narożna wymiata zabrudzenia;
- główne wałki przechwytują materiał;
- robot wykonuje obrót dostosowany do geometrii obudowy;
- kontynuuje jazdę wzdłuż kolejnej ściany.
Okrągły robot może wykonać obrót w miejscu łatwiej, lecz jego głowica pozostaje dalej od samego kąta.
Czy kształt D gwarantuje idealnie czyste narożniki?
Nie.
Na wynik wpływają:
- długość i stan szczotki bocznej,
- ustawienie robota,
- rodzaj zabrudzenia,
- wysokość listwy,
- kształt narożnika,
- stan czujników,
- liczba przejazdów.
Drobny kurz może zostać dobrze zebrany, ale większy okruch może zostać odbity przez szybko obracającą się szczotkę.
W jakich modelach stosowano PerfectEdge?
Technologia była charakterystyczna przede wszystkim dla:
- Roomby s9,
- Roomby s9+.
Nie należy utożsamiać każdej obudowy w kształcie litery D z PerfectEdge. Jest to nazwa konkretnego systemu iRobot.
PerfectEdge a Wall Follow
Wall Follow
To klasyczna technologia prowadzenia okrągłej Roomby przy ścianie. Robot wykorzystuje boczne czujniki i szczotkę boczną.
PerfectEdge
Obejmuje:
- kształt litery D,
- szerszą głowicę,
- czujnik 3D,
- narożną szczotkę,
- specjalne algorytmy s9.
PerfectEdge był więc znacznie szerszym rozwiązaniem niż samo podążanie wzdłuż ściany.
PerfectEdge a Careful Drive
PerfectEdge próbuje zbliżać robota do krawędzi, natomiast Careful Drive ogranicza kontakt z meblami.
System musi znaleźć kompromis:
- podjedź wystarczająco blisko, aby posprzątać;
- nie uderz zbyt mocno w delikatną powierzchnię;
- nie pozostaw zbyt dużego pasa;
- nie zaklinuj narożnika obudowy.
Zalety kształtu litery D
- główne wałki bliżej ściany;
- szeroki tor czyszczenia;
- lepsze wykorzystanie szczotki narożnej;
- dobra skuteczność na długich prostych krawędziach;
- większa szerokość robocza;
- charakterystyczne manewrowanie w narożnikach;
- możliwość zastosowania większej głowicy.
Wady konstrukcji
- trudniejsze obracanie w ciasnych miejscach;
- możliwość klinowania narożnika obudowy;
- większe wymagania wobec algorytmów jazdy;
- specjalne, droższe wałki;
- szczotka narożna może szybko się zużywać;
- skomplikowany przedni czujnik;
- większe wymiary modułu czyszczącego.
Typowe problemy PerfectEdge
Robot pozostawia pas przy ścianie
Możliwe przyczyny:
- zużyta szczotka narożna;
- Careful Drive pozostawiający większy odstęp;
- zabrudzony czujnik;
- zdeformowany zderzak;
- nieprawidłowa mapa;
- robot nie wykonał końcowego przejazdu obwodowego.
Robot uderza narożnikiem obudowy
Przyczyną może być:
- cienka przeszkoda;
- czarna powierzchnia;
- zabrudzony czujnik 3D;
- ograniczone miejsce do skrętu;
- problem ze zderzakiem;
- błąd lokalizacji.
Szczotka boczna rozrzuca okruchy
Może to wynikać z:
- nadmiernej prędkości,
- sztywnego zamiennika,
- bardzo lekkich zabrudzeń,
- złego kąta dojazdu,
- zużycia włosia.
Robot klinuje się między meblami
Kształt litery D ma większy prosty front i narożniki. W wąskiej przestrzeni może potrzebować więcej miejsca do obrotu niż klasyczna okrągła Roomba.
Czy PerfectEdge był opatentowany?
iRobot chronił konkretne elementy konstrukcyjne robotów, czujników, głowic i sposobów prowadzenia przy przeszkodach. PerfectEdge jest jednak nazwą handlową całego pakietu, a nie nazwą jednego patentu.
Nie należy pisać, że iRobot opatentował sam ogólny kształt litery D dla wszystkich robotów.
Czy PerfectEdge okazał się ślepą uliczką?
Nie całkowicie, ale iRobot nie zastosował tej konstrukcji we wszystkich kolejnych Roombach.
Powody mogły obejmować:
- wyższy koszt produkcji,
- trudniejsze manewrowanie,
- większą złożoność,
- powrót rynku do okrągłych konstrukcji z wysuwanymi szczotkami i mopami.
PerfectEdge pozostaje jednak jednym z najbardziej ambitnych prób poprawienia sprzątania narożników za pomocą całej geometrii robota.