

 Menu
Room Size Estimation
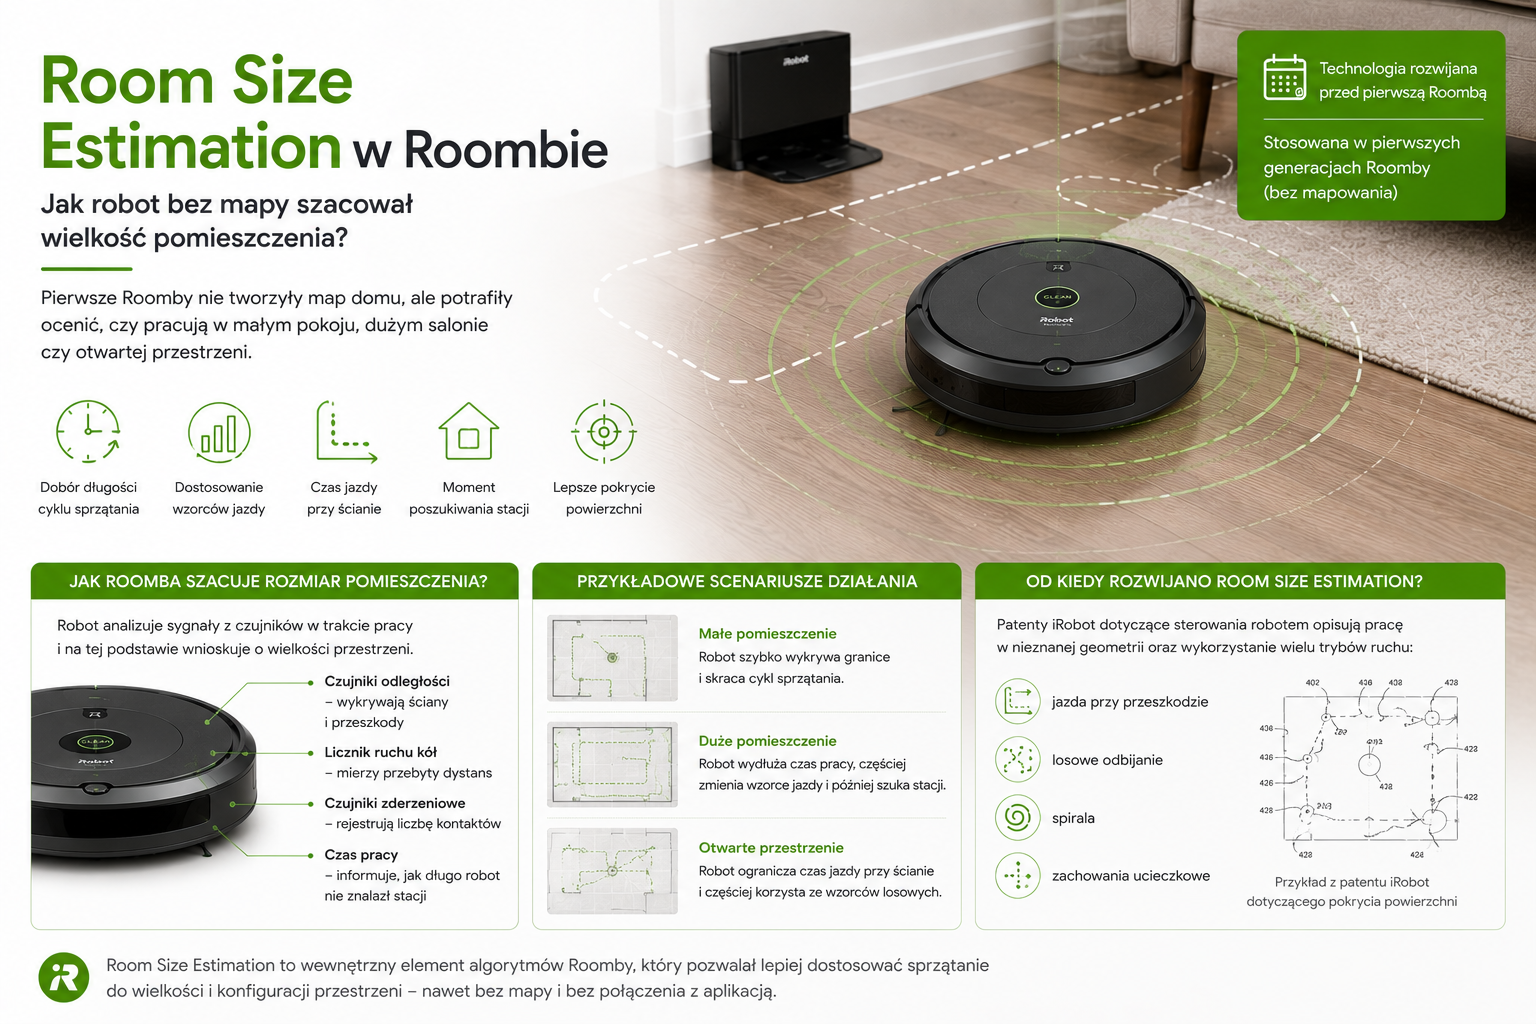
Pierwsze Roomby nie tworzyły geometrycznej mapy domu. Mimo tego ich sterownik mógł próbować oszacować, czy robot pracuje w małym pokoju, dużym salonie czy otwartej przestrzeni.
Szacowanie wielkości pomieszczenia pomagało dobrać:
- długość cyklu,
- częstotliwość wzorców jazdy,
- czas podążania przy ścianie,
- moment rozpoczęcia poszukiwania stacji,
- zachowanie w trybie lokalnym.
Nie była to funkcja widoczna w aplikacji ani dokładny pomiar metrów kwadratowych. Był to wewnętrzny element algorytmów pokrywania powierzchni.
Kiedy powstały rozwiązania Room Size Estimation?
Technologie związane z pokrywaniem pomieszczenia rozwijano jeszcze przed premierą pierwszej Roomby.
Patenty iRobot dotyczące sterowania robotem opisują pracę w pomieszczeniu o nieznanej geometrii oraz wykorzystanie wielu trybów ruchu, takich jak:
- jazda przy przeszkodzie,
- losowe odbijanie,
- spirala,
- zachowania ucieczkowe.
Dokumenty wskazują także, że sposób pracy robota może zależeć od rozmiaru i konfiguracji przestrzeni.
Jak robot mógł szacować wielkość pokoju bez mapy?
Sterownik mógł analizować pośrednie informacje.
Czas jazdy pomiędzy przeszkodami
W dużym, otwartym pokoju robot częściej wykonuje długie przejazdy.
W małym pomieszczeniu zderzak uruchamia się częściej.
Liczba kontaktów ze ścianami
Częste kontakty mogą wskazywać:
- małą przestrzeń,
- dużą liczbę mebli,
- wąskie przejście.
Obroty kół
Enkodery pozwalają szacować przebytą odległość.
Czas jazdy przy krawędzi
Długi odcinek Wall Follow może sugerować duży obwód pomieszczenia.
Liczba zmian kierunku
Duża liczba krótkich manewrów może oznaczać małą lub mocno zastawioną przestrzeń.
Sygnały Lighthouse
W systemach wielopokojowych robot mógł określić, że znajduje się w ograniczonej strefie kontrolowanej nadajnikiem.
Czy robot znał liczbę metrów kwadratowych?
Zwykle nie w znaczeniu dostępnym dla użytkownika.
Room Size Estimation mogło działać raczej jako klasyfikacja:
- mały obszar,
- średni obszar,
- duży obszar,
- przestrzeń mocno zastawiona.
Sterownik wykorzystywał wynik do zmiany zachowania, a nie do wyświetlenia dokładnego rzutu mieszkania.
W jakich modelach działały takie algorytmy?
Elementy szacowania przestrzeni mogły być stosowane w wielu robotach opartych na klasycznej nawigacji reaktywnej, między innymi:
- pierwszych generacjach Roomby,
- serii 400,
- serii 500,
- serii 600,
- serii 700,
- części serii 800,
- urządzeniach współpracujących z Lighthouse.
Nie zawsze producent używał publicznie nazwy „Room Size Estimation”. Jest to opis funkcji obecnej w konstrukcji i patentach, a nie jedna z najbardziej eksponowanych nazw marketingowych.
Jak oszacowanie wpływało na czas sprzątania?
Robot mógł zmieniać:
- długość całego cyklu,
- moment powrotu do stacji,
- liczbę wzorców spiralnych,
- czas jazdy losowej,
- częstotliwość podążania przy ścianie.
Mały pokój nie wymaga tak długiego cyklu jak duży salon, ale zbyt krótkie sprzątanie mogłoby pozostawić fragmenty niepokryte.
Czy robot wiedział, że zakończył cały pokój?
Nie z taką pewnością jak robot mapujący.
System bazował na prawdopodobieństwie. Zakładał, że po odpowiednio długiej pracy i wielokrotnym krzyżowaniu tras większość powierzchni została pokryta.
W bardzo skomplikowanym pomieszczeniu mógł:
- ominąć fragment,
- zbyt długo pozostawać w jednej części,
- wielokrotnie czyścić ten sam pas,
- zakończyć cykl przed dotarciem za mebel.
Room Size Estimation a Lighthouse
Lighthouse poprawiał organizację pracy w wielu pomieszczeniach.
Robot mógł:
- zostać zatrzymany w pierwszej strefie;
- pracować tam przez czas dobrany do oszacowanej wielkości;
- otrzymać pozwolenie na przejazd;
- rozpocząć pracę w kolejnym pokoju.
System nadal nie znał dokładnej geometrii, ale miał lepszą kontrolę nad kolejnością stref.
Room Size Estimation a vSLAM
Szacowanie bez mapy
- wykorzystuje czas i reakcje czujników;
- nie zna dokładnego położenia;
- działa probabilistycznie;
- nie pokazuje planu użytkownikowi.
vSLAM
- buduje mapę;
- śledzi pozycję;
- zapisuje wykonane pasy;
- pozwala wznowić zadanie;
- może rozpoznawać pomieszczenia.
vSLAM zastąpił orientacyjne szacowanie znacznie dokładniejszym modelem przestrzeni.
Czy zabrudzone koła wpływają na wynik?
Tak. Jeżeli enkodery wskazują obrót koła, ale robot się ślizga, sterownik może błędnie ocenić przebytą odległość.
Problemy mogą powodować:
- mokra podłoga,
- dywan o wysokim runie,
- włosy na kołach,
- zużyty bieżnik,
- zablokowane przednie kółko,
- różna prędkość napędów.
Czy wiele mebli może zostać uznane za mały pokój?
Tak. Robot bez mapy nie zawsze potrafi odróżnić:
- mały pusty pokój,
- duży pokój mocno zastawiony meblami.
W obu przypadkach może doświadczać częstych kontaktów i krótkich przejazdów.
Algorytm korzysta więc z wielu sygnałów, ale wynik pozostaje przybliżeniem.
Room Size Estimation a tryb Max
W starszych robotach długość cyklu mogła być wybierana także ręcznie lub zależeć od ustawionego trybu.
Niektóre urządzenia oferowały:
- Spot,
- Clean,
- Max.
Tryb Max nakazywał pracę przez dłuższy czas lub do znacznego rozładowania baterii, niezależnie od szacowanej wielkości.
Dlaczego Roomba kończy cykl zbyt szybko?
Możliwe przyczyny:
- robot uznał przestrzeń za małą;
- bateria ma obniżoną pojemność;
- wykrył stację;
- pracuje w ograniczonej strefie;
- wystąpił błąd;
- zderzak lub koło przekazuje nieprawidłowe sygnały;
- użytkownik uruchomił Spot zamiast Clean.
Dlaczego sprząta zbyt długo?
Możliwe przyczyny:
- nie może znaleźć stacji;
- algorytm ocenia przestrzeń jako dużą;
- Lighthouse nie otworzył przejścia;
- robot często uruchamia Dirt Detect;
- bateria ma wysoką pojemność;
- pracuje w trybie Max;
- wielokrotnie podejmuje próby wyjazdu z ciasnego miejsca.
Zalety Room Size Estimation
- działa bez kamery;
- nie wymaga mapy;
- pomaga dobierać długość cyklu;
- wykorzystuje proste czujniki;
- działa w ciemności;
- ogranicza nadmiernie długą pracę w małym pokoju;
- wspierało system Lighthouse.
Wady
- jest tylko przybliżeniem;
- meble mogą zaburzać ocenę;
- poślizg kół wpływa na wynik;
- nie zapewnia pełnego pokrycia;
- użytkownik nie widzi dokładnego rezultatu;
- robot nie zna trwałych granic pokoi;
- nie rozpoznaje pomieszczeń według nazw.
Czy iRobot opatentował szacowanie wielkości pokoju?
Patenty iRobot obejmowały konkretne sposoby sterowania robotem w nieznanej przestrzeni, dobierania zachowań i używania informacji o rozmiarze pomieszczenia.
Nie oznacza to patentu na każdą metodę szacowania powierzchni przez robota.