

 Menu
Rozpoznawanie nakładek Braava jet
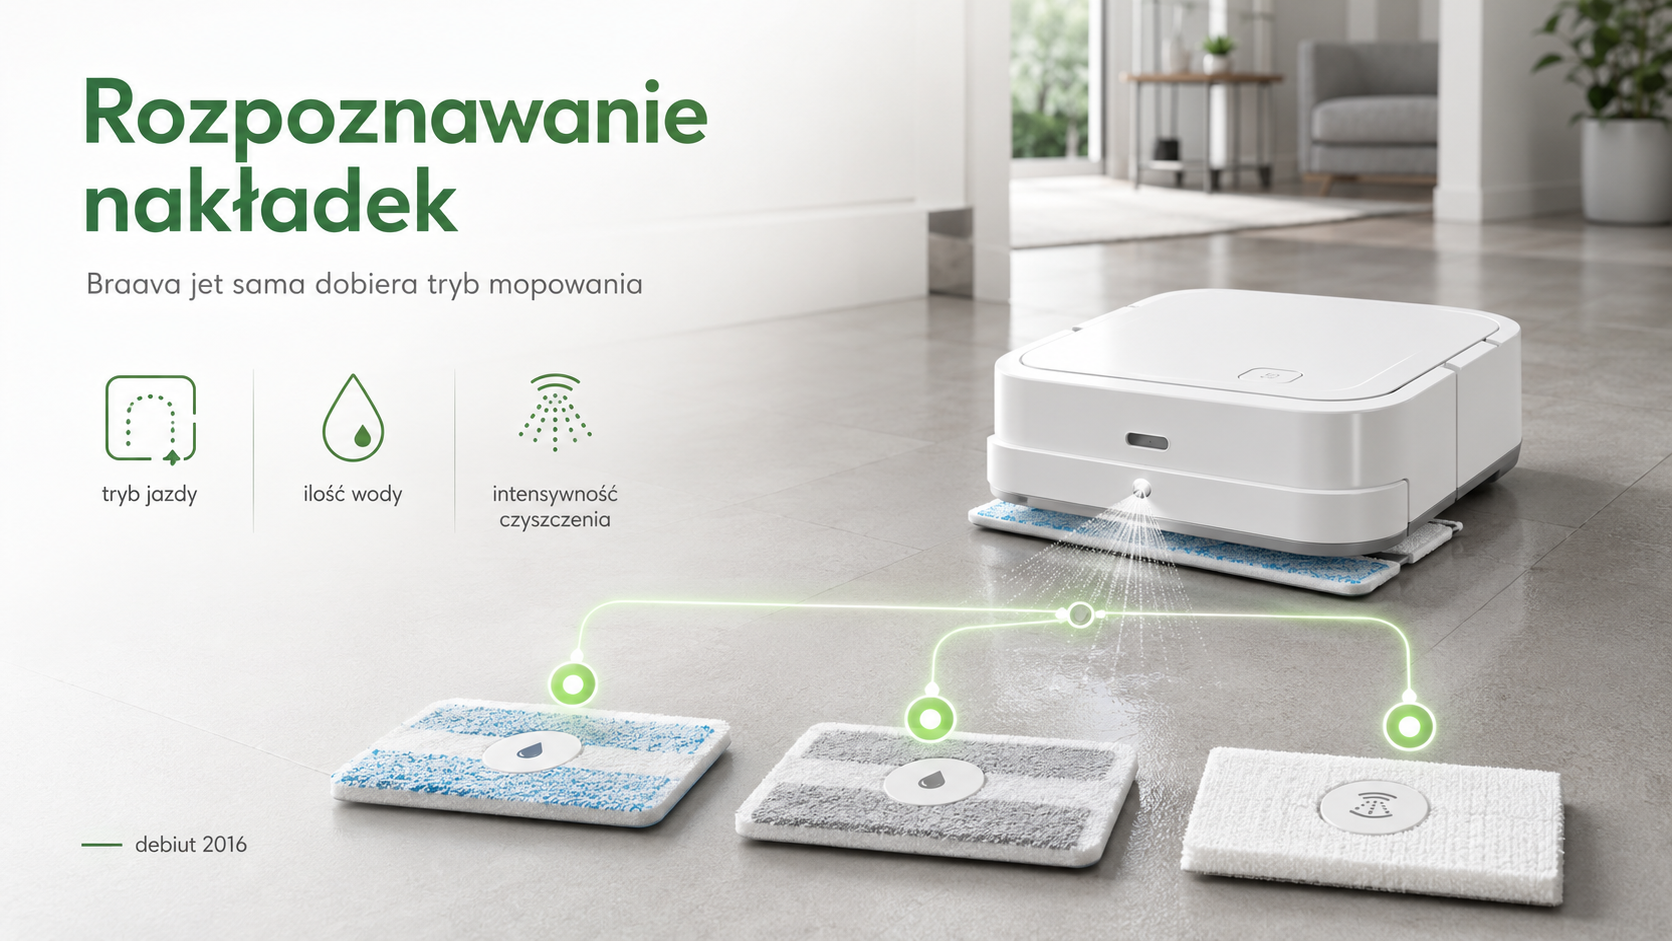
Jedną z najciekawszych technologii Braavy jet 240 było automatyczne rozpoznawanie rodzaju zamontowanej nakładki. Użytkownik nie musiał wybierać w menu, czy robot ma mopować na mokro, przecierać wilgotno czy zbierać kurz.
Po wsunięciu odpowiedniej nakładki Braava sama dobierała:
- wzór jazdy;
- ilość wody;
- częstotliwość natrysku;
- pracę wibrującej głowicy;
- intensywność czyszczenia.
Rozwiązanie zadebiutowało w 2016 roku i było jednym z głównych elementów odróżniających Braavę jet od starszej serii Braava 300.
Kiedy wprowadzono rozpoznawanie nakładek?
Technologia pojawiła się 15 marca 2016 roku wraz z Braavą jet.
Producent informował, że robot rozpoznaje rodzaj założonego Braava jet Cleaning Pad i automatycznie wybiera właściwe zachowanie. Model obsługiwał trzy główne tryby:
- Wet Mopping;
- Damp Sweeping;
- Dry Sweeping.
Jak robot rozpoznaje nakładkę?
Nakładki różnią się nie tylko kolorem i materiałem. Ich plastikowy element mocujący zawiera fizyczne cechy lub oznaczenia odczytywane przez czujnik robota.
Po wsunięciu nakładki system może rozpoznać, do której kategorii należy akcesorium.
Robot nie analizuje chłonności materiału kamerą. Rozpoznaje identyfikator związany z konstrukcją podstawy nakładki.
Trzy podstawowe typy nakładek
Wet Mopping Pad
Przeznaczona do intensywniejszego mopowania.
Robot może:
- używać większej ilości wody;
- częściej uruchamiać Precision Jet Spray;
- stosować bardziej rozbudowany wzór przejazdu;
- intensywnie poruszać wibrującą głowicą.
Damp Sweeping Pad
Przeznaczona do lżejszego, wilgotnego przecierania.
Robot stosuje mniejszą ilość cieczy i łagodniejszy sposób pracy.
Dry Sweeping Pad
Przeznaczona do suchego zbierania:
- kurzu;
- włosów;
- lekkich drobin.
W tym trybie robot nie powinien uruchamiać natrysku.
Jak działa wybór trybu?
Proces można przedstawić następująco:
- użytkownik wsuwa nakładkę w prowadnice;
- nakładka dociera do czujnika;
- robot odczytuje jej typ;
- wybiera zapisany profil pracy;
- sygnalizuje gotowość;
- rozpoczyna właściwy tryb.
Jeżeli nakładka nie zostanie wykryta, Braava może odmówić rozpoczęcia zadania. Oficjalne wsparcie wskazuje, że brak nakładki lub jej wypadnięcie może wywołać charakterystyczny sygnał błędu.
Dlaczego zastosowano automatyczne rozpoznawanie?
Najważniejszym celem była prostota.
Użytkownik nie musiał:
- otwierać aplikacji;
- wybierać programu;
- ustalać ilości wody;
- pamiętać, czy założona nakładka może pracować na mokro.
Akcesorium stawało się jednocześnie „programem” robota.
W jakich modelach stosowano ten system?
Najbardziej charakterystyczne modele to:
- Braava jet 240;
- Braava jet 241;
- Braava jet 244;
- regionalne wersje rodziny Braava jet 200.
Braava jet m6 również rozpoznaje zamontowany typ nakładki, choć zakres ustawień jest bardziej rozbudowany i część parametrów można kontrolować z poziomu aplikacji. Błąd wykrywania nakładki jest opisany także dla serii m.
Czy robot rozpoznaje zamienniki?
To zależy od jakości i konstrukcji zamiennika.
Zgodna nakładka musi:
- mieć właściwy kształt mocowania;
- poprawnie wsunąć się w prowadnice;
- posiadać cechy rozpoznawane przez czujnik;
- pozostać stabilna podczas pracy.
Tani zamiennik może:
- nie zostać wykryty;
- zostać rozpoznany jako niewłaściwy typ;
- wypaść;
- powodować błąd;
- uruchomić nieodpowiedni sposób dozowania.
Dlaczego robot nie rozpoznaje nakładki?
Najczęstsze przyczyny:
- nakładka nie została wsunięta do końca;
- element identyfikacyjny jest uszkodzony;
- czujnik jest zabrudzony;
- materiał jest mokry w miejscu odczytu;
- użyto niezgodnego zamiennika;
- prowadnica jest zabrudzona;
- nakładka jest zdeformowana;
- czujnik uległ awarii.
W serii m błąd wykrycia może wystąpić również wtedy, gdy system nie zdąży odczytać nakładki w wymaganym czasie.
Dlaczego mokra nakładka może powodować problem?
Wilgoć lub zabrudzenia w obszarze identyfikacji mogą zakłócać odczyt. W nowszych stacjach i robotach oficjalne instrukcje błędów również zalecają osuszenie przesyconej nakładki, jeżeli system nie potrafi jej wykryć.
Nie oznacza to, że część robocza mopa musi być sucha. Problem dotyczy przede wszystkim strefy odczytu i mocowania.
Czy można zmienić tryb bez zmiany nakładki?
W Braavie jet 240 podstawowy tryb był ściśle związany z akcesorium.
Aby przejść z suchego sprzątania do mopowania, należało zmienić nakładkę.
W bardziej zaawansowanej Braavie m6 użytkownik może regulować część parametrów, ale nadal rodzaj zamontowanej nakładki wyznacza podstawową kategorię zadania.
Rozpoznawanie nakładek a bezpieczeństwo podłogi
System ogranicza ryzyko sytuacji, w której:
- robot natryskuje wodę z nakładką suchą;
- wykonuje mokry cykl bez materiału;
- używa nadmiernej ilości cieczy w lekkim trybie;
- próbuje sprzątać bez prawidłowo zamontowanej części.
Nie eliminuje jednak konieczności wyboru programu odpowiedniego dla rodzaju podłogi.
Nakładki jednorazowe i wielokrotnego użytku
Braava jet była oferowana z nakładkami jednorazowymi, a później także z wariantami nadającymi się do prania.
Wielorazowa nakładka musi nadal:
- mieć zgodne mocowanie;
- być rozpoznawana jako właściwy typ;
- zachować kształt po praniu;
- nie być nadmiernie zużyta.
Dlaczego robot pozostawia zbyt dużo wody?
Możliwe przyczyny:
- założono nakładkę Wet Mopping zamiast Damp Sweeping;
- nakładka jest zużyta i słabo chłonie;
- materiał nie przylega równomiernie;
- zastosowano niezgodny zamiennik;
- robot błędnie rozpoznał typ;
- dysza dawkuje nieprawidłowo.
Zalety automatycznego rozpoznawania
- prosta obsługa;
- brak ręcznego wyboru programu;
- automatyczne dopasowanie natrysku;
- ograniczenie pomyłek;
- możliwość szybkiej zmiany zadania przez wymianę nakładki;
- działanie bez rozbudowanej aplikacji;
- dopasowanie ruchu głowicy do materiału.
Wady
- zależność od zgodnych akcesoriów;
- zamienniki mogą nie działać poprawnie;
- zabrudzony czujnik blokuje start;
- każda zmiana trybu wymaga zmiany nakładki;
- zużyte mocowanie może wypadać;
- robot nie ocenia faktycznego stopnia zużycia materiału.
Czy iRobot opatentował rozpoznawanie nakładek?
Firma opracowała własny sposób identyfikacji akcesorium i automatycznego dobierania parametrów pracy. Ochrona może dotyczyć konkretnej konstrukcji mocowania, oznaczeń i zachowania robota.
Nie oznacza to jednak patentu na całą ogólną ideę rozpoznawania wymiennego akcesorium przez urządzenie.
Znaczenie technologii
Rozpoznawanie nakładek było przykładem inteligencji realizowanej bez zaawansowanej kamery i bez sztucznej inteligencji.
Robot podejmował właściwą decyzję na podstawie prostego, ale skutecznego sygnału mechanicznego lub optycznego z akcesorium.