

 Menu
vSLAM i iAdapt 2.0
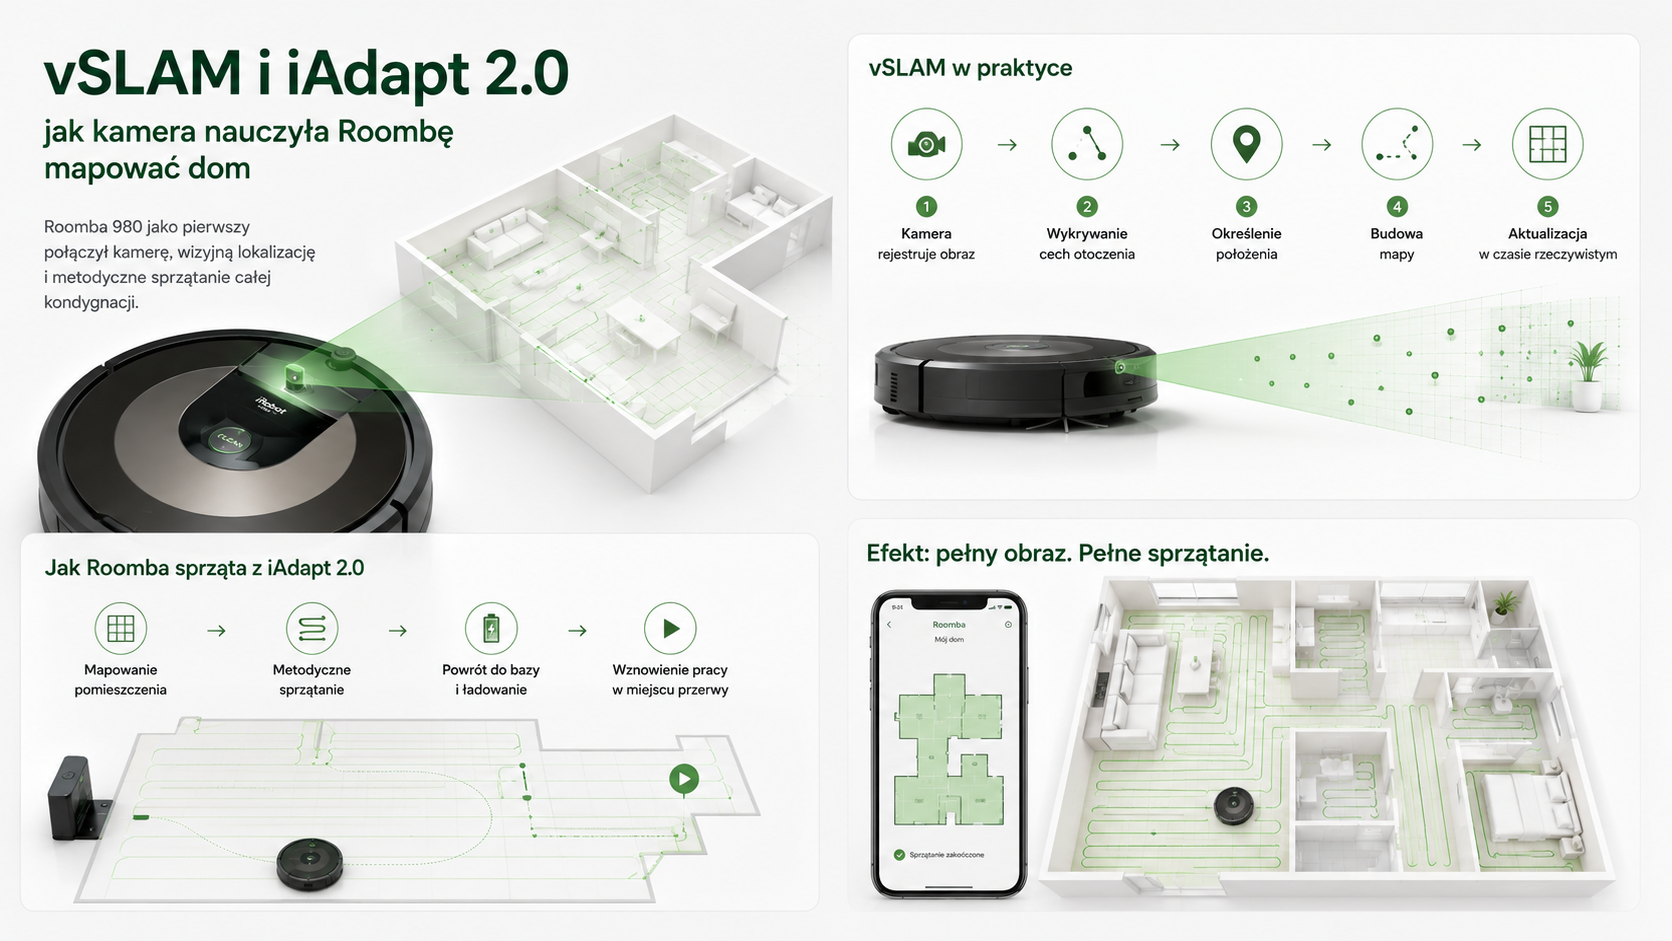
Roomba 980 była dla iRobot jednym z najważniejszych modeli od czasu premiery pierwszej Roomby. Wprowadzony w 2015 roku robot po raz pierwszy w konsumenckiej ofercie firmy połączył kamerę, wizualną lokalizację, metodyczne sprzątanie całej kondygnacji, aplikację mobilną oraz możliwość powrotu do pracy po doładowaniu.
Podstawą tej zmiany była technologia vSLAM, wykorzystana jako część systemu iAdapt 2.0 Navigation with Visual Localization.
Starsze Roomby poruszały się reaktywnie. Odbijały się od przeszkód, jechały wzdłuż ścian i wielokrotnie przecinały pomieszczenie. Roomba 980 zaczęła natomiast określać swoje położenie i zapamiętywać, które obszary zostały już posprzątane.
Co oznacza vSLAM?
Skrót vSLAM pochodzi od angielskiego określenia visual simultaneous localization and mapping, czyli wizualnej jednoczesnej lokalizacji i tworzenia mapy.
Robot musi rozwiązywać dwa problemy równocześnie:
- tworzyć model otoczenia;
- określać własne położenie w tym modelu.
Nie wystarczy zapamiętać ściany. Robot musi jeszcze wiedzieć, gdzie aktualnie się znajduje i w którym kierunku jest ustawiony.
Litera „v” oznacza, że ważnym źródłem danych jest obraz z kamery.
Kiedy iRobot zastosował vSLAM w Roombie?
Roomba 980 została zaprezentowana 16 września 2015 roku. iRobot określił ją jako pierwszą Roombę łączącą adaptacyjną nawigację, wizualną lokalizację, sterowanie przez chmurę i zwiększoną moc na dywanach.
Producent podkreślał również, że był to pierwszy przypadek zastosowania własnej technologii vSLAM w konsumenckim produkcie iRobot. System został wprowadzony pod nazwą iAdapt 2.0 Navigation with Visual Localization.
Jak działa kamera w Roombie 980?
Kamera nie była skierowana bezpośrednio na podłogę tak jak w późniejszej Roombie j7. Obserwowała przede wszystkim otoczenie ponad poziomem robota.
System mógł analizować charakterystyczne elementy, takie jak:
- krawędzie mebli,
- fragmenty ścian,
- obrazy,
- drzwi,
- lampy,
- kontrastowe obiekty,
- linie sufitu,
- układ światła i cienia.
Robot nie musiał rozpoznawać, że konkretny obiekt jest lampą lub szafą. Ważniejsze było wykrycie punktów, które można ponownie odnaleźć podczas kolejnego przejazdu.
Kamera nie działa samodzielnie
vSLAM nie polega wyłącznie na obrazie. Roomba korzysta również z:
- enkoderów kół,
- czujników ruchu,
- czujnika ściany,
- czujników schodów,
- mechanicznego zderzaka,
- danych o prędkości kół,
- informacji ze stacji dokującej.
Enkodery szacują przebytą odległość, ale koła mogą się ślizgać. Kamera pomaga wtedy korygować narastający błąd.
Z kolei obraz może być trudny do interpretacji przy słabym świetle. Dane z kół pozwalają robotowi nadal oceniać ruch pomiędzy rozpoznanymi punktami.
Jak Roomba buduje mapę podczas pracy?
Proces można uprościć do kilku etapów:
- robot rejestruje obraz;
- wybiera charakterystyczne punkty;
- porównuje je z poprzednimi klatkami;
- szacuje własne przesunięcie i obrót;
- łączy dane z ruchem kół;
- zapisuje przeszkody i przejechane obszary;
- wyznacza kolejne pasy sprzątania;
- kontroluje, które fragmenty pozostały niewyczyszczone.
Roomba 980 nie tylko reagowała na przeszkody, ale próbowała systematycznie pokryć dostępną powierzchnię.
Jak zmieniła się trasa robota?
Starsza Roomba mogła wielokrotnie przecinać pokój pod różnymi kątami. Model 980 zaczął sprzątać w bardziej uporządkowanych pasach.
Robot:
- wykonywał przejazdy równoległe,
- objeżdżał przeszkody,
- wracał za obiekt, który czasowo blokował trasę,
- sprawdzał niepokryte fragmenty,
- przechodził pomiędzy pomieszczeniami,
- wracał do bazy przy niskim poziomie baterii,
- kontynuował zadanie po ładowaniu.
iRobot deklarował, że Roomba 980 mogła działać do dwóch godzin, a następnie ładować się i wznawiać sprzątanie aż do ukończenia całej kondygnacji.
Czy Roomba 980 zapamiętywała mapę na stałe?
To ważne rozróżnienie. Roomba 980 tworzyła mapę potrzebną do realizacji bieżącego zadania i przedstawiała raport z pracy, ale nie oferowała pierwotnie takiej samej pamięci pomieszczeń jak późniejsza seria i7.
Użytkownik nie mógł na początku:
- nadać pokojom nazw,
- wybrać wyłącznie kuchni,
- dzielić i łączyć pomieszczeń,
- tworzyć trwałych stref zakazanych,
- zapisać kilku edytowalnych map.
Pełne zapamiętywanie planów domu zostało rozwinięte dopiero jako Imprint Smart Mapping w Roombie i7 z 2018 roku.
iAdapt 2.0 – czym różnił się od pierwszego iAdapt?
iAdapt pierwszej generacji
Opierał się głównie na bieżącej reakcji:
- jedź prosto,
- odbij się od przeszkody,
- jedź wzdłuż ściany,
- omiń schody,
- wykonaj dodatkowe przejazdy po wykryciu brudu.
iAdapt 2.0
Dodawał:
- wizualną lokalizację,
- bieżącą mapę,
- uporządkowane pasy,
- pamięć obszarów posprzątanych w trakcie zadania,
- obsługę całej kondygnacji,
- ładowanie i wznowienie pracy.
iAdapt 2.0 nie usuwał starszych zachowań. Robot nadal potrzebował zderzaka, czujników schodów i Wall Follow. vSLAM stał się nadrzędną warstwą organizującą trasę.
W jakich modelach stosowano iAdapt 2.0?
Najbardziej charakterystyczne modele to:
- Roomba 960,
- Roomba 965,
- Roomba 966,
- Roomba 970,
- Roomba 976,
- Roomba 980,
- wybrane regionalne odmiany serii 900.
Zakres wyposażenia mógł się różnić. Przykładowo nie wszystkie wersje miały identyczny akumulator czy funkcję Carpet Boost, ale podstawą nawigacji serii 900 była wizualna lokalizacja.
Dlaczego kamera potrzebuje światła?
Kamera musi widzieć różnice pomiędzy elementami otoczenia. W ciemności liczba wykrywalnych punktów spada.
Problemy mogą występować:
- nocą przy wyłączonym świetle,
- pod bardzo ciemnym meblem,
- w pomieszczeniu o jednolitych ścianach,
- przy zasłoniętej kamerze,
- przy silnym świetle padającym bezpośrednio na obiektyw.
Robot nie musi pracować w pełnym świetle dziennym, ale potrzebuje wystarczającego kontrastu.
Dlaczego jednolite pomieszczenie może być trudne?
Jeżeli ściany, sufit i meble mają podobne kolory, kamera może znaleźć mniej unikalnych punktów.
Robot może wtedy w większym stopniu polegać na odometrii kół. Błędy narastają szczególnie przy:
- poślizgu,
- grubym dywanie,
- progach,
- ręcznym przesunięciu robota,
- utknięciu koła.
Co dzieje się po ręcznym przeniesieniu Roomby?
Robot porównuje obraz z zapamiętanymi punktami i próbuje ponownie ustalić lokalizację. Proces ten nazywa się relokalizacją.
Jeżeli przeniesienie było niewielkie, robot może kontynuować pracę. Jeżeli został przeniesiony do innego pokoju lub obrócony, może:
- długo szukać pozycji,
- powtórzyć fragment trasy,
- przerwać zadanie,
- nie znaleźć stacji,
- stworzyć nieprawidłowy raport.
Podczas sprzątania najlepiej nie podnosić robota bez potrzeby.
Dlaczego robot może zgubić pozycję?
Najczęstsze przyczyny:
- zabrudzona kamera,
- zbyt mało światła,
- ręczne przeniesienie,
- poślizg kół,
- zasłonięty obiektyw,
- duża zmiana ustawienia mebli,
- lustra i silne odbicia,
- usterka enkodera,
- obracanie robota podczas uwalniania.
Zalety vSLAM w Roombie
- uporządkowane sprzątanie;
- pokrywanie całej kondygnacji;
- możliwość wznowienia po ładowaniu;
- stosunkowo niska obudowa bez wieżyczki LiDAR;
- wykorzystanie obrazu do relokalizacji;
- lepsza efektywność na dużych powierzchniach;
- podstawa późniejszego Imprint Smart Mapping.
Wady vSLAM
- zależność od oświetlenia;
- wolniejsze pierwsze poznawanie domu niż w wielu robotach LiDAR;
- możliwość utraty lokalizacji;
- brak trwałych map w pierwszej generacji serii 900;
- problemy w jednolitym otoczeniu;
- kamera budząca pytania o prywatność;
- większa złożoność niż w nawigacji reaktywnej.
vSLAM a LiDAR
LiDAR mierzy odległości do ścian i przeszkód za pomocą światła laserowego. Kamera vSLAM analizuje charakterystyczne punkty obrazu.
Przewagi vSLAM
- brak wysokiej wieżyczki;
- możliwość rozpoznawania bogatszych cech obrazu;
- wykorzystanie kamery także do innych funkcji;
- niski profil robota.
Przewagi LiDAR-u
- szybki pomiar geometrii pomieszczenia;
- bardzo dobra praca w ciemności;
- łatwiejsze tworzenie pierwszej mapy;
- niezależność od wizualnego wyglądu ścian.
Przez wiele lat iRobot konsekwentnie rozwijał vSLAM, podczas gdy konkurenci coraz szerzej stosowali LiDAR.
Czy vSLAM został opatentowany?
SLAM jako dziedzina nie został wynaleziony przez iRobot. Firma rozwijała jednak własne metody:
- lokalizacji wizualnej,
- łączenia obrazu z odometrią,
- mapowania wnętrz,
- rozpoznawania ponownie odwiedzanego miejsca,
- planowania pracy na podstawie mapy.
Prawidłowe sformułowanie brzmi więc: iRobot opracował i opatentował własne implementacje vSLAM stosowane w robotach, ale nie stworzył całej koncepcji SLAM.
Znaczenie Roomb 900
Seria 900 była pomostem pomiędzy robotami reagującymi na otoczenie a urządzeniami pamiętającymi strukturę domu.
Roomba 980 nie oferowała jeszcze wszystkich funkcji mapy i7, ale udowodniła, że robot iRobot może:
- metodycznie posprzątać całe piętro,
- śledzić swoje położenie,
- wrócić do bazy,
- doładować się,
- dokończyć zadanie.