

 Menu
Wall Follow
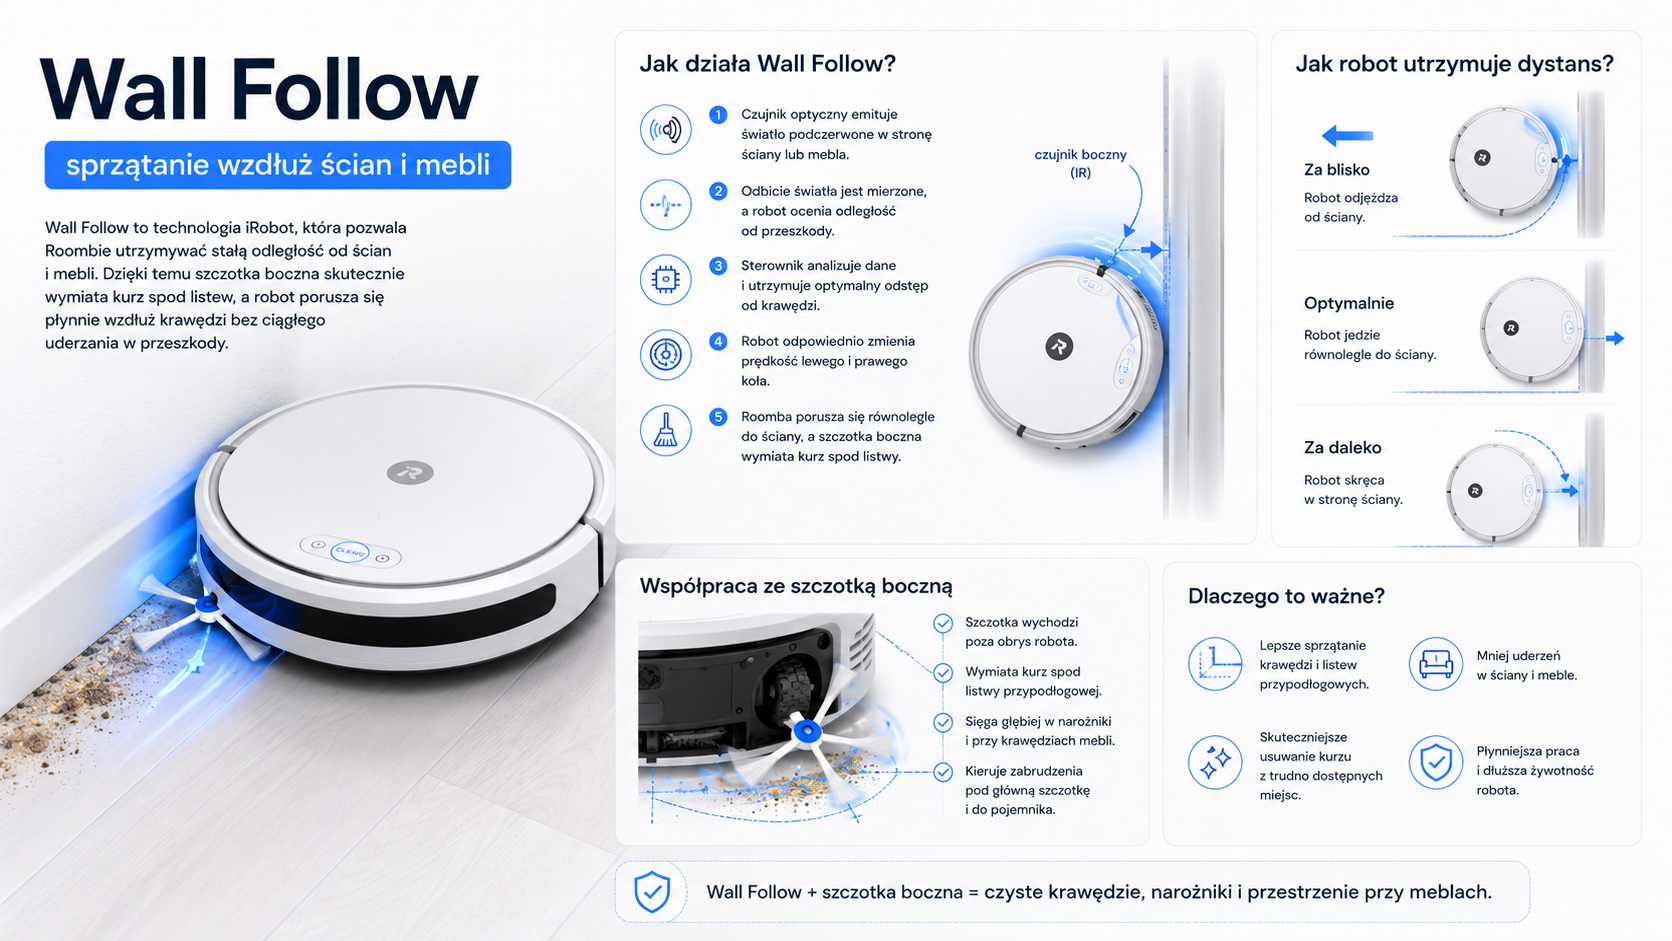
Okrągły robot sprzątający nie może dosunąć głównej szczotki bezpośrednio do listwy. Dlatego iRobot od początku stosował szczotkę boczną oraz system prowadzenia robota wzdłuż ściany.
Technologia nazywana Wall Follow pozwala Roombie utrzymywać określoną odległość od przeszkody bez ciągłego uderzania w nią zderzakiem. Dzięki temu szczotka boczna może wymiatać kurz spod listwy i kierować go pod moduł czyszczący.
Jak działa Wall Follow?
Po jednej stronie przedniej części robota znajduje się optyczny czujnik skierowany na bok. Zwykle wykorzystuje on światło podczerwone.
System:
- emituje sygnał w stronę ściany,
- mierzy odbicie,
- ocenia odległość od przeszkody,
- odpowiednio zmienia prędkość lewego i prawego koła,
- prowadzi robota równolegle do krawędzi.
Jeżeli Roomba zbliży się zbyt mocno, odjeżdża od ściany. Jeżeli oddali się za bardzo, łagodnie skręca w jej stronę.
Dlaczego szczotka boczna jest umieszczona po jednej stronie?
Czujnik prowadzenia i szczotka boczna współpracują ze sobą. Robot zwykle porusza się tak, aby strona ze szczotką znajdowała się przy ścianie.
Szczotka:
- wychodzi poza obrys korpusu,
- wymiata kurz spod listwy,
- sięga do narożnika,
- kieruje zabrudzenia pod główną głowicę.
Samo prowadzenie bez szczotki nie poprawiłoby znacząco sprzątania krawędzi.
Od kiedy iRobot stosuje Wall Follow?
Zachowanie jazdy przy ścianie występowało już w pierwszych generacjach Roomby i było jednym z elementów później łączonych w system iAdapt.
Technologię stosowano w praktycznie wszystkich klasycznych seriach:
- 400,
- 500,
- 600,
- 700,
- 800,
- 900,
- e,
- i,
- s,
- j.
Dokładny sposób prowadzenia zmieniał się wraz z rozwojem czujników i oprogramowania.
Wall Follow w starszych Roombach
W robotach bez mapy jazda przy ścianie była jednym z kilku wzorców pokrywania pomieszczenia. Roomba mogła po przypadkowym dotarciu do krawędzi rozpocząć dłuższy przejazd wokół obwodu pokoju.
Nie zawsze czyściła cały obwód za jednym razem. Krzesło, noga stołu albo otwarte drzwi mogły przerwać zachowanie i skierować robota na nową trasę.
Wall Follow w robotach mapujących
W serii 900, i, s oraz j prowadzenie przy krawędzi stało się częścią planowanej trasy.
Robot może:
- wykonać przejazd obwodowy,
- rozpocząć sprzątanie od krawędzi,
- wrócić do ścian po przejazdach równoległych,
- używać mapy do rozpoznania narożników.
Czujnik boczny nadal pozostaje potrzebny, ponieważ mapa nie pokazuje dokładnie każdego wystającego elementu listwy ani tymczasowo ustawionego mebla.
Jak robot omija nogi mebli?
Po wykryciu zaokrąglonej przeszkody Roomba może różnicować prędkość kół, aby jechać po łuku.
Dzięki temu jest w stanie częściowo objechać:
- nogę stołu,
- nogę krzesła,
- donicę,
- okrągłą podstawę lampy.
Jeżeli promień skrętu jest za mały albo obiekt ma nieregularny kształt, robot może dotknąć go zderzakiem i zmienić strategię.
Dlaczego Roomba obija listwy?
Wall Follow nie eliminuje całkowicie kontaktu. Przyczyną uderzania mogą być:
- ciemna lub matowa powierzchnia,
- słabe odbicie podczerwieni,
- zabrudzone okienko czujnika,
- wystający narożnik,
- bardzo cienka noga,
- przezroczysty element,
- duża prędkość dojazdu,
- nieprawidłowo pracujący zderzak.
Czarny mebel może pochłaniać światło, przez co robot zauważy go później.
Dlaczego robot jedzie za daleko od ściany?
Możliwe przyczyny:
- zakurzone okienko czujnika,
- silne światło słoneczne,
- bardzo jasna lub lustrzana powierzchnia,
- przeszkoda wystająca przy podłodze,
- zużyta szczotka boczna,
- deformacja zderzaka,
- błąd lokalizacji w nowszym modelu.
Warto ocenić nie tylko odległość korpusu, ale także zasięg włosia szczotki. Robot nie musi dotykać listwy obudową.
Typowe problemy Wall Follow
Robot kręci się przy ścianie
Może mieć zabrudzony czujnik boczny albo zablokowany zderzak.
Roomba nie objeżdża mebli
Przyczyną może być:
- brak odbicia od ciemnego materiału,
- niesprawny czujnik,
- zbyt mały obiekt,
- problem napędu jednego koła.
Robot pozostawia pas kurzu
Najczęściej winna jest:
- zużyta szczotka boczna,
- pogięte włosie,
- brak obrotów,
- nieprawidłowy zamiennik,
- zbyt duża odległość od ściany,
- zabrudzony czujnik.
Jak czyścić czujnik Wall Follow?
Należy:
- wyłączyć robota,
- zlokalizować boczne okienko w zderzaku,
- przetrzeć je suchą mikrofibrą,
- sprawdzić, czy zderzak porusza się swobodnie,
- usunąć kurz z jego szczeliny.
Nie należy zalewać okienka płynem. Wilgoć może dostać się do wnętrza zderzaka.
Wall Follow a PerfectEdge
Wall Follow jest ogólnym systemem prowadzenia przy krawędzi.
PerfectEdge, wprowadzony w Roombie s9 w 2019 roku, był szerszym rozwiązaniem obejmującym:
- obudowę w kształcie litery D,
- szeroki przedni moduł szczotek,
- narożną szczotkę boczną,
- czujnik 3D,
- specjalne algorytmy prowadzenia.
Roomba s9 skanowała przestrzeń przed sobą za pomocą zaawansowanego czujnika 3D, który według iRobot analizował otoczenie 25 razy na sekundę.
PerfectEdge był więc rozwinięciem sprzątania krawędzi, a nie tylko nową nazwą czujnika Wall Follow.
Zalety Wall Follow
- dokładniejsze sprzątanie przy listwach,
- mniejsza liczba uderzeń,
- możliwość objeżdżania mebli,
- działanie bez mapy,
- współpraca ze szczotką boczną,
- reakcja na tymczasowe przeszkody.
Wady
- problemy z czarnymi i przezroczystymi powierzchniami,
- zabrudzenie czujnika pogarsza działanie,
- okrągły robot nadal nie dociera idealnie do narożnika,
- zużyta szczotka zmniejsza efekt,
- zachowanie może zostać przerwane przez skomplikowany układ mebli.
Czy Wall Follow został opatentowany?
iRobot rozwijał patenty obejmujące optyczne wykrywanie przeszkód, ścian i krawędzi oraz reakcje autonomicznego robota. Ochrona dotyczyła konkretnych układów czujników i sposobów sterowania, a nie samego ogólnego pomysłu jazdy wzdłuż ściany.
Znaczenie technologii
Wall Follow rozwiązywał jedną z podstawowych wad okrągłej obudowy. Choć nowsze roboty wykorzystują LiDAR, kamery i mapy 3D, boczny pomiar odległości nadal jest przydatny. Zapewnia dokładność tam, gdzie mapa nie uwzględnia małych występów, nóg mebli i zmian w otoczeniu.