

 Menu
Czy robot sprzątający działa w ciemności? Kamera, LiDAR i problemy z mapą
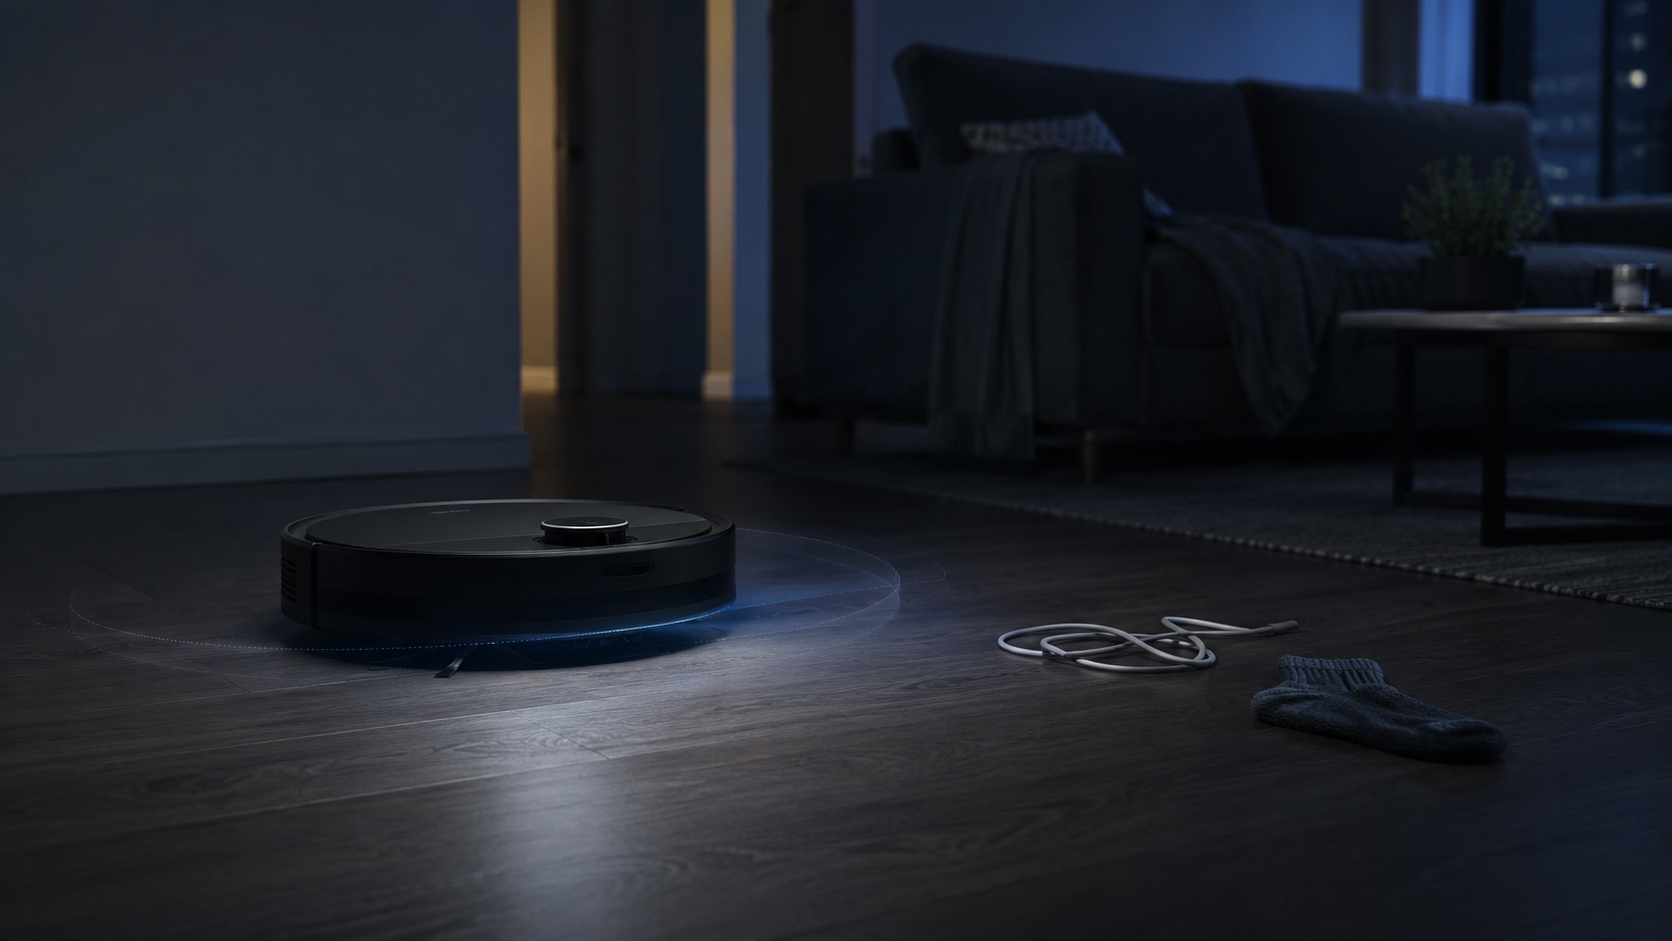
Czy robot sprzątający potrzebuje światła, aby prawidłowo nawigować? Sprawdzamy różnice między LiDAR-em a kamerą, wyjaśniamy problemy z lokalizacją na zapisanej mapie i podpowiadamy, co zrobić, gdy robot po ciemku zaczyna się gubić.
Szybka odpowiedź: Robot wyposażony w LiDAR może zazwyczaj nawigować również przy zgaszonym świetle, ponieważ system LiDAR wykorzystuje własne źródło promieniowania i nie potrzebuje światła w pomieszczeniu. Inaczej zachowują się urządzenia, których lokalizacja w istotnym stopniu zależy od obrazu z kamery korzystającej ze światła widzialnego. W słabym oświetleniu kamera widzi mniej punktów odniesienia, co może prowadzić do problemów z ustaleniem pozycji. W nowoczesnych robotach łączących LiDAR z przednią kamerą ciemność może nie przeszkadzać w samej nawigacji, ale może pogorszyć skuteczność rozpoznawania drobnych przeszkód na podłodze.
Dlaczego robot traci orientację w ciemnym pomieszczeniu?
Robot sprzątający może mieć zapisaną poprawną mapę mieszkania, a mimo to chwilowo nie potrafić ustalić swojej aktualnej pozycji przy zgaszonym świetle. Jeżeli robot korzysta z kamery do lokalizacji, bardzo niski poziom oświetlenia może sprawić, że urządzenie otrzymuje zbyt mało danych wizualnych, aby pewnie rozpoznać swoje położenie.
- Im mniej światła dociera do kamery, tym mniej wyraźnych punktów odniesienia może rozpoznać system nawigacyjny.
- W skrajnych przypadkach urządzenie ma trudność z określeniem własnej pozycji na znanej mapie albo zaczyna poruszać się mniej pewnie.
- Poszczególni producenci stosują odmienne rozwiązania konstrukcyjne, dlatego dokładne zachowanie konkretnego modelu zależy od zastosowanego zestawu czujników.
Jak działa LiDAR w ciemnym pomieszczeniu?
Urządzenia wyposażone w LiDAR nie są uzależnione od światła w pokoju w taki sposób jak zwykła kamera. Skaner wykorzystuje własne źródło promieniowania i analizuje jego odbicie od otoczenia, dzięki czemu może odwzorowywać przestrzeń również przy zgaszonym świetle.
- Robot z LiDAR-em może prawidłowo określać swoje położenie także w ciemnym pomieszczeniu, ale jednocześnie gorzej rozpoznawać leżący na podłodze przewód, skarpetkę czy inny drobny przedmiot, jeśli do tego celu wykorzystuje osobną kamerę RGB.
- Moduł LiDAR również wymaga czystości, ponieważ kurz lub zabrudzenia na elementach optycznych skanera mogą pogorszyć jakość wykonywanych pomiarów.
- Lustra i duże przeszklenia mogą powodować błędne odbicia wiązki lasera, przez co na mapie pojawiają się nieistniejące przestrzenie, przesunięte ściany albo inne artefakty, niezależnie od poziomu oświetlenia w pokoju.
- Jeżeli robot z LiDAR-em gubi lokalizację także przy zapalonym świetle, problemu należy szukać raczej w czujnikach, danych mapy, zmianach otoczenia lub oprogramowaniu niż w samym oświetleniu.
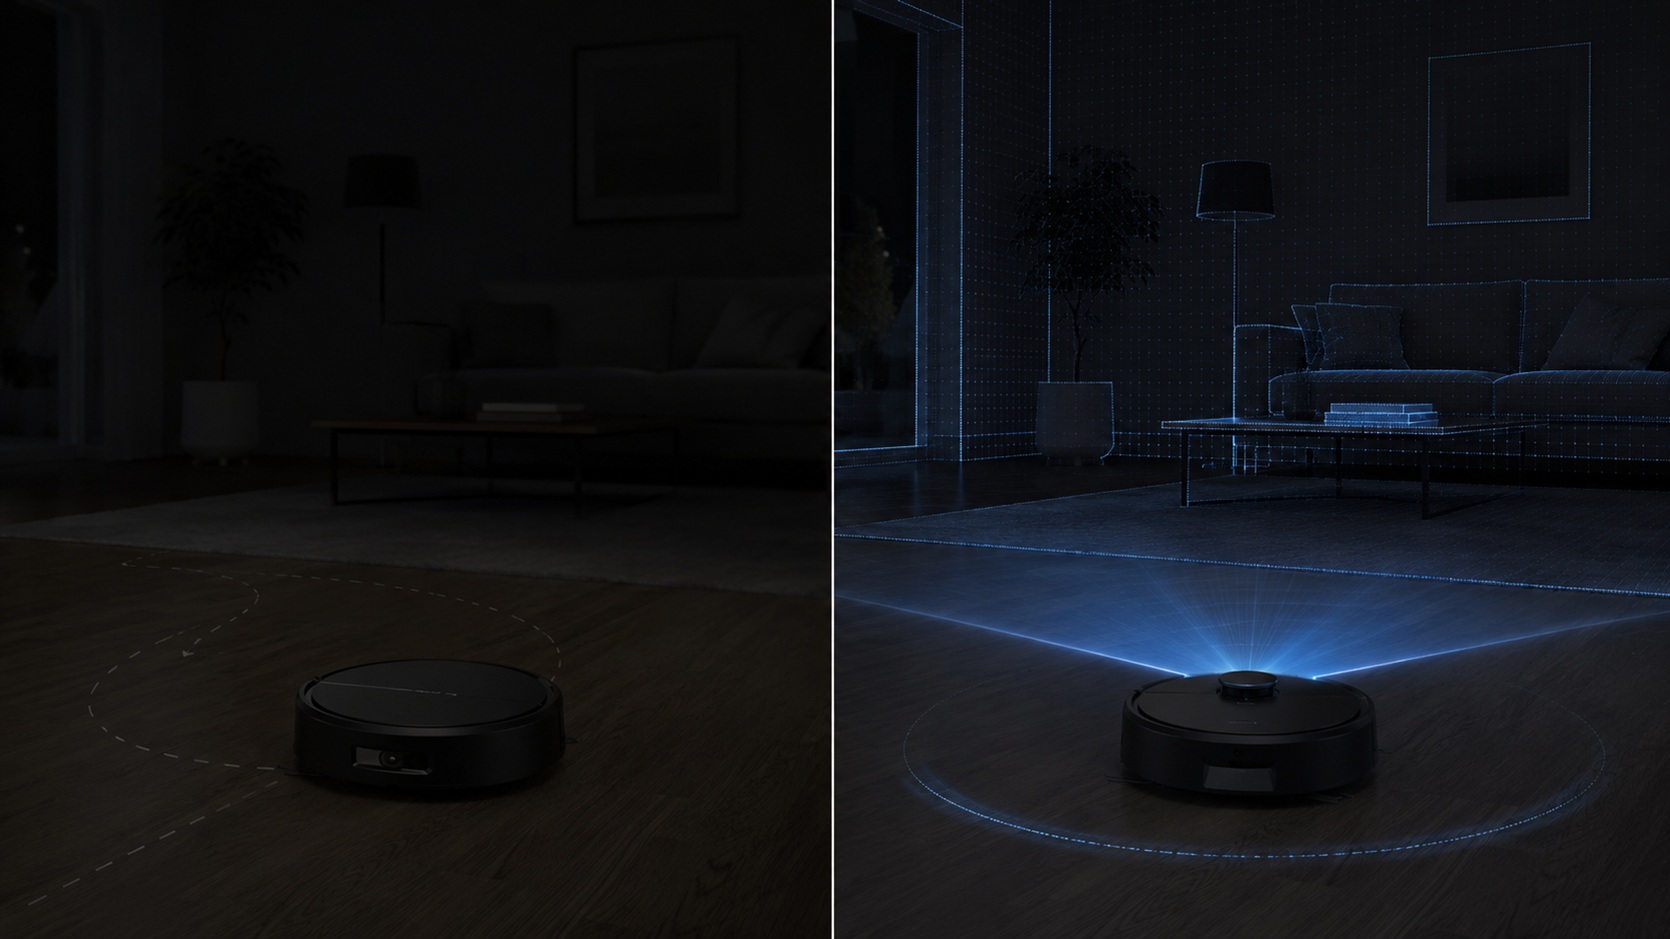
LiDAR nie potrzebuje światła widzialnego do podstawowego mapowania przestrzeni, podczas gdy kamera RGB jest bardziej zależna od warunków oświetleniowych.
Czy robot z LiDAR-em i kamerą działa po ciemku?
W wielu modelach ciemność wpływa przede wszystkim na skuteczność rozpoznawania przeszkód, podczas gdy podstawowa nawigacja oparta na LiDAR-ze pozostaje sprawna. LiDAR nadal może odpowiadać za określanie pozycji i geometrii pomieszczenia, podczas gdy kamera RGB może mieć zbyt mało danych do prawidłowej klasyfikacji kabla, buta czy innych drobiazgów leżących na drodze. W modelach opierających rozpoznawanie przeszkód głównie na zwykłej kamerze RGB ryzyko przeoczenia drobnego przedmiotu może w ciemności wzrosnąć.
Jakie kroki podjąć, aby uniknąć problemów z nawigacją po ciemku?
Sprzątanie przy zgaszonym świetle wymaga zrozumienia ograniczeń czujników oraz odpowiedniego przygotowania otoczenia. Jeśli robot gubi orientację po zgaszeniu światła, kilka prostych testów pozwoli ustalić, czy przyczyną jest brak światła, zabrudzenie czujników, problem z mapą czy zachowanie oprogramowania.
- Pozostawiaj minimalne źródło światła w czyszczonym pomieszczeniu, na przykład włączoną lampkę nocną, jeśli dany model robota w procesie lokalizacji polega na elementach optycznych.
- Sprawdź, czy producent nie udostępnił aktualizacji dotyczącej nawigacji lub mapowania; pamiętaj jednak, że jeżeli problem pojawił się bezpośrednio po instalacji nowej wersji oprogramowania, warto upewnić się, czy inni użytkownicy tego sprzętu nie zgłaszają podobnych trudności.
- Jeżeli aplikacja umożliwia zapisywanie wielu map lub przywrócenie wcześniejszej wersji, przed nocnymi cyklami warto upewnić się, że właściwa mapa mieszkania została zapisana w aplikacji lub systemie map robota.
Często zadawane pytania
Czy robot działa po ciemku?
Wiele modeli Roborock wykorzystujących LDS/LiDAR może nawigować także przy zgaszonym świetle, ponieważ ich podstawowy system mapowania nie wymaga światła widzialnego. W nowszych konstrukcjach sposób działania zależy jednak od zestawu czujników. Modele wyposażone dodatkowo w kamerę RGB i systemy rozpoznawania przeszkód mogą po ciemku inaczej radzić sobie z identyfikacją kabli, butów czy innych niewielkich przedmiotów. Roborock stosuje obecnie różne kombinacje LDS, 3D ToF, światła strukturalnego i kamer RGB, więc warto sprawdzić rozwiązania zastosowane w konkretnym modelu.
Czy LiDAR potrzebuje światła do działania?
Nie. LiDAR wykorzystuje własne źródło promieniowania i analizuje sygnał odbity od otoczenia, dlatego do podstawowego pomiaru odległości i geometrii pomieszczenia nie potrzebuje światła widzialnego. Dzięki temu robot wykorzystujący LiDAR może nawigować także przy zgaszonym świetle.
Dlaczego robot widzi mapę, ale nie wie, gdzie jest?
Zapisana mapa i aktualna lokalizacja robota to dwie różne rzeczy. Robot może mieć poprawną mapę mieszkania, ale chwilowo nie potrafić dopasować do niej swojego aktualnego położenia. Może się tak zdarzyć między innymi po ręcznym przeniesieniu urządzenia, rozpoczęciu pracy w nietypowym miejscu, zmianach w otoczeniu albo problemach z czujnikami. W modelach wykorzystujących kamerę do lokalizacji dodatkowym czynnikiem może być bardzo słabe oświetlenie.
Materiał przygotowany na podstawie zasad działania systemów nawigacyjnych stosowanych w robotach sprzątających oraz doświadczeń z diagnostyką problemów z mapowaniem i lokalizacją.