

 Menu
LDS, dToF, 3D ToF i solid-state LiDAR – czym naprawdę różnią się sensory w robotach sprzątających?
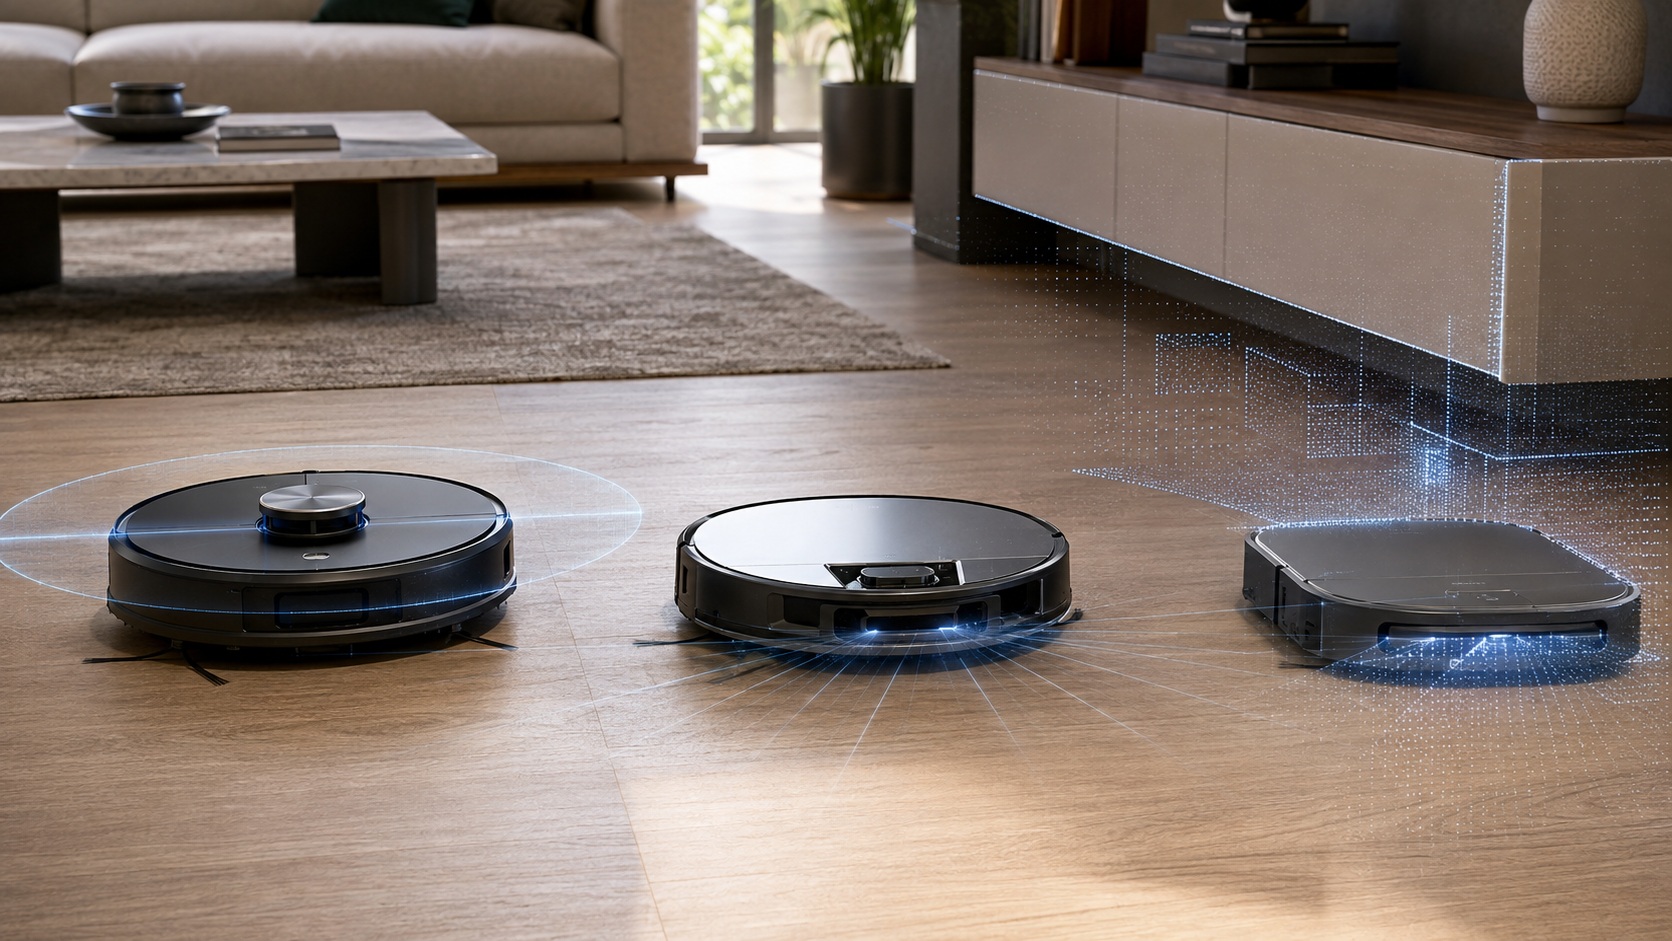
LDS, dToF, 3D ToF i solid-state LiDAR wyglądają w specyfikacji jak cztery konkurencyjne technologie. Problem w tym, że nie są to cztery pozycje z tej samej kategorii. Jedna nazwa może opisywać sposób skanowania, druga metodę pomiaru odległości, a trzecia liczbę wymiarów uzyskiwanych danych. Dlatego jeden sensor może być jednocześnie solid-state, 3D i ToF.
Im dłużej przyglądam się specyfikacjom robotów sprzątających, tym bardziej mam wrażenie, że przy sensorach zaczynamy dochodzić do tego samego problemu, który od lat mamy z mocą ssania.
Jedna marka podaje LDS. Druga chwali się dToF. Kolejna ma 3D ToF, a jeszcze inna informuje o solid-state LiDAR.
I naturalne pytanie brzmi:
który z tych systemów jest lepszy?
Tyle że już samo pytanie jest trochę źle postawione.
LDS, dToF, 3D ToF i solid-state LiDAR nie są czterema równorzędnymi rodzajami LiDAR-u. Te nazwy opisują różne właściwości systemu pomiarowego. Możemy mówić osobno o tym, jak światło jest kierowane, jak mierzona jest odległość oraz czy sensor uzyskuje dane w dwóch czy trzech wymiarach.
Dlatego w tym artykule nie będziemy robić kolejnego zestawienia w rodzaju „LDS kontra dToF – co lepsze?”. Najpierw uporządkujemy pojęcia.
Jeżeli nie czytałeś poprzednich części serii, warto zacząć od wyjaśnienia jak naprawdę działa LiDAR w robocie sprzątającym, a następnie zobaczyć, jak SLAM zamienia kolejne pomiary w mapę i pozycję robota.
Najważniejsza rzecz: te nazwy opisują różne cechy sensora
Zacznijmy od odpowiedzi w najprostszej możliwej formie.
| Określenie | Co przede wszystkim opisuje? | Co z niego wynika? |
|---|---|---|
| LDS | Konstrukcję/skaner laserowy używany do pomiaru otoczenia | W robotach najczęściej kojarzony z obracającym się skanerem 2D |
| dToF | Metodę pomiaru odległości | Odległość wyznaczana jest na podstawie bezpośredniego pomiaru czasu przelotu światła |
| 3D ToF | Sposób uzyskiwania informacji przestrzennej | Sensor dostarcza dane o głębokości dla wielu punktów i może odwzorowywać geometrię w trzech wymiarach |
| solid-state LiDAR | Sposób realizacji skanowania | Do kierowania wiązką nie jest potrzebna klasyczna obracająca się głowica LiDAR |
I właśnie dlatego można zbudować system, który jest jednocześnie:
solid-state + ToF + 3D.
To nie sprzeczność. To trzy informacje opisujące różne właściwości jednego systemu.
Najłatwiej uporządkować LiDAR według trzech osi
W technice LiDAR można klasyfikować na wiele sposobów, ale z punktu widzenia robotów sprzątających szczególnie użyteczne są trzy pytania.
1. Jak mierzona jest odległość?
Możemy spotkać między innymi:
- triangulację,
- direct Time-of-Flight – dToF,
- indirect Time-of-Flight – iToF.
2. Jak wiązka obserwuje otoczenie?
Może robić to na przykład:
- obracający się mechaniczny skaner,
- miniaturowy układ MEMS,
- układ optyczny bez klasycznego mechanicznego skanowania,
- matryca mierząca wiele punktów jednocześnie.
3. Jakiego rodzaju dane przestrzenne otrzymujemy?
Klasyczny skaner robota może mierzyć przede wszystkim poziomy przekrój pomieszczenia, czyli dane 2D.
Sensor przestrzenny może natomiast określać zarówno odległość, jak i wysokość punktów, tworząc dane 3D.
Dopiero po rozdzieleniu tych trzech pytań nazewnictwo producentów zaczyna mieć sens.
Co właściwie oznacza LDS?
LDS rozwija się zwykle jako Laser Distance Sensor albo jest używane jako określenie laserowego systemu skanowania odległości.
W świecie robotów sprzątających skrót ten przez lata praktycznie zrósł się z charakterystyczną wieżyczką na górze urządzenia.
W środku znajduje się układ optyczny i mechanizm pozwalający obserwować otoczenie podczas obrotu.
Robot otrzymuje kolejne pary informacji:
kąt + zmierzona odległość.
Po pełnym obrocie dostaje poziomy przekrój otoczenia dookoła siebie.
To właśnie z takich skanów system SLAM może później budować mapę.
Dlaczego klasyczna wieżyczka jest tak skuteczna?
Jej ogromną zaletą jest prostota geometryczna.
Sensor znajduje się wysoko na robocie, obraca się i regularnie obserwuje praktycznie całe otoczenie dookoła urządzenia.
Ściany, nogi dużych mebli czy framugi drzwi tworzą wyraźne charakterystyczne struktury, które można wykorzystać podczas lokalizacji.
Dlatego klasyczny 2D LDS przez lata bardzo dobrze nadawał się do:
- budowania mapy,
- scan matchingu,
- lokalizacji robota,
- wyznaczania granic pomieszczeń.
Ale ma jedną oczywistą wadę.
Wieżyczka zwiększa wysokość robota.
Problem klasycznego LDS jest mechaniczny, a nie tylko elektroniczny
Jeżeli sam korpus robota ma około 8 cm wysokości, ale wystająca wieżyczka podnosi całość do prawie 10 cm, to właśnie kilka centymetrów może zdecydować, czy urządzenie wjedzie pod sofę.
Producenci zaczęli więc szukać sposobów na zachowanie zalet laserowej nawigacji bez permanentnie wystającej kopułki.
Stąd pojawiły się trzy bardzo ciekawe kierunki:
- chowany LiDAR,
- LiDAR wbudowany w korpus,
- systemy solid-state.
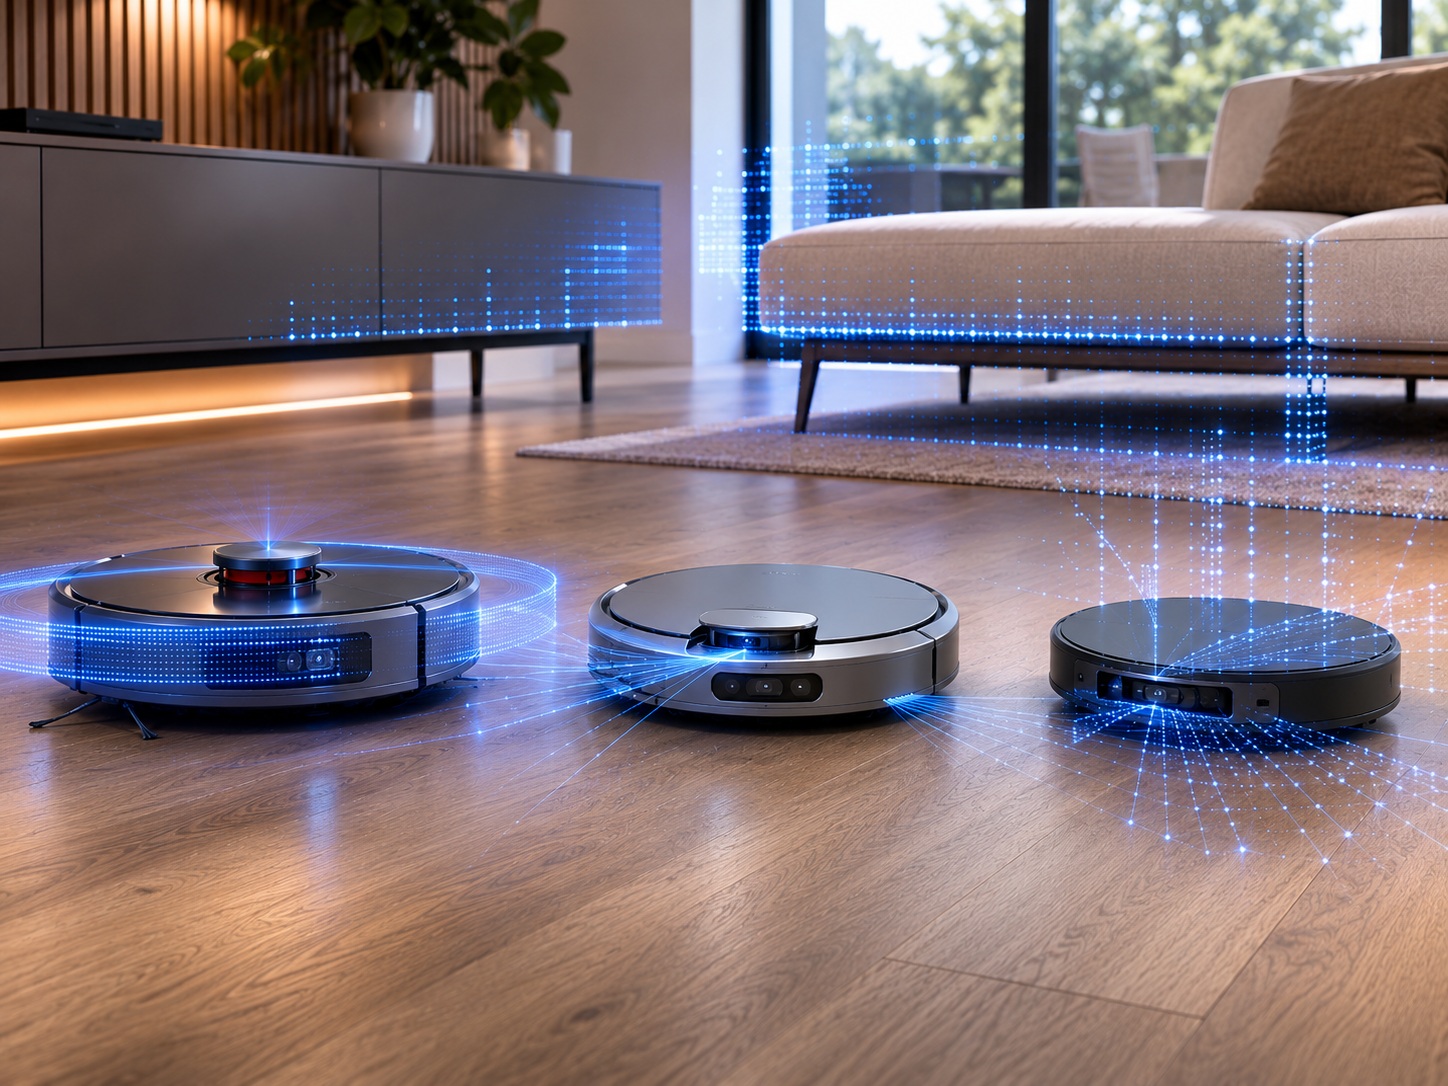
Współczesne roboty sprzątające coraz częściej odchodzą od jednej, klasycznej wieżyczki LDS. Obok tradycyjnych konstrukcji pojawiają się systemy chowane oraz sensory zintegrowane z korpusem, które pomagają obniżyć wysokość urządzenia
Czy LDS oznacza konkretną metodę pomiaru odległości?
Nie.
To jedno z najważniejszych nieporozumień.
LDS nie powinno być traktowane jako synonim dToF.
Dobrym historycznym przykładem jest Neato XV-11. Jego słynny tani skaner laserowy wykorzystywał geometrię optyczną i triangulację, a nie klasyczny bezpośredni pomiar czasu przelotu impulsu.
Dlatego zdanie:
„LDS mierzy czas powrotu lasera”
nie jest prawdziwe jako uniwersalna definicja LDS.
Najpierw trzeba wiedzieć, jaka technologia pomiarowa znajduje się w konkretnym sensorze.
Czym jest dToF?
dToF oznacza direct Time-of-Flight, czyli bezpośredni pomiar czasu przelotu światła.
W najprostszym ujęciu sensor:
- emituje bardzo krótki impuls światła,
- światło dociera do obiektu,
- odbija się,
- wraca do detektora,
- układ mierzy czas pomiędzy emisją i odbiorem.
Odległość można wtedy opisać klasycznym równaniem:
d = c × Δt / 2
gdzie:
- d – odległość,
- c – prędkość światła,
- Δt – czas podróży światła do obiektu i z powrotem.
Dzielenie przez dwa jest potrzebne dlatego, że światło pokonuje odległość dwukrotnie.
„Bezpośredni” naprawdę ma tu znaczenie
W dToF próbujemy bezpośrednio określić czas przybycia odbitego sygnału.
W nowoczesnych sensorach mogą być do tego wykorzystywane niezwykle czułe detektory, takie jak SPAD – Single-Photon Avalanche Diode – oraz bardzo precyzyjna elektronika pomiaru czasu.
A wymagania są ogromne.
Światło przemieszcza się około 300 tysięcy kilometrów na sekundę.
Różnica jednego centymetra w odległości odpowiada zmianie czasu przelotu tam i z powrotem wynoszącej zaledwie około 67 pikosekund.
To pokazuje skalę problemu, z którym musi radzić sobie elektronika sensora.
A czym jest iToF?
Skoro istnieje dToF, naturalnie pojawia się również iToF, czyli indirect Time-of-Flight.
Zasada nadal wykorzystuje prędkość światła, ale pomiar wykonywany jest inaczej.
Zamiast bezpośrednio mierzyć moment powrotu pojedynczego impulsu, system może używać modulowanego światła i analizować przesunięcie fazowe pomiędzy sygnałem wysłanym i odebranym.
| dToF | iToF | |
|---|---|---|
| Podstawowa idea | Pomiar czasu powrotu impulsu | Pomiar przesunięcia modulowanego sygnału |
| Pełna nazwa | Direct Time-of-Flight | Indirect Time-of-Flight |
| Typ informacji | Odległość | Odległość |
| To samo co 3D? | Nie | Nie |
dToF i iToF opisują więc metodę pomiaru, a nie liczbę wymiarów mapy.
Skąd więc bierze się określenie 3D ToF?
Tu zmieniamy kategorię.
3D ToF oznacza system, który dostarcza przestrzenną informację o głębokości dla wielu punktów sceny.
Zamiast poziomego przekroju pomieszczenia możemy otrzymać informacje:
X + Y + Z.
Czyli nie tylko:
„przeszkoda znajduje się 70 cm od robota”
ale potencjalnie również:
„ten fragment przeszkody znajduje się na takiej wysokości”.
2D LDS i 3D ToF widzą mieszkanie inaczej
Wyobraźmy sobie krzesło.
Klasyczny poziomy LiDAR 2D wykonuje przekrój na określonej wysokości.
Jeżeli jego płaszczyzna trafi w nogę lub konstrukcję krzesła, otrzymamy punkt.
Jeżeli jakaś część przeszkody znajduje się wyłącznie poniżej lub powyżej płaszczyzny skanowania, główny 2D LDS może jej nie zobaczyć.
System 3D może natomiast uzyskiwać informację o wielu punktach rozmieszczonych również w pionie.
Dlatego 3D sensing jest szczególnie interesujący przy:
- niskich przeszkodach,
- przewodach,
- nietypowych nogach mebli,
- podwieszanych elementach,
- ocenie wolnej przestrzeni nad robotem.
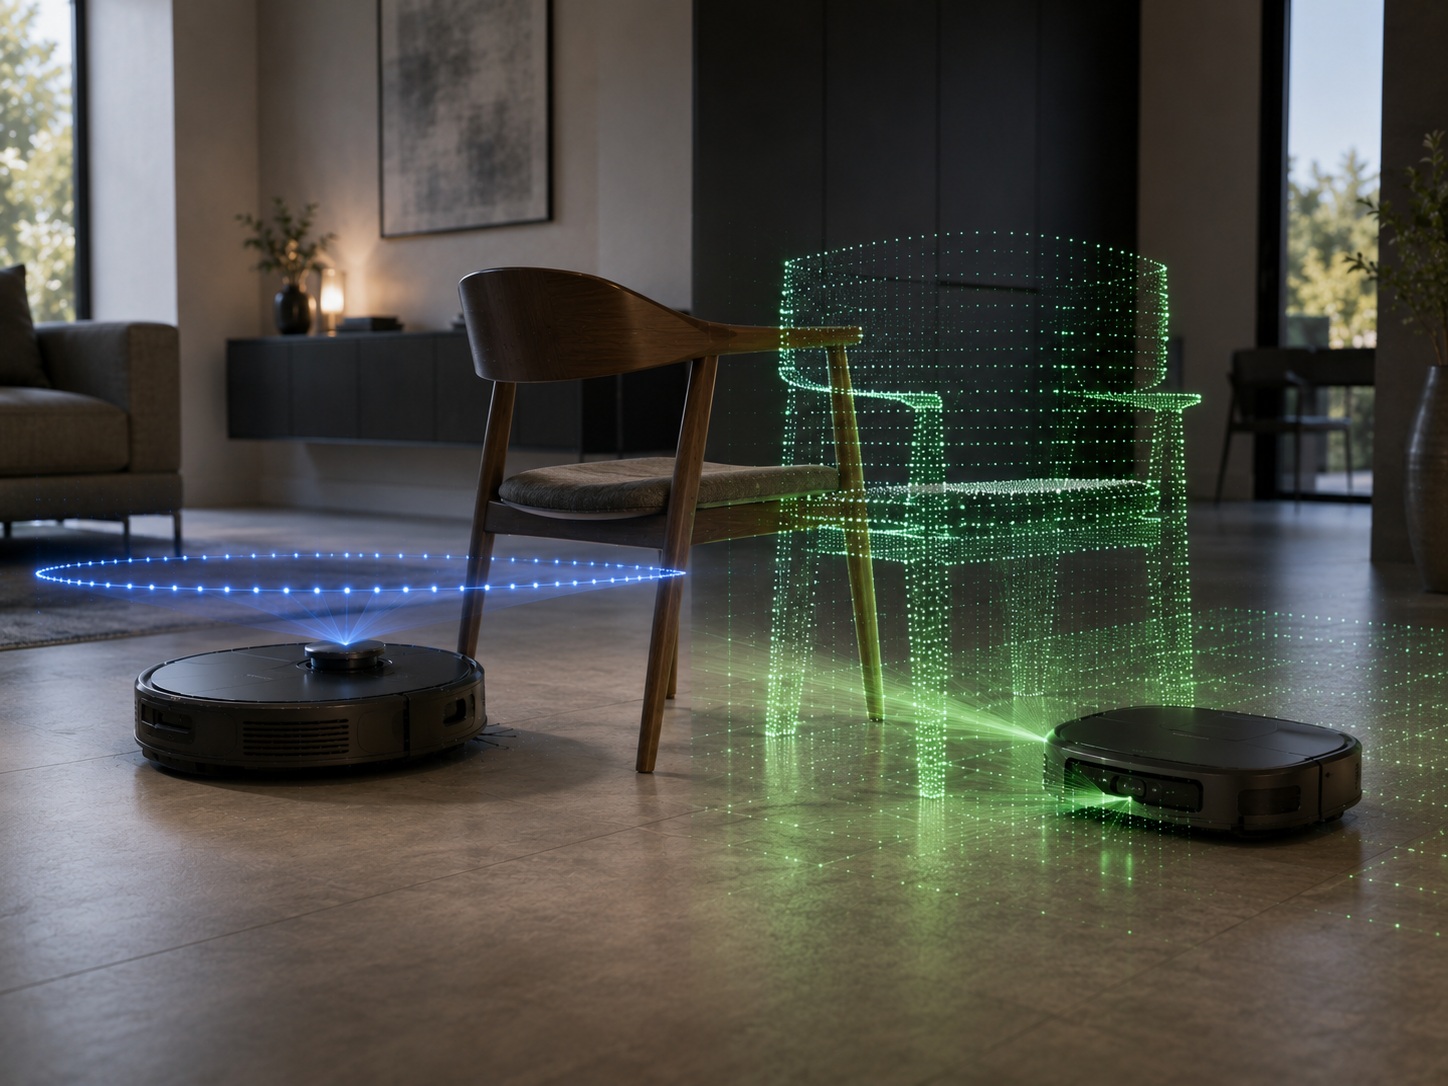
Klasyczny 2D LDS tworzy poziomy przekrój otoczenia, dlatego widzi przeszkodę tylko na określonej wysokości. System 3D ToF może zebrać bogatsze dane przestrzenne i lepiej odwzorować geometrię obiektu.
Czy 3D ToF jest automatycznie lepszy od LDS?
Nie da się tego powiedzieć bez dodatkowych informacji.
System może mieć:
- inną rozdzielczość,
- inne pole widzenia,
- inną częstotliwość pomiarów,
- inną dokładność,
- inne filtrowanie,
- inne przeznaczenie.
Klasyczny 2D LDS może być doskonałym źródłem danych do lokalizacji i mapowania dużych struktur pomieszczenia.
Sensor 3D może natomiast znacznie lepiej opisywać małe przeszkody.
Dlatego bardzo często odpowiedzią producentów nie jest „wyrzucamy jeden sensor”, lecz:
łączymy kilka źródeł danych.
Co oznacza solid-state LiDAR?
Teraz przechodzimy do jeszcze innej osi klasyfikacji.
Solid-state opisuje przede wszystkim sposób realizacji skanowania, a nie metodę obliczania odległości.
W klasycznej wieżyczce mamy fizycznie obracający się mechanizm.
W pełnym solid-state LiDAR nie jest potrzebna taka duża ruchoma głowica kierująca skanem.
W literaturze technicznej do technologii solid-state zaliczane są między innymi rozwiązania typu Flash LiDAR czy optical phased array – OPA.
Spotkamy również systemy MEMS, w których mikroskopijne lustro porusza wiązką. W publikacjach technicznych są one często określane jako quasi-solid-state, ponieważ nadal istnieje element ruchomy, choć nie mamy klasycznego obracającego się skanera.
„Bez wieżyczki” nie zawsze znaczy „solid-state”
To bardzo ważne przy czytaniu materiałów marketingowych.
Producent może ukryć laserowy moduł wewnątrz korpusu robota.
Może umieścić go z przodu.
Może zastosować nietypową optykę.
Ale sam brak charakterystycznej kopułki na górze nie mówi jeszcze, jaka jest wewnętrzna architektura sensora.
„LiDAR niewystający ponad obudowę” i „solid-state LiDAR” to nie są automatycznie synonimy.
Jeden system może więc być jednocześnie solid-state, 3D i ToF
I tutaj dochodzimy do najważniejszego wniosku całego artykułu.
Wyobraźmy sobie sensor, który:
- nie korzysta z klasycznej obracającej się wieżyczki,
- mierzy głębokość za pomocą Time-of-Flight,
- uzyskuje informacje o punktach w trzech wymiarach.
Możemy wtedy poprawnie opisać go jako:
solid-state LiDAR wykorzystujący ToF i dostarczający dane 3D.
Dlatego porównanie:
„solid-state czy 3D ToF?”
może być równie mylące, jak pytanie:
„samochód jest elektryczny czy ma napęd na cztery koła?”
Może mieć jedno i drugie.
Roborock Saros 10: klasyczny LDS nauczył się chować
Bardzo ciekawym przykładem ewolucji tradycyjnej konstrukcji jest Roborock Saros 10.
Producent zastosował w nim system RetractSense.
W otwartej przestrzeni LDS znajduje się w pozycji podniesionej i może obserwować otoczenie.
Jeżeli robot wykryje niską przestrzeń pod meblem, moduł zostaje opuszczony.
Według danych producenta:
- wysokość robota z opuszczonym LDS wynosi 79,8 mm,
- z podniesionym LDS – 93,5 mm.
To ciekawa odpowiedź na podstawowy problem wieżyczki:
nie trzeba całkowicie rezygnować z LDS, jeżeli można go schować wtedy, kiedy przeszkadza.
A co z nawigacją po schowaniu sensora?
To jeden z najbardziej interesujących elementów konstrukcji RetractSense.
Roborock deklaruje zastosowanie szerokokątnego modułu optycznego pozwalającego zachować szerokie pole obserwacji LDS również w pozycji opuszczonej.
Dodatkowy czujnik skierowany ku górze ma oceniać wysokość przestrzeni i decydować, kiedy wieżyczkę można ponownie wysunąć.
To pokazuje, że współczesna walka o niższy profil robota nie musi oznaczać całkowitego porzucenia mechanicznego skanera.
Dreame X50 Ultra: podobny problem, inne rozwiązanie nazwane VersaLift DToF
Dreame w X50 Ultra Complete stosuje system VersaLift DToF.
Czujnik może być podnoszony podczas pracy w otwartej przestrzeni i opuszczany, gdy robot wjeżdża pod niskie meble.
Producent deklaruje:
- 89 mm wysokości ze schowanym modułem,
- 111 mm z modułem wysuniętym.
W pozycji podniesionej system DToF wykonuje skanowanie 360 stopni.
Po opuszczeniu głównego modułu większego znaczenia nabierają również pozostałe sensory, w tym system wizyjny i 3D Structured Light.
To dobry przykład pokazujący, dlaczego analizowanie pojedynczego sensora w oderwaniu od reszty robota może prowadzić do błędnych wniosków.
ECOVACS T50: LiDAR można całkowicie schować w korpusie
Jeszcze inną drogę obrał ECOVACS.
Rodzina DEEBOT T50 ma według producenta zaledwie 81 mm wysokości.
Nie ma tutaj typowej wysokiej wieżyczki na środku górnej pokrywy.
ECOVACS informuje o zastosowaniu w pełni zintegrowanego modułu dToF LiDAR.
Jednocześnie robot wykorzystuje dodatkowo:
- światło strukturalne 3D,
- kamerę RGB,
- algorytmy rozpoznawania otoczenia.
To bardzo dobry przykład sensor fusion: LiDAR nie musi wykonywać wszystkich zadań sam.
Roborock Saros 10R: zamiast wieżyczki StarSight
Jeszcze dalej idzie Roborock Saros 10R.
W tym modelu nie ma klasycznej podnoszonej wieżyczki LDS.
Producent wykorzystuje system StarSight Autonomous System 2.0 oparty między innymi na podwójnym nadajniku solid-state LiDAR i technologii 3D Time-of-Flight.
Według materiałów Roborock system przechodzi od klasycznego postrzegania 2D do zbierania informacji o głębokości i wysokości.
Producent deklaruje również ponad 21 600 punktów sensora QVGA oraz częstotliwość próbkowania do 21 razy wyższą niż w jego referencyjnym LDS.
Warto jednak zaznaczyć, że porównanie 21× pochodzi z wewnętrznych testów producenta.
Nie należy więc automatycznie tłumaczyć go jako „21 razy lepsza nawigacja”. Częstotliwość próbkowania jest tylko jednym z parametrów całego systemu.
StarSight dobrze pokazuje problem ze skrótami
Na jednej stronie produktu Roborock używa jednocześnie określeń:
- solid-state LiDAR,
- 3D Time-of-Flight,
- dual transmitter,
- QVGA ToF sensor.
Nie są to cztery osobne systemy konkurujące ze sobą.
To różne informacje opisujące architekturę całego układu percepcji.
iRobot również przeszedł na LiDAR ukryty w obudowie
Przez wiele lat Roomba była przede wszystkim kojarzona z nawigacją wizyjną.
W nowszej generacji urządzeń iRobot zaczął jednak stosować system ClearView LiDAR, a w wyższych modelach ClearView Pro LiDAR.
Przykładowo Roomba Max 705 Combo łączy ClearView Pro LiDAR z PrecisionVision AI.
iRobot opisuje LiDAR jako zintegrowany z korpusem i wykorzystuje go do tworzenia map oraz nawigacji także bez światła.
To kolejny dowód na szerszy trend:
LiDAR nie znika z robotów. Zmienia się przede wszystkim sposób jego fizycznego umieszczenia i łączenia z innymi sensorami.
Porównajmy cztery współczesne podejścia
| Przykład | Główne rozwiązanie nawigacyjne | Wieżyczka | Co jest ciekawe? |
|---|---|---|---|
| Roborock Saros 10 | RetractSense LDS | Chowana | Zachowuje klasyczny LDS, ale obniża go pod meblami |
| Dreame X50 Ultra Complete | VersaLift DToF | Chowany moduł | DToF podnoszony do skanowania 360° |
| ECOVACS DEEBOT T50 | Zintegrowany dToF LiDAR | Brak typowej górnej wieżyczki | LiDAR został wbudowany w bardzo niski korpus |
| Roborock Saros 10R | StarSight 2.0 – solid-state LiDAR + 3D ToF | Brak klasycznej wieżyczki | Przejście z poziomego skanu 2D do bogatszych danych przestrzennych |
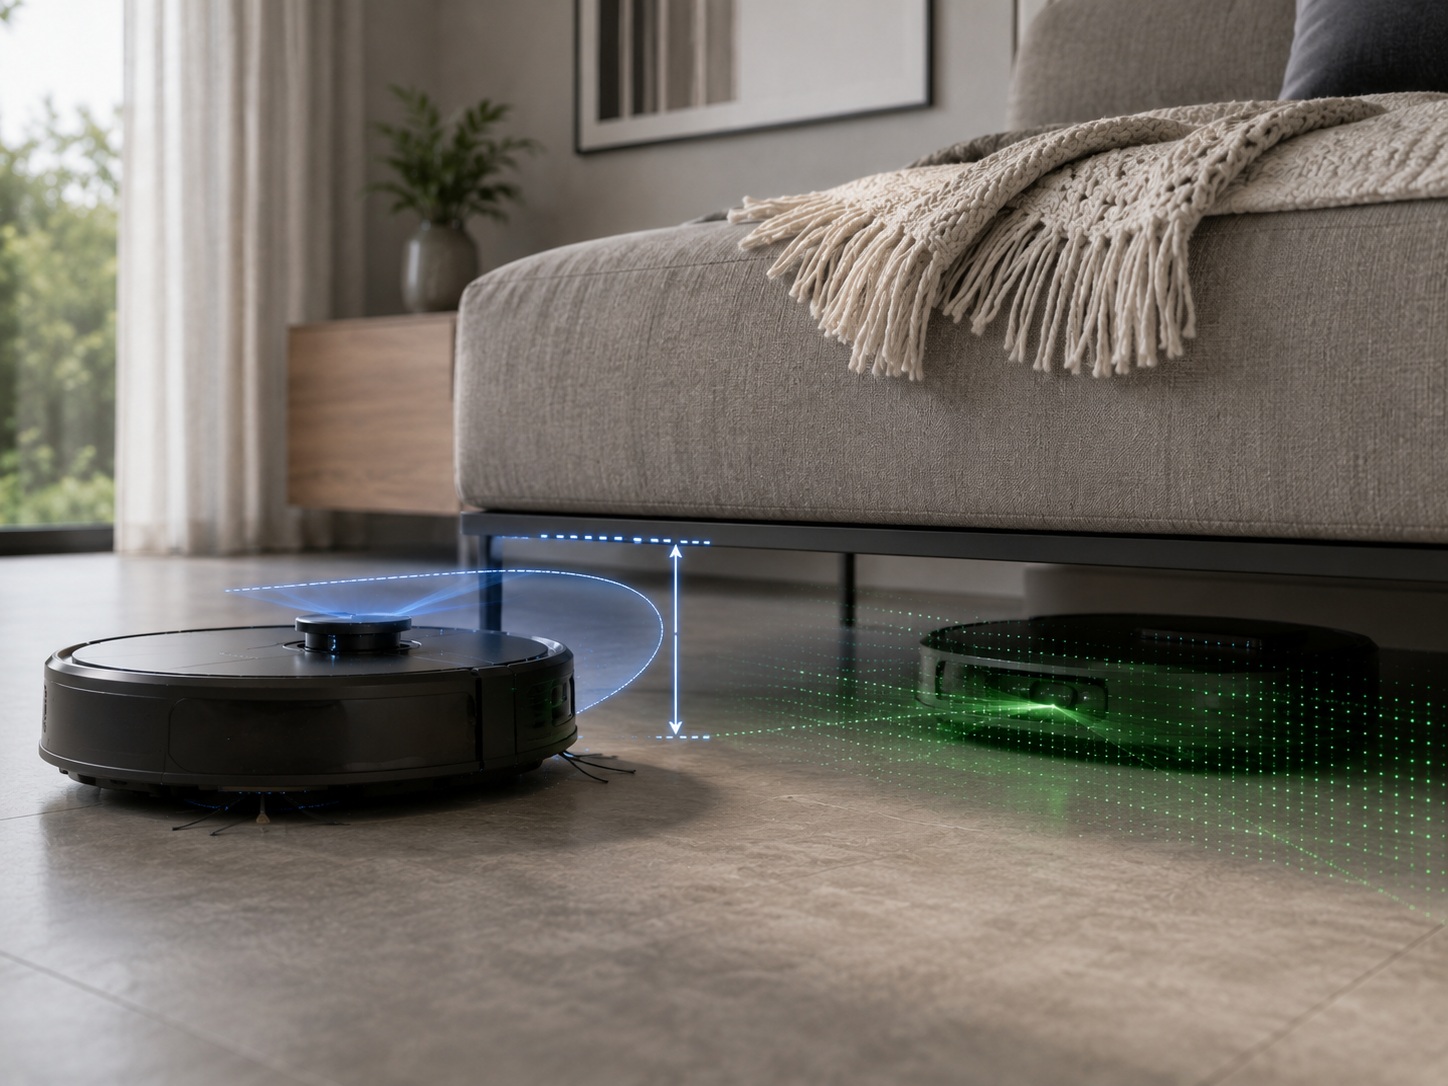
Jednym z głównych powodów rozwoju chowanych i zintegrowanych systemów LiDAR jest wysokość robota. Niższa konstrukcja zwiększa szansę na wjazd pod sofę, łóżko lub szafkę bez rezygnacji z zaawansowanej nawigacji.
Co jest lepsze: chowany LiDAR czy solid-state?
Nie ma jednej odpowiedzi.
Chowany LDS pozwala wykorzystać rozwiązanie o dobrze znanej geometrii i bardzo dobrym widoku 360 stopni, a jednocześnie ograniczyć problem wysokości.
Ale dochodzi dodatkowy mechanizm podnoszenia i opuszczania.
System solid-state może pozwolić uzyskać bardzo niski profil robota i bogatsze dane przestrzenne bez dużej obracającej się wieżyczki.
Ale jego skuteczność zależy od:
- pola widzenia,
- liczby i rozmieszczenia nadajników,
- rozdzielczości sensora,
- algorytmów,
- pozostałych sensorów.
Sama etykieta technologii nadal nie pozwala wskazać zwycięzcy.
Czy solid-state LiDAR ma mniej elementów, które mogą się zepsuć?
Teoretycznie eliminacja dużego mechanicznego układu obrotowego usuwa jeden z ruchomych elementów systemu.
Nie oznacza to jednak automatycznie, że cały sensor będzie bardziej niezawodny przez cały okres eksploatacji.
Solid-state LiDAR nadal składa się z:
- źródła światła,
- detektorów,
- optyki,
- elektroniki,
- układów przetwarzania.
W przypadku konkretnych robotów należałoby dysponować danymi serwisowymi z dużej liczby urządzeń, aby uczciwie porównywać awaryjność.
Nie ma więc podstaw, żeby tylko na podstawie napisu „solid-state” obiecywać użytkownikowi dłuższą żywotność robota.
Czy brak wieżyczki oznacza pełne 360 stopni?
Nie.
Klasyczny obracający się LDS naturalnie wykonuje skan wokół całego robota.
W systemie bez obracającej się głowicy pole widzenia zależy od konstrukcji:
- optyki,
- położenia sensorów,
- liczby nadajników,
- dodatkowych czujników.
Producent może osiągnąć szerokie pokrycie za pomocą kilku elementów lub innej geometrii, ale nie powinniśmy automatycznie zakładać pełnego 360° tylko dlatego, że urządzenie używa nowoczesnego LiDAR-u.
3D w aplikacji nie oznacza 3D LiDAR-u
To kolejna pułapka.
Wiele aplikacji potrafi wyświetlać atrakcyjną trójwymiarową wizualizację mieszkania.
Możemy zobaczyć:
- ściany,
- meble,
- podłogę,
- model robota.
Nie oznacza to automatycznie, że główny sensor nawigacyjny wykonał pełny skan 3D tego mieszkania.
Aplikacja może stworzyć trójwymiarową prezentację na podstawie mapy 2D, dodatkowych danych i modeli graficznych.
Działa to również w drugą stronę.
Robot może korzystać z danych głębi 3D wewnętrznie, mimo że użytkownik widzi w aplikacji prostą mapę 2D.
3D ToF nie oznacza też automatycznie rozpoznawania przedmiotów
Informacja o głębokości pozwala opisać kształt przeszkody.
Ale pytanie:
„co to za przedmiot?”
jest innym problemem niż:
„gdzie znajduje się jego powierzchnia?”
Dlatego producenci często dodają kamerę RGB.
Sensor głębi może powiedzieć:
„przede mną znajduje się niewielki obiekt o takim kształcie”.
Kamera wraz z modelem wizyjnym może próbować odpowiedzieć:
„to prawdopodobnie przewód albo skarpetka”.
To właśnie przykład sensor fusion. W osobnym artykule pokazujemy, jak robot może łączyć LiDAR, kamerę RGB, sensory głębi, IMU i odometrię oraz dlaczego liczba sensorów sama w sobie nie mówi jeszcze wiele o jakości całego systemu.
Co z lustrami i szkłem?
Zmiana architektury LiDAR-u nie powoduje, że przestają obowiązywać prawa optyki.
W poprzedniej części pokazaliśmy, dlaczego lustra, szkło i niektóre ciemne powierzchnie mogą powodować nietypowe pomiary LiDAR-u.
Nowoczesny system 3D ma jednak potencjalnie więcej informacji, dzięki którym algorytm może wykryć niespójność.
Dobrym przykładem jest Roborock Saros 10, w którym producent deklaruje automatyczną korekcję błędów mapowania powodowanych przez lustra sięgające podłogi.
To nie znaczy, że fizyczne odbicie przestało istnieć.
Oprogramowanie nauczyło się lepiej rozpoznawać jego konsekwencje.
Największa zmiana nie polega więc na zastąpieniu LDS przez jedną nową technologię
Jeszcze kilka lat temu opis nawigacji robota mógł wyglądać dość prosto:
LDS + SLAM.
Dzisiaj w jednym urządzeniu możemy znaleźć jednocześnie:
- dToF LiDAR,
- kamerę RGB,
- światło strukturalne 3D,
- boczny czujnik odległości,
- czujniki wysokości,
- IMU,
- enkodery kół,
- czujniki krawędzi.
Algorytmy próbują później połączyć informacje z tych źródeł.
Dlatego jakość współczesnej nawigacji coraz trudniej ocenić na podstawie nazwy jednego sensora.
Jak czytać specyfikację robota zamiast patrzeć na marketingową nazwę?
Jeżeli producent podaje „zaawansowany LiDAR 3D”, warto zadać kilka konkretnych pytań.
1. Czy to główny sensor lokalizacji, czy sensor przeszkód?
Nie każdy sensor 3D musi odpowiadać za główną mapę.
2. Czy system zbiera dane 2D czy 3D?
To mówi znacznie więcej niż samo hasło „laser”.
3. Czy główny sensor ma pełne 360 stopni pola obserwacji?
Szczególnie ważne w konstrukcjach bez klasycznej wieżyczki.
4. Co dzieje się pod niskimi meblami?
Sensor może:
- pozostać aktywny,
- zostać schowany,
- mieć ograniczone pole widzenia,
- zostać zastąpiony innym źródłem danych.
5. Jakie inne sensory współpracują z LiDAR-em?
Kamera, światło strukturalne czy boczny sensor odległości mogą mieć ogromne znaczenie dla zachowania robota.
6. Co producent naprawdę deklaruje?
Jeżeli parametr pochodzi wyłącznie z wewnętrznego laboratorium producenta, trzeba to wyraźnie zaznaczyć.
Najpopularniejsze mity
| Stwierdzenie | Ocena | Dlaczego? |
|---|---|---|
| dToF jest następcą LDS | Uproszczenie | dToF opisuje metodę pomiaru, LDS rodzaj systemu skanującego |
| 3D ToF jest zawsze solid-state | Nie | 3D opisuje dane przestrzenne, a solid-state architekturę skanowania |
| Brak wieżyczki oznacza solid-state | Nie | Sensor może być po prostu inaczej zintegrowany z korpusem |
| Mapa 3D w aplikacji oznacza 3D LiDAR | Nie | Interfejs może wizualizować 2D mapę jako model 3D |
| Solid-state zawsze nawiguje lepiej | Nie wiadomo | Liczy się cały system percepcji i algorytmy |
| Więcej punktów zawsze oznacza lepszą mapę | Nie | Znaczenie mają również jakość pomiarów, geometria, częstotliwość i algorytmy |
Co wybrałbym: klasyczny LDS, chowany LiDAR czy system 3D?
Nie wybierałbym robota na podstawie tej jednej cechy.
Jeżeli urządzenie ma sprzątać przede wszystkim duże otwarte powierzchnie, sprawdzony 2D LDS nadal może zapewniać bardzo dobrą lokalizację.
Jeżeli kluczowa jest wysokość robota, konstrukcja z chowanym lub całkowicie zintegrowanym LiDAR-em zaczyna mieć ogromną przewagę praktyczną.
Jeżeli mieszkanie jest pełne niewielkich przeszkód, przewodów i nietypowych mebli, bogatsza percepcja 3D w połączeniu z kamerą może być znacznie istotniejsza.
Najlepszy sensor nie istnieje w oderwaniu od mieszkania, w którym ma pracować.
W którą stronę idą roboty sprzątające?
Patrząc na najnowsze konstrukcje, widać kilka wyraźnych kierunków.
Po pierwsze – roboty stają się niższe.
Wieżyczka jest więc chowana albo całkowicie znika z górnej części obudowy.
Po drugie – przechodzimy od prostego przekroju 2D do bogatszej informacji przestrzennej.
Po trzecie – jeden sensor coraz rzadziej pracuje sam.
LiDAR jest łączony z kamerą, światłem strukturalnym, czujnikami bocznymi, odometrią i IMU.
I właśnie ten trzeci trend może być najważniejszy.
W przyszłości pytanie:
„czy robot ma LiDAR?”
będzie prawdopodobnie znacznie mniej przydatne niż:
„jak cały system percepcji rozumie otoczenie?”
Najważniejsze wnioski
Jeżeli z tego artykułu mamy zapamiętać tylko kilka rzeczy, to te:
- LDS nie jest synonimem dToF.
- dToF opisuje sposób pomiaru czasu przelotu światła.
- 3D ToF mówi o przestrzennej informacji o głębokości.
- solid-state opisuje architekturę skanowania bez klasycznej obracającej się głowicy.
- jeden system może jednocześnie należeć do kilku z tych kategorii.
- brak wieżyczki nie oznacza automatycznie solid-state.
- mapa 3D w aplikacji nie dowodzi zastosowania 3D LiDAR-u.
- o jakości nawigacji decyduje cały system sensorów i algorytmów, a nie jeden skrót w specyfikacji.
Co dalej w serii?
Mamy już za sobą fizykę LiDAR-u, SLAM, problemy z lustrami i szkłem oraz różne konstrukcje współczesnych sensorów.
Naturalne kolejne pytanie brzmi:
czy laser jest w ogóle lepszy od kamery?
Odpowiedź nie jest tak oczywista, jak mogłoby się wydawać. LiDAR dobrze mierzy geometrię i może pracować bez światła widzialnego, podczas gdy kamera dostarcza znacznie bogatszej informacji o wyglądzie otoczenia. W kolejnej części serii porównujemy LiDAR z vSLAM i pokazujemy, gdzie przewagę ma laser, gdzie kamera, a dlaczego coraz częściej najlepszym rozwiązaniem jest połączenie obu.
FAQ – LDS, dToF, 3D ToF i solid-state LiDAR
Czy LDS i LiDAR to to samo?
Nie dokładnie. LiDAR jest szeroką rodziną technologii wykorzystujących światło do pomiaru odległości. LDS jest określeniem laserowego sensora lub systemu skanującego, które w robotach sprzątających najczęściej kojarzymy z obracającą się wieżyczką 2D.
Czy dToF jest lepszy od LDS?
Nie można ich bezpośrednio zestawić w ten sposób. dToF określa metodę pomiaru odległości, natomiast LDS opisuje sensor lub jego architekturę. Konkretny system LDS może korzystać z różnych metod pomiarowych.
Co oznacza dToF?
dToF, czyli direct Time-of-Flight, polega na bezpośrednim pomiarze czasu pomiędzy emisją impulsu światła a odebraniem jego odbicia. Znając prędkość światła, można na tej podstawie obliczyć odległość od obiektu.
Czym różni się 3D ToF od dToF?
dToF określa sposób pomiaru odległości, natomiast 3D ToF opisuje system dostarczający przestrzenną mapę głębi. Jeden sensor może być jednocześnie sensorem 3D i wykorzystywać direct Time-of-Flight.
Co to jest solid-state LiDAR?
To rodzina systemów LiDAR, w których skanowanie nie wymaga klasycznej obracającej się głowicy optycznej. Dokładna architektura może się jednak różnić w zależności od konstrukcji.
Czy solid-state LiDAR jest lepszy od zwykłego LDS?
Nie automatycznie. Solid-state może pozwolić zbudować niższego robota i uzyskać bardziej rozbudowane dane przestrzenne, ale jakość nawigacji zależy również od pola widzenia, rozdzielczości, pozostałych sensorów oraz algorytmów.
Czy robot bez wieżyczki ma LiDAR?
Może mieć. LiDAR może być zintegrowany z korpusem albo zastosowany w formie solid-state. Dobrym przykładem są współczesne konstrukcje ECOVACS, Roborock czy iRobot.
Czy mapa 3D w aplikacji oznacza, że robot ma 3D LiDAR?
Nie. Aplikacja może stworzyć wizualizację 3D na podstawie danych pochodzących z mapy 2D. Trzeba sprawdzić specyfikację samego systemu percepcji.
Dlaczego producenci odchodzą od wysokich wieżyczek LiDAR?
Jednym z głównych powodów jest wysokość urządzenia. Chowany, wbudowany lub solid-state LiDAR umożliwia projektowanie robotów, które mogą wjechać pod niższe meble.
Źródła
- A Survey on LiDAR Scanning Mechanisms
- MEMS Mirrors for LiDAR: A Review
- A Review of Solid-State LiDAR Principles and Metasurface-Based LiDAR Sensors
- SPADs and SiPMs Arrays for Long-Range High-Speed Light Detection and Ranging (LiDAR)
- Statistical Modelling of SPADs for Time-of-Flight LiDAR
- Deep Learning for Transient Image Reconstruction from ToF Data
- Neato Robotics XV-11 Tear-down
- Review: Neato Robotics XV-11
- Roborock Saros 10
- Roborock StarSight Autonomous System
- Roborock Saros 10R
- Dreame X50 Ultra
- DEEBOT T50 PRO OMNI
- Roomba Max 705 Combo robot