

 Menu
LiDAR w robotach sprzątających – co to jest i jak naprawdę działa?
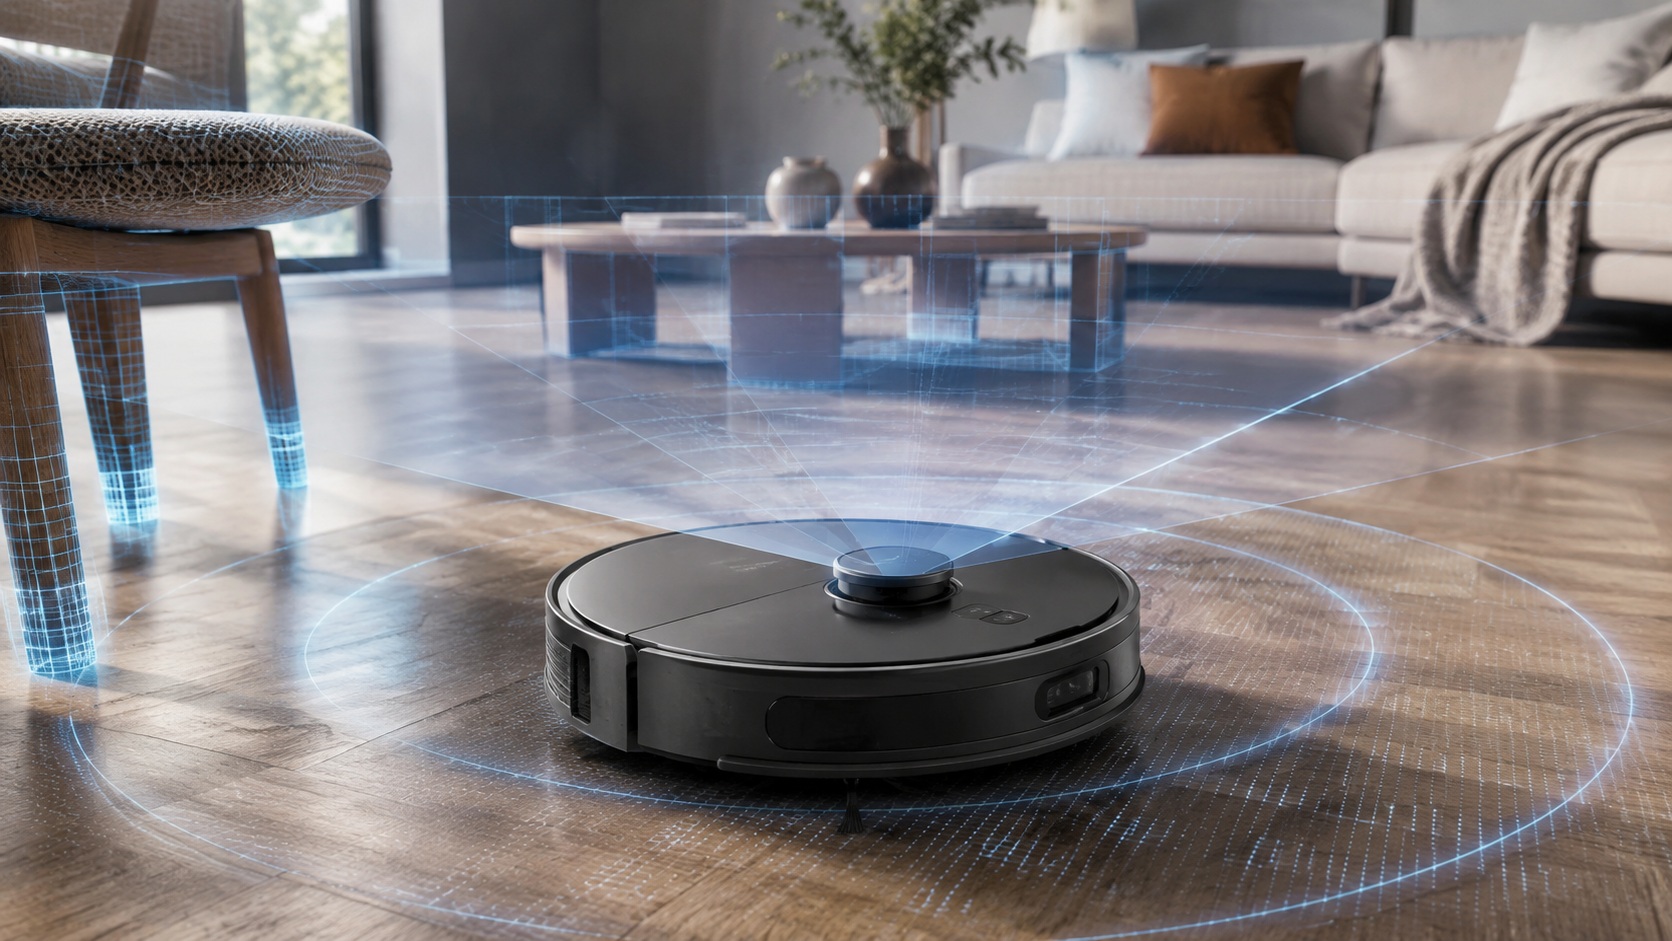
LiDAR stał się jednym z najważniejszych elementów nawigacji robotów sprzątających, ale samo hasło „laserowe mapowanie” niewiele wyjaśnia. Jak robot mierzy odległość, czym różni się LDS od dToF, skąd biorą się błędy przy lustrach i szkle oraz dlaczego sam LiDAR nie wystarczy do stworzenia dobrej mapy? Zaglądamy pod marketingowe nazwy i wyjaśniamy technologię na podstawie badań naukowych, dokumentacji technicznej i rzeczywistych konstrukcji robotów.
Wiele razy słyszałem od znajomych albo klientów właściwie to samo pytanie: „Co to jest ten LiDAR w robocie?”. Czasami pada ono przy zakupie nowego urządzenia, czasami wtedy, gdy robot zaczyna dziwnie rysować mapę, nie widzi jakiejś przeszkody albo uparcie nie chce wjechać w określone miejsce.
W internecie oczywiście można znaleźć sporo artykułów o LiDAR-ze. Problem w tym, że duża część z nich kończy się mniej więcej na stwierdzeniu: „laser skanuje pomieszczenie w 360 stopniach, tworzy dokładną mapę i działa nawet w ciemności”. Chwilę później często pojawia się lista robotów do kupienia, link afiliacyjny albo materiał przygotowany bardziej pod marketing niż pod rzeczywiste wyjaśnienie technologii.
Dlatego postanowiłem podejść do tego inaczej. To pierwszy artykuł z całej serii, w której chcę rozłożyć nawigację robotów sprzątających na części i wyjaśnić ją na podstawie fizyki, badań naukowych, dokumentacji technicznej i rzeczywistych rozwiązań stosowanych przez producentów.
Zaczniemy od podstawowego pytania: czym właściwie jest LiDAR i co naprawdę robi znajdujący się na robocie laser. Później przejdziemy do SLAM-u, problemów z lustrami i szkłem, różnych odmian czujników laserowych, nawigacji kamerowej i systemów łączących wiele sensorów.
W skrócie: LiDAR sam nie „widzi mieszkania” i nie tworzy mapy w takim znaczeniu, w jakim często się o nim mówi. Jest przede wszystkim czujnikiem mierzącym odległość do otaczających powierzchni. Dopiero oprogramowanie łączy tysiące takich pomiarów z informacją o ruchu robota i na ich podstawie próbuje ustalić jego położenie oraz zbudować mapę.
Co właściwie oznacza LiDAR?
LiDAR to skrót od Light Detection and Ranging. W największym uproszczeniu jest to metoda określania odległości za pomocą światła – najczęściej promieniowania laserowego.
Idea nie jest charakterystyczna dla robotów sprzątających. Technologie laserowego pomiaru odległości wykorzystuje się między innymi w geodezji, autonomicznych samochodach, robotyce przemysłowej, dronach, archeologii czy skanowaniu budynków.
Robot sprzątający jest po prostu jednym z urządzeń, w których udało się tę technologię zminiaturyzować i obniżyć jej koszt na tyle, aby można było zastosować ją w sprzęcie domowym.
LiDAR, LDS i SLAM – trzy określenia, które często są mylone
LiDAR, LDS i SLAM nie oznaczają tego samego. W opisach sklepów i materiałach marketingowych terminy te bywają jednak używane niemal zamiennie.
| Pojęcie | Co oznacza? |
|---|---|
| LiDAR | Technologia laserowego pomiaru odległości |
| LDS | Laserowy czujnik lub skaner odległości; w robotach często określa obrotowy moduł nawigacyjny |
| SLAM | Metody pozwalające jednocześnie lokalizować robota i tworzyć mapę otoczenia |
Najprościej można powiedzieć:
LiDAR wykonuje pomiary. SLAM próbuje zrozumieć, co te pomiary oznaczają.
Do tego dochodzą jeszcze enkodery kół, żyroskop, IMU, czujniki zderzeniowe, kamera, sensory ToF czy czujniki uskoku. Współczesny robot praktycznie nigdy nie polega wyłącznie na jednym sensorze.
Co LiDAR naprawdę widzi?
Wyobraźmy sobie klasyczny robot z obracającą się wieżyczką laserową na górze.
Laser nie wykonuje zdjęcia pokoju. Podczas obrotu mierzy odległość w kolejnych kierunkach.
Jeden pomiar może więc wyglądać mniej więcej tak:
0° – 2,42 m
1° – 2,41 m
2° – 2,39 m
3° – 2,37 m
Po pełnym obrocie robot otrzymuje zbiór setek albo tysięcy pomiarów opisujących otoczenie.
Jeżeli współrzędne biegunowe – kąt i odległość – przeliczymy na współrzędne kartezjańskie, otrzymamy zestaw punktów odpowiadających powierzchniom znajdującym się wokół robota.
I dopiero tutaj zaczyna się coś, co przypomina mapę.
Jeden obrót LiDAR-u nie tworzy mapy mieszkania
Pojedynczy skan pokazuje tylko to, co robot widzi z jednego miejsca.
Robot przesuwa się następnie o kilkanaście lub kilkadziesiąt centymetrów i wykonuje następne pomiary. Problem polega na tym, że trzeba teraz ustalić, które punkty z nowego skanu odpowiadają ścianom i przedmiotom widzianym wcześniej.
Jeżeli robot poruszył się o 30 cm do przodu i obrócił o 4 stopnie, nowy zestaw punktów trzeba odpowiednio przesunąć i obrócić względem poprzedniego.
To jest jeden z powodów, dla których sam dobry LiDAR nie gwarantuje dobrej nawigacji. Ogromne znaczenie ma oprogramowanie odpowiedzialne za dopasowanie kolejnych pomiarów.
Klasyczny 2D LiDAR widzi tylko cienki przekrój pomieszczenia
To bardzo ważna rzecz, o której rzadko mówi się w opisach robotów.
Typowy 2D LiDAR nie tworzy pełnego przestrzennego obrazu pokoju. Skanuje głównie jedną poziomą płaszczyznę znajdującą się na wysokości sensora.
Można wyobrazić sobie, że przez całe mieszkanie przechodzi bardzo cienka niewidzialna linia laserowa.
Jeżeli linia przetnie:
- ścianę,
- nogę stołu,
- drzwi,
- szafę,
- większą donicę,
robot otrzyma wyraźny pomiar.
Ale jeżeli przedmiot znajduje się całkowicie poniżej tej płaszczyzny, główny LiDAR może go w ogóle nie zobaczyć.
Dlaczego robot z LiDAR-em może wjechać w kabel?
Bo kabel leżący na podłodze może znajdować się poniżej wiązki głównego skanera.
To samo może dotyczyć sznurówki, cienkiej skarpetki, fragmentu tkaniny czy bardzo płaskiej zabawki.
Dlatego dwa zdania:
„Robot bardzo dobrze tworzy mapę”
i
„Robot bardzo dobrze omija małe przedmioty”
nie oznaczają tego samego.
Do wykrywania niskich przeszkód współczesne roboty wykorzystują dodatkowe kamery, światło strukturalne, lasery liniowe, czujniki 3D ToF albo inne sensory skierowane w stronę podłogi.
Jak LiDAR mierzy odległość?
W tym miejscu robi się ciekawiej, bo odpowiedź brzmi:
nie każdy LiDAR robi to w ten sam sposób.
W popularnych tekstach niemal zawsze spotkamy opis pomiaru czasu przelotu światła. To rzeczywiście jedna z podstawowych metod, ale nie jedyna.
Przeglądy naukowe dotyczące 2D LiDAR-u wyróżniają przede wszystkim dwa rozwiązania:
- triangulację,
- Time-of-Flight – pomiar czasu lotu światła.
Time-of-Flight – można zmierzyć czas podróży światła
W systemie Time-of-Flight laser wysyła sygnał, który dociera do powierzchni, odbija się od niej i wraca do odbiornika.
Jeżeli znamy czas podróży światła, możemy wyliczyć odległość.
d = c × t / 2
gdzie:
- d – odległość,
- c – prędkość światła,
- t – czas pomiędzy wysłaniem i odebraniem sygnału.
Dlaczego dzielimy przez dwa?
Bo światło musi pokonać drogę dwa razy: od robota do przeszkody oraz od przeszkody z powrotem do sensora.
Jak szybka musi być elektronika LiDAR-u?
Światło porusza się z prędkością około 300 000 km/s.
Jeżeli obiekt przesuniemy zaledwie o 1 centymetr, różnica całej drogi światła wyniesie 2 cm.
Odpowiada to zmianie czasu na poziomie około:
67 pikosekund.
Jedna pikosekunda to jedna bilionowa część sekundy.
To dobrze pokazuje, dlaczego bezpośredni pomiar czasu lotu światła przez wiele lat był rozwiązaniem znacznie bardziej wymagającym elektronicznie niż mogłoby wynikać z prostego wzoru.
Triangulacja – odległość można zmierzyć bez mierzenia czasu
Druga metoda wykorzystuje geometrię.
Laser i odbiornik optyczny są umieszczone względem siebie w znanej odległości. Wiązka pada na przeszkodę, a odbite światło trafia na sensor obrazu.
Im dalej znajduje się obiekt, tym w innym miejscu sensora pojawia się odbita plamka laserowa.
Znając geometrię układu, można na podstawie położenia tej plamki obliczyć odległość.
Nie trzeba więc mierzyć niewyobrażalnie krótkiego czasu podróży światła.
To rozwiązanie odegrało bardzo ciekawą rolę w historii robotów sprzątających.
Współczesne roboty wykorzystują przy tym kilka bardzo różnych konstrukcji sensorów. LDS, dToF, 3D ToF i solid-state LiDAR nie są czterema równorzędnymi technologiami – te określenia opisują różne cechy systemu pomiarowego. Różnice między LDS, dToF, 3D ToF i solid-state LiDAR wyjaśniamy szczegółowo w osobnym artykule.
Neato XV-11 – jeden z robotów, które zmieniły nawigację domową
W 2010 roku na rynku pojawił się Neato XV-11.
W czasach, gdy wiele robotów sprzątających opierało poruszanie się przede wszystkim na prostych algorytmach reakcji na przeszkody, XV-11 potrafił zbudować mapę pomieszczenia i jechać według uporządkowanej trasy.
Na jego górze znajdowała się duża charakterystyczna wieżyczka laserowa.
Sensor wykorzystywał laser oraz układ CMOS do pomiaru odległości metodą triangulacji. Było to rozwiązanie znacznie tańsze niż profesjonalne skanery laserowe stosowane wcześniej w robotyce.
W ówczesnych opisach technicznych podawano dla XV-11 laser bliskiej podczerwieni o długości fali 785 nm i klasę bezpieczeństwa Class 1.
Ciekawostka: z robotów wyjmowano LiDAR-y do własnych projektów
Sensor zastosowany w Neato był na tyle interesujący, że bardzo szybko zainteresowali się nim konstruktorzy robotów.
Rozbierano urządzenia, analizowano protokół komunikacyjny i podłączano sam skaner do komputerów, Arduino oraz Robot Operating System.
Powstały projekty pozwalające wykorzystać LiDAR wyjęty z odkurzacza jako niedrogi skaner do własnego robota mobilnego.
Z dzisiejszej perspektywy brzmi to trochę zabawnie – LiDAR można znaleźć w bardzo tanich robotach. W 2010 roku dostęp do skanera laserowego 360° za cenę urządzenia konsumenckiego był jednak naprawdę ciekawą możliwością.
Roborock pomógł później wprowadzić LDS do masowego rynku
Kolejnym ważnym etapem była ekspansja chińskich producentów.
Roborock podaje, że we wrześniu 2016 roku rozpoczął masową produkcję własnego systemu nawigacyjnego opartego na LDS.
Wprowadzony wtedy Xiaomi Mi Robot Vacuum Cleaner, opracowany przez Roborock, łączył Laser Distance Sensor z algorytmami SLAM i tworzeniem mapy w czasie rzeczywistym.
Nie był pierwszym robotem domowym z laserowym mapowaniem, ale odegrał dużą rolę w popularyzacji tej technologii w tańszym sprzęcie konsumenckim.
LiDAR to dopiero początek – czym jest SLAM?
SLAM oznacza Simultaneous Localization and Mapping, czyli jednoczesną lokalizację i tworzenie mapy.
To jeden z najważniejszych problemów w robotyce mobilnej.
Można przedstawić go jako paradoks:
żeby stworzyć dobrą mapę, robot powinien wiedzieć, gdzie się znajduje. Ale żeby dokładnie wiedzieć, gdzie się znajduje, dobrze byłoby mieć już mapę.
SLAM próbuje rozwiązać oba problemy jednocześnie.
Aktualny przegląd badań nad 2D LiDAR SLAM dzieli system na kilka podstawowych elementów: odometrię i dopasowanie skanów z przodu systemu, optymalizację, tworzenie mapy oraz wykrywanie miejsc odwiedzonych wcześniej.
W literaturze wyróżnia się między innymi algorytmy:
- oparte na filtrach,
- oparte na dopasowywaniu skanów,
- oparte na optymalizacji grafowej,
- wykorzystujące uczenie głębokie.
Do najbardziej znanych nazw związanych z rozwojem 2D SLAM należą Gmapping, Hector SLAM, KartoSLAM czy Google Cartographer.
Temu zagadnieniu poświęcimy osobny artykuł, bo sam SLAM jest na tyle szeroki, że próba dokładnego opisania go tutaj zrobiłaby z tekstu małą książkę.
SLAM w robotach sprzątających – jak robot tworzy mapę i wie, gdzie jest?
Dlaczego mapa robota może się stopniowo przesuwać?
Robot nigdy nie zna swojej pozycji z absolutną dokładnością.
Koła mogą się lekko poślizgnąć. Robot może wjechać na dywan. Jeden napęd może wykonać minimalnie inny ruch niż drugi. LiDAR również wykonuje pomiary z określoną dokładnością.
Jeżeli każdy niewielki błąd pozycji byłby dodawany do poprzedniego, po dłuższej jeździe mapa zaczęłaby się stopniowo odkształcać.
Zjawisko narastania błędu pozycji nazywa się często driftem.
Właśnie dlatego system nie polega wyłącznie na liczeniu obrotów kół.
Scan matching – robot porównuje kolejne skany
Jednym ze sposobów ograniczania błędu jest dopasowanie nowego zestawu punktów LiDAR-u do poprzedniego.
Jeżeli ściana znajdowała się wcześniej w określonym miejscu, a po przejechaniu 30 cm pojawia się w nowym skanie pod innym kątem, algorytm może wykorzystać tę informację do dokładniejszego określenia ruchu robota.
W dużym uproszczeniu komputer próbuje znaleźć takie przesunięcie i obrót nowego skanu, aby możliwie najlepiej pasował do istniejącej mapy.
Loop closure – „zaraz, ja już tutaj byłem”
Jeszcze ciekawszy mechanizm to loop closure, czyli wykrywanie zamknięcia pętli.
Wyobraźmy sobie, że robot objechał mieszkanie i po kilkunastu minutach wraca do tego samego korytarza.
Jeżeli układ ścian i punktów bardzo przypomina miejsce zapisane wcześniej, system może stwierdzić:
„To przecież jest to samo miejsce.”
Jeśli według dotychczasowych obliczeń robot powinien znajdować się kilkanaście centymetrów obok, pojawia się informacja, że gdzieś wcześniej narósł błąd.
System może wtedy skorygować nie tylko bieżącą pozycję, ale również wcześniejszą trajektorię i fragment mapy.
To właśnie jeden z powodów, dla których mapa potrafi po chwili zmienić kształt albo „naprawić się” podczas dalszego przejazdu.
Co dzieje się, gdy przez pokój przejdzie człowiek?
Klasyczny LiDAR nie wie, że obserwuje człowieka.
Dostaje tylko pomiary odległości.
Jeżeli ktoś stanie przed robotem podczas tworzenia mapy, jego nogi mogą przez chwilę wyglądać dla sensora jak kolejny element otoczenia.
Gdy człowiek odejdzie, punktów już nie ma.
To prowadzi do jednego z ważniejszych problemów współczesnego SLAM-u: dynamicznego środowiska.
Badacze rozróżniają między innymi obiekty bardzo dynamiczne, takie jak ludzie czy zwierzęta, oraz półstatyczne, takie jak krzesło lub stolik, które mogą przez wiele dni stać w jednym miejscu, a potem nagle zostać przesunięte.
Dobre oprogramowanie musi nauczyć się, których elementów nie powinno traktować jako niezmiennej części mapy.
Dlaczego LiDAR działa w ciemności?
LiDAR jest czujnikiem aktywnym.
Nie czeka na światło pochodzące z lampy w pokoju. Sam emituje wiązkę i analizuje sygnał wracający do odbiornika.
Dlatego wyłączenie światła nie powoduje, że klasyczny laserowy pomiar odległości nagle przestaje działać.
To istotna różnica względem części systemów opartych przede wszystkim na zwykłej kamerze.
Współczesne systemy, takie jak ClearView LiDAR stosowany przez iRobot, są przez producenta wprost promowane jako umożliwiające mapowanie i nawigację również w ciemności.
Czy to oznacza, że światło nie ma żadnego wpływu na LiDAR?
Nie.
„Działa w ciemności” nie oznacza „jest całkowicie odporny na każde zjawisko optyczne”.
Na wynik pomiaru wpływają również:
- rodzaj materiału,
- jego refleksyjność,
- kolor,
- kąt padania wiązki,
- chropowatość powierzchni,
- przepuszczalność światła.
I tutaj dochodzimy do jednego z najciekawszych problemów LiDAR-u.
Czarna powierzchnia, szyba i lustro nie zachowują się tak samo
Laser padający na powierzchnię może zostać:
- rozproszony,
- odbity kierunkowo,
- pochłonięty,
- przepuszczony.
LiDAR działa najlepiej wtedy, gdy wystarczająca część energii wraca do odbiornika w sposób przewidywalny.
Ciemna powierzchnia
Bardzo ciemny materiał może pochłonąć większą część padającego promieniowania.
Odbiornik dostaje wtedy słabszy sygnał.
Nie oznacza to, że każdy czarny mebel jest dla każdego robota niewidzialny. Wynik zależy od konkretnego materiału, długości fali, kąta oraz konstrukcji sensora.
Dlatego zdanie „LiDAR nie widzi czarnego” jest zdecydowanie zbyt dużym uproszczeniem.
Szkło
Szkło stwarza inny problem.
Część promieniowania może przejść przez szybę.
W rezultacie sensor może zarejestrować przedmiot znajdujący się po drugiej stronie zamiast samej powierzchni szkła.
Przy innym kącie część światła zostanie odbita.
Dlatego szklane drzwi czy duże przeszklenia należą do trudnych przypadków dla laserowego mapowania.
Lustro
Lustro może zachować się jeszcze bardziej nietypowo.
Wiązka odbija się pod określonym kątem i może trafić w inny obiekt, a następnie wrócić do odbiornika.
Sensor mierzy przebytą drogę światła.
Nie wie jednak, że po drodze znajdowało się lustro.
W praktyce problem jest bardziej złożony, ponieważ lustra, szkło i niektóre ciemne powierzchnie mogą zmieniać sposób, w jaki światło wraca do sensora. Szczegółowo opisujemy to w osobnym materiale: LiDAR a lustro, szkło i czarne powierzchnie – skąd biorą się błędy mapy?
LiDAR może narysować pomieszczenie po drugiej stronie lustra
Brzmi jak typowa historia z forum użytkowników robotów.
Tymczasem jest to problem opisany eksperymentalnie w literaturze naukowej.
W badaniach nad zachowaniem 2D LiDAR-u w otoczeniu z lustrami obserwowano między innymi:
- brak poprawnego pomiaru samej powierzchni lustra,
- punkty pojawiające się za lustrem,
- odwzorowanie fragmentów otoczenia po jego „drugiej stronie”,
- a nawet przypadki, w których sensor rejestrował odbicie samego robota.
To szczególnie ciekawy przykład, ponieważ pokazuje, że nie każdy dziwny fragment mapy musi wynikać z błędu aplikacji czy uszkodzonego robota.
Czasami źródłem problemu jest po prostu fizyka światła.
Problem luster i szyb nadal nie został całkowicie rozwiązany
To nie jest wyłącznie ciekawostka dotycząca starych sensorów.
Badania nad rozpoznawaniem powierzchni refleksyjnych i transparentnych trwają nadal. Tworzone są algorytmy analizujące intensywność odbicia, geometrię punktów, symetrię wynikającą z odbicia oraz dane z dodatkowych kamer.
W 2026 roku nadal publikowane są prace dotyczące rekonstrukcji luster i szkła w systemach SLAM.
To dobrze pokazuje, że mamy do czynienia z realnym problemem robotyki, a nie wadą konkretnej marki robota.
Dlaczego kamera i LiDAR tak dobrze się uzupełniają?
LiDAR bardzo dobrze odpowiada na pytanie „gdzie coś się znajduje?”. Kamera może natomiast pomóc odpowiedzieć „co to jest?”.
Laser może wykryć powierzchnię oddaloną o 1,5 metra.
Kamera może zobaczyć jej kolor, teksturę i kształt, dzięki czemu algorytm rozpoznawania obiektów może dojść do wniosku, że jest to na przykład but.
To jeden z głównych powodów, dla których coraz więcej robotów wykorzystuje kombinację kilku systemów:
LiDAR + kamera + światło strukturalne + ToF + IMU + odometria.
Badania dotyczące robotów sprzątających również idą właśnie w stronę łączenia danych laserowych i obrazu w celu poprawienia lokalizacji oraz omijania przeszkód.
Sensor fusion – kilka niedoskonałych czujników może być lepszych niż jeden doskonały
Każdy sensor ma ograniczenia.
LiDAR może mieć problemy ze szkłem i bardzo niskimi przedmiotami.
Kamera potrzebuje odpowiednich warunków obrazowych i sama ma trudność z dokładnym określaniem odległości.
Odometria cierpi na poślizg kół.
IMU z czasem akumuluje własne błędy.
Łączenie danych pozwala jednemu sensorowi korygować słabości drugiego.
To właśnie nazywa się sensor fusion.
LiDAR nie jest jednak jedynym sposobem, w jaki robot może określać swoje położenie. Przez lata część urządzeń wykorzystywała do tego przede wszystkim kamerę i Visual SLAM. Porównaliśmy LiDAR i vSLAM oraz sprawdziliśmy, gdzie większą przewagę ma laser, a gdzie informacja z kamery.
Dlaczego klasyczna wieżyczka LiDAR-u zaczyna znikać?
Przez lata charakterystyczny okrągły moduł wystający z górnej części urządzenia był niemal symbolem robota z dobrą nawigacją.
Ma jednak bardzo oczywistą wadę.
Zwiększa wysokość robota.
Jeżeli sam korpus miałby 8 cm, ale wieżyczka dodaje kolejne 2 cm, urządzenie nie wjedzie pod mebel z prześwitem 9 cm.
Dlatego współcześni producenci zaczęli szukać innych rozwiązań.
Roborock RetractSense – LiDAR można schować
Roborock zastosował w Saros 10 system RetractSense.
W otwartej przestrzeni LDS jest uniesiony i wykonuje skanowanie 360°, natomiast pod niskim meblem sensor może zostać schowany w korpusie.
Według danych producenta Saros 10 ma:
93,5 mm wysokości z wysuniętym LDS,
79,8 mm po jego opuszczeniu.
Dodatkowy szerokokątny moduł pomaga wtedy zachować informacje potrzebne do nawigacji w ograniczonej przestrzeni.
Dreame VersaLift – podobny problem rozwiązany nieco inaczej
Dreame zastosowało podobną ideę w systemie VersaLift.
W modelu Dreame X50 Ultra Complete czujnik DToF może zostać opuszczony.
Producent podaje:
111 mm z sensorem wysuniętym oraz 89 mm po jego schowaniu.
Pod niskim meblem większą rolę przejmują wtedy pozostałe czujniki, w tym system wizyjny.
LiDAR można też wbudować w korpus
Nie każdy współczesny robot musi mieć ruchomą wieżyczkę.
ECOVACS stosuje w części modeli moduły dToF znajdujące się bezpośrednio w konstrukcji robota.
Przykładowo instrukcja T50 Pro Omni opisuje moduł d-ToF mierzący odległość na podstawie różnicy czasu odbicia i deklaruje zasięg do 10 metrów.
W DEEBOT X2 producent zastosował półprzewodnikowy LiDAR umieszczony w korpusie zamiast klasycznej centralnej wieżyczki.
Solid-state LiDAR i 3D ToF – robot zaczyna widzieć przestrzeń
Jeszcze bardziej interesującym kierunkiem jest rezygnacja z typowego 2D LDS na rzecz sensorów przestrzennych.
Roborock w systemie StarSight wykorzystuje solid-state LiDAR z dwoma nadajnikami oraz 3D Time-of-Flight.
Według danych producenta zastosowany sensor QVGA wykorzystuje 21 600 punktów pomiarowych, a częstotliwość próbkowania jest 21 razy wyższa od klasycznego LDS użytego przez Roborock jako punkt odniesienia.
W przeciwieństwie do klasycznego poziomego skanu taki system dostarcza więcej informacji o wysokości i przestrzennym kształcie otoczenia.
| System | Rodzaj informacji | Typowa konstrukcja |
|---|---|---|
| Klasyczny 2D LDS | Odległość i kąt w jednej płaszczyźnie | Obrotowa wieżyczka |
| dToF LiDAR | Pomiar odległości na podstawie czasu lotu | Wieżyczka lub moduł w korpusie |
| Chowany LDS / dToF | Pomiar laserowy z możliwością zmniejszenia wysokości robota | Ruchomy moduł |
| Solid-state 3D ToF | Informacja przestrzenna i głębia | Bez klasycznej obracającej się wieżyczki |
iRobot przez lata stawiał na kamerę, a później wprowadził LiDAR
Historia iRobot jest tutaj szczególnie interesująca.
Przez wiele lat bardziej zaawansowane Roomby opierały nawigację przede wszystkim na systemach wizyjnych. Roomba 980 była ważnym przykładem wykorzystania vSLAM.
W generacji wprowadzonej w 2025 roku firma zaczęła szeroko stosować system ClearView LiDAR.
Producent podaje, że roboty z ClearView tworzą mapy szybciej niż wcześniejsze generacje i potrafią poruszać się systematycznie również w ciemności.
W bardziej rozbudowanych konstrukcjach LiDAR jest dodatkowo łączony z systemem PrecisionVision AI.
To ciekawa ilustracja całej zmiany zachodzącej na rynku: coraz rzadziej dyskutujemy o tym, czy lepsza jest kamera czy laser. Coraz częściej producenci po prostu wykorzystują jedno i drugie.
Czy LiDAR może zostać zamieniony w mikrofon?
To jedna z najbardziej niezwykłych ciekawostek związanych z tą technologią.
W 2020 roku naukowcy zaprezentowali eksperyment nazwany LidarPhone.
Badanie przeprowadzono między innymi na robocie Xiaomi/Roborock wyposażonym w laserowy system nawigacyjny.
Pomysł wykorzystuje fizyczne zjawisko znane z mikrofonów laserowych.
Dźwięk powoduje mikroskopijne drgania przedmiotów znajdujących się w pomieszczeniu. Jeżeli laser odbija się od takiej drgającej powierzchni, bardzo niewielkie zmiany sygnału odbitego mogą zawierać informację o tych drganiach.
Badacze zebrali ponad 30 tysięcy próbek i potrafili klasyfikować wybrane wypowiadane cyfry z dokładnością sięgającą około 91%.
Czy to oznacza, że robot w domu nas podsłuchuje?
Nie.
LidarPhone był eksperymentem dotyczącym cyberbezpieczeństwa i wymagał wcześniejszego przejęcia kontroli nad urządzeniem oraz dostępu do surowych danych sensora.
Badacze modyfikowali również sposób działania skanera.
Nie była to ukryta funkcja fabrycznego robota i zwykły LiDAR nie działa automatycznie jako mikrofon nagrywający rozmowy.
Badanie pokazuje jednak coś znacznie ciekawszego:
sensor zaprojektowany do mierzenia odległości może w określonych warunkach ujawnić informacje, do których nigdy nie został zaprojektowany.
5 popularnych mitów o LiDAR-ze w robotach sprzątających
Mit 1: robot z LiDAR-em widzi wszystkie przeszkody
Nie. Klasyczny 2D LiDAR obserwuje określoną płaszczyznę. Bardzo niskie przedmioty mogą znajdować się poza jej zasięgiem.
Mit 2: LiDAR tworzy mapę
Nie samodzielnie. Sensor wykonuje pomiary. Mapa powstaje dzięki algorytmom SLAM i innym elementom systemu lokalizacji.
Mit 3: każdy LiDAR działa na zasadzie Time-of-Flight
Nie. Istnieją również systemy wykorzystujące triangulację, czego dobrym historycznym przykładem był sensor Neato XV-11.
Mit 4: skoro LiDAR działa w ciemności, warunki optyczne nie mają znaczenia
Nie. Ciemne materiały, szkło, lustra i powierzchnie silnie refleksyjne mogą wpływać na jakość pomiarów.
Mit 5: robot z lepszym LiDAR-em zawsze lepiej sprząta
LiDAR odpowiada przede wszystkim za percepcję i nawigację. Skuteczność sprzątania zależy również od szczotek, układu ssącego, mopów, oprogramowania, strategii przejazdu i wielu innych elementów.
Na co zwracać uwagę, gdy producent pisze „LiDAR”?
Samo słowo LiDAR mówi dziś coraz mniej.
Przy porównywaniu robotów warto sprawdzić:
- czy jest to klasyczny 2D LDS, dToF czy system 3D,
- gdzie znajduje się sensor,
- czy moduł jest wystający, chowany czy wbudowany w korpus,
- jakie ma pole widzenia,
- z jakimi innymi czujnikami współpracuje,
- czy robot ma osobny system wykrywania małych przeszkód,
- czy wykorzystuje kamerę i rozpoznawanie obiektów.
Dwa roboty opisane w sklepie jako „nawigacja LiDAR” mogą mieć więc zupełnie różne możliwości.
LiDAR nie jest inteligencją robota
To chyba najważniejszy wniosek z całego artykułu.
LiDAR jest narzędziem pomiarowym.
Może dostarczać świetne dane, ale nadal trzeba je prawidłowo interpretować.
O tym, czy robot:
- stworzy poprawną mapę,
- odnajdzie się po przesunięciu,
- nie pogubi pomieszczeń,
- zareaguje na przesunięte krzesło,
- nie da się oszukać przez lustro,
- ominie kabel,
decyduje cały system, a nie tylko znajdujący się na obudowie laser.
Dokąd zmierza nawigacja robotów sprzątających?
Jeszcze kilka lat temu można było łatwo podzielić urządzenia na:
robot z LiDAR-em albo robot z kamerą.
Dzisiaj ten podział coraz mniej odpowiada rzeczywistości.
Nowoczesny robot może jednocześnie korzystać z:
LiDAR-u, kamery RGB, 3D ToF, światła strukturalnego, IMU, odometrii i algorytmów rozpoznawania obiektów.
Badania naukowe również wskazują właśnie fuzję informacji laserowej i wizualnej jako jeden z najważniejszych kierunków dalszego rozwoju systemów SLAM.
Prawdopodobnie więc przyszłość nie należy do pytania:
„LiDAR czy kamera?”
Znacznie ciekawsze pytanie brzmi:
„Jak dobrze robot potrafi połączyć informacje ze wszystkich swoich sensorów?”
Co dalej z naszą serią o LiDAR-ze?
Ten artykuł miał przede wszystkim wyjaśnić, czym LiDAR jest i czego naprawdę dokonuje znajdujący się w robocie laser.
W kolejnych częściach warto zejść znacznie głębiej w konkretne problemy:
- jak SLAM z kolejnych pomiarów buduje mapę,
- dlaczego powstają błędne i przesunięte mapy,
- jak lustra, szyby i czarne powierzchnie wpływają na nawigację,
- czym różnią się LDS, dToF, 3D ToF i solid-state LiDAR,
- jak LiDAR wypada w porównaniu z vSLAM,
- dlaczego producenci łączą obecnie laser z kamerą i AI,
- jak rozwijała się nawigacja od Neato XV-11 do najnowszych systemów 3D.
Dopiero po zrozumieniu tych elementów zaczyna być naprawdę widać, jak daleką drogę przeszły roboty sprzątające – od urządzeń odbijających się od mebli do maszyn, które próbują w czasie rzeczywistym tworzyć własny model naszego mieszkania.
Współczesne roboty coraz rzadziej opierają się jednak wyłącznie na jednym źródle informacji. LiDAR może współpracować z kamerą, sensorami głębi, IMU i odometrią, a dane z tych układów mogą się wzajemnie uzupełniać. Jak działa sensor fusion i w jaki sposób robot może łączyć informacje z LiDAR-u, kamery, ToF, IMU i enkoderów, wyjaśniamy w osobnym materiale.
FAQ – LiDAR w robotach sprzątających
Co to jest LiDAR w robocie sprzątającym?
LiDAR to system laserowego pomiaru odległości. Robot wykorzystuje jego dane do określania geometrii otoczenia, a algorytmy SLAM używają ich do lokalizacji urządzenia i tworzenia mapy.
Czy LiDAR działa po ciemku?
Tak. Jest aktywnym sensorem i sam emituje promieniowanie potrzebne do pomiaru. Nie oznacza to jednak, że każdy cały system rozpoznawania przeszkód działa identycznie w ciemności – dodatkowa kamera może mieć własne wymagania dotyczące oświetlenia.
Czy LiDAR widzi kable?
Klasyczny 2D LiDAR nie zawsze. Bardzo niski kabel może znajdować się poniżej płaszczyzny skanowania. Dlatego nowsze roboty wykorzystują dodatkowe systemy wykrywania przeszkód.
Czy lustro może zakłócić mapę robota?
Tak. Odbicia lustrzane mogą prowadzić do brakujących lub fałszywych punktów, a w określonych warunkach nawet do odwzorowania obiektów po pozornej drugiej stronie lustra.
Czy czarne meble są niewidoczne dla LiDAR-u?
Nie jest to uniwersalna zasada. Bardzo ciemne materiały mogą jednak słabiej odbijać wykorzystywane promieniowanie, co może pogarszać jakość pomiaru zależnie od rodzaju powierzchni i sensora.
Czy LiDAR i LDS to to samo?
W branży robotów określenia są często używane bardzo podobnie, ale technicznie LiDAR oznacza metodę laserowego pomiaru, natomiast LDS odnosi się zwykle do konkretnego laserowego czujnika lub skanera odległości.
Czy LiDAR jest lepszy od kamery?
Oba sensory mają inne zalety. LiDAR bardzo dobrze mierzy geometrię i działa bez światła widzialnego, natomiast kamera dostarcza informacji o wyglądzie obiektów. Dlatego najbardziej zaawansowane roboty coraz częściej wykorzystują oba rozwiązania jednocześnie.
Czy każdy robot z LiDAR-em tworzy mapę tak samo?
Nie. Jakość mapy zależy nie tylko od sensora, ale również od algorytmów SLAM, odometrii, pozostałych czujników i sposobu przetwarzania danych.
Źródła i metodologia
Przy przygotowaniu materiału wykorzystano przede wszystkim literaturę naukową dotyczącą 2D LiDAR SLAM, badań nad powierzchniami refleksyjnymi i transparentnymi oraz bezpieczeństwa sensorów, a także oficjalną dokumentację producentów robotów sprzątających.
Najważniejsze opracowania naukowe wykorzystane przy analizie to m.in. „A Review of 2D Lidar SLAM Research”, Remote Sensing 17(7), 2025; „Experimental Analysis of the Behavior of Mirror-like Objects in LiDAR-Based Robot Navigation”, Applied Sciences 13(5), 2023; badania nad rozpoznawaniem szkła i powierzchni refleksyjnych w Robotics and Autonomous Systems oraz publikacja „Spying with Your Robot Vacuum Cleaner: Eavesdropping via Lidar Sensors” zaprezentowana na ACM SenSys 2020.
Dane dotyczące konkretnych rozwiązań konsumenckich zweryfikowano również w aktualnej dokumentacji Roborock, Dreame, ECOVACS i iRobot.
Źródła
- A Review of 2D Lidar SLAM Research
- Research on autonomous navigation and obstacle avoidance algorithms for robotic vacuum cleaners by fusing LiDAR and visual information
- Spying with Your Robot Vacuum Cleaner: Eavesdropping via Lidar Sensors
- Experimental Analysis of the Behavior of Mirror-like Objects in LiDAR-Based Robot Navigation
- Review: Neato Robotics XV-11
- Neato XV-11 Driver for ROS
- Roborock StarSight Autonomous System
- Roborock Saros 10
- Dreame X50 Ultra Complete
- LiDAR w robotach sprzątających iRobot Roomba – jak działa?