

 Menu
LiDAR kontra lustro, szkło i czarne meble – dlaczego robot widzi rzeczy, których nie ma?
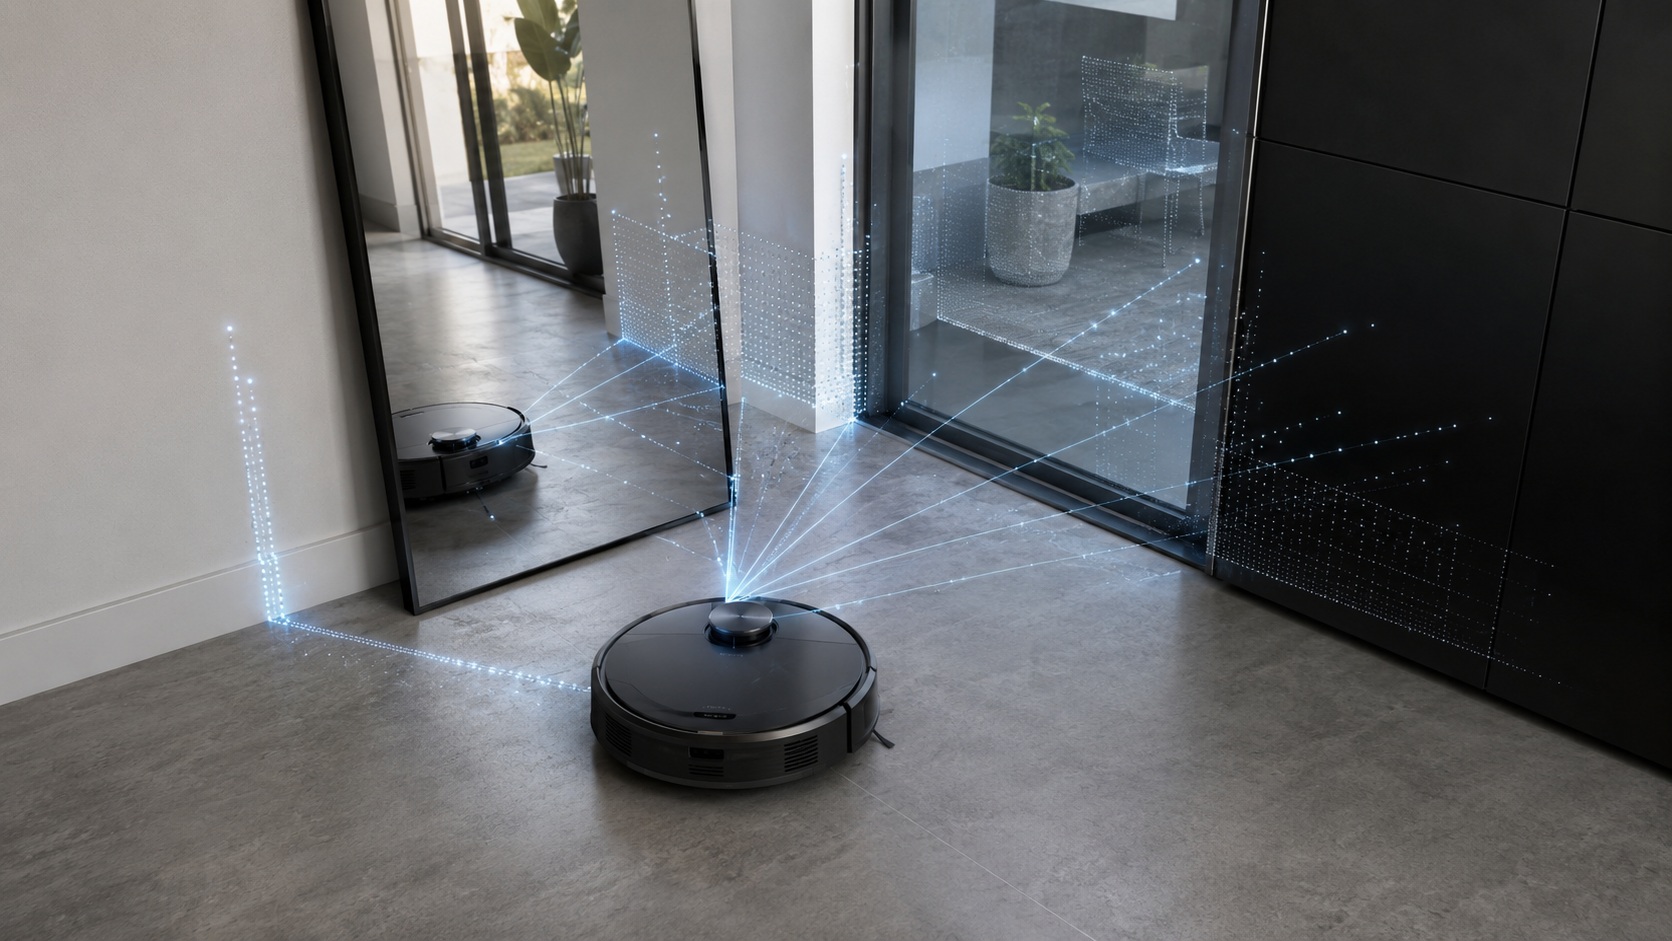
Robot dorysował na mapie pomieszczenie, którego nie ma? Nie widzi szklanych drzwi albo zachowuje się inaczej przy czarnym meblu? Nie zawsze oznacza to uszkodzony LiDAR czy błędne oprogramowanie. Lustra, szkło i ciemne powierzchnie w zupełnie inny sposób odbijają, pochłaniają i przepuszczają światło. Badania robotyczne pokazują, że potrafi to prowadzić do bardzo konkretnych błędów pomiaru i mapowania.
Po dwóch pierwszych artykułach z tej serii wiemy już dwie rzeczy. LiDAR przede wszystkim mierzy odległości, natomiast SLAM próbuje z tych pomiarów zbudować mapę i określić pozycję robota.
Teraz możemy przejść do znacznie ciekawszego problemu.
Co się stanie, jeżeli pomiar dostarczony przez LiDAR od początku jest błędny?
Na zwykłej matowej ścianie sprawa jest stosunkowo prosta. Laser pada na powierzchnię, część promieniowania zostaje rozproszona i część wraca do odbiornika.
Ale mieszkanie nie składa się wyłącznie z matowych ścian.
Mamy:
- lustra,
- szklane drzwi,
- witryny,
- czarne fronty mebli,
- lakierowane powierzchnie,
- metal,
- telewizory,
- błyszczące płytki.
I każda z tych powierzchni może zachować się wobec światła trochę inaczej.
Dlatego dziwny fragment mapy nie zawsze oznacza błąd aplikacji. Czasami robot po prostu dostał pomiar zgodny z fizyką światła, ale niezgodny z naszym intuicyjnym rozumieniem pomieszczenia.
Najpierw jedno ważne wyjaśnienie: LiDAR nie wie, na co patrzy
Jeżeli człowiek patrzy na lustro, natychmiast rozumie:
„to jest powierzchnia odbijająca, a ten drugi pokój w środku nie istnieje”.
Klasyczny 2D LiDAR nie posiada takiego kontekstu.
W najprostszym ujęciu jego zadanie jest znacznie bardziej prymitywne:
wyślij światło → odbierz sygnał → oszacuj odległość.
Sensor nie musi wiedzieć, czy sygnał wrócił od:
- betonowej ściany,
- kanapy,
- lustra,
- szklanej szyby,
- odbicia innego przedmiotu.
Dopiero dalsza analiza danych może próbować rozpoznać sytuację nietypową.
Cztery rzeczy, które mogą stać się ze światłem
Kiedy wiązka laserowa trafia w powierzchnię, nie zawsze po prostu „odbija się z powrotem”.
W zależności od materiału może wystąpić kilka zjawisk.
| Zjawisko | Co dzieje się ze światłem? | Przykład powierzchni |
|---|---|---|
| Odbicie rozproszone | Światło rozchodzi się w wielu kierunkach | Matowa ściana |
| Odbicie zwierciadlane | Światło odbija się głównie w określonym kierunku | Lustro, wypolerowany metal |
| Absorpcja | Część energii zostaje pochłonięta | Niektóre ciemne materiały |
| Transmisja | Część światła przechodzi przez materiał | Szkło |
W rzeczywistych materiałach często zachodzi kilka tych procesów równocześnie.
Szyba może trochę światła odbić i dużo przepuścić. Czarny lakier może część pochłonąć, ale jednocześnie mieć błyszczącą powierzchnię powodującą silne odbicie pod określonym kątem.
Dlatego samo określenie „czarne” albo „błyszczące” nie wystarcza do przewidzenia zachowania konkretnego LiDAR-u.
Dlaczego zwykła ściana jest dla LiDAR-u stosunkowo łatwa?
Matowe i dyfuzyjnie odbijające powierzchnie są bardzo wygodne dla klasycznego dalmierza laserowego.
Wiązka pada na ścianę, a mikroskopijna struktura powierzchni rozprasza światło w wielu kierunkach.
Część energii ma więc szansę wrócić do odbiornika niezależnie od tego, czy robot stoi idealnie prostopadle do ściany.
Odbiornik dostaje stabilny sygnał, z którego można obliczyć odległość.
Dlatego ściany, drewniane meble czy matowe elementy wyposażenia zazwyczaj tworzą na mapie bardzo wyraźne kontury.
Lustro zachowuje się zupełnie inaczej
Lustro jest powierzchnią zaprojektowaną właśnie po to, aby światła nie rozpraszać przypadkowo.
Dominuje odbicie zwierciadlane.
Znamy je ze szkoły:
kąt padania = kąt odbicia.
Jeżeli więc wiązka nie pada na lustro pod odpowiednim kątem, może zostać skierowana zupełnie gdzie indziej zamiast wrócić bezpośrednio do odbiornika LiDAR-u.
Dla sensora może oznaczać to bardzo słaby pomiar albo całkowity brak wiarygodnego punktu.
Ale czasami laser odbity od lustra wróci
I właśnie tutaj zaczynają się naprawdę ciekawe rzeczy.
Wyobraźmy sobie:
robot → lustro → ściana → lustro → robot.
Światło może pokonać znacznie bardziej skomplikowaną drogę niż zwykłe:
robot → ściana → robot.
Sensor może jednak otrzymać informację o długości przebytej drogi bez świadomości, że po drodze wiązka została odbita przez lustro.
W konsekwencji obiekt może zostać umieszczony na mapie w miejscu, w którym fizycznie się nie znajduje.
Tak – LiDAR naprawdę może narysować coś „za lustrem”
To jedna z rzeczy, które brzmią jak miejska legenda użytkowników robotów, dopóki nie zajrzymy do badań.
W 2023 roku naukowcy z University of Windsor przeprowadzili serię eksperymentów z mobilnym robotem wyposażonym w 2D LiDAR i różnymi konfiguracjami luster.
Zaobserwowali między innymi:
- fragmenty lustra, dla których nie pojawiał się prawidłowy pomiar,
- odbicia rzeczywistych granic pomieszczenia rejestrowane po drugiej stronie lustra,
- fałszywe punkty za powierzchnią odbijającą,
- nieprawidłowe fragmenty mapy,
- wykrywanie przez robota własnego odbicia.
Innymi słowy: na mapie może pojawić się geometria odpowiadająca „światu za lustrem”, którego w rzeczywistości nie ma.
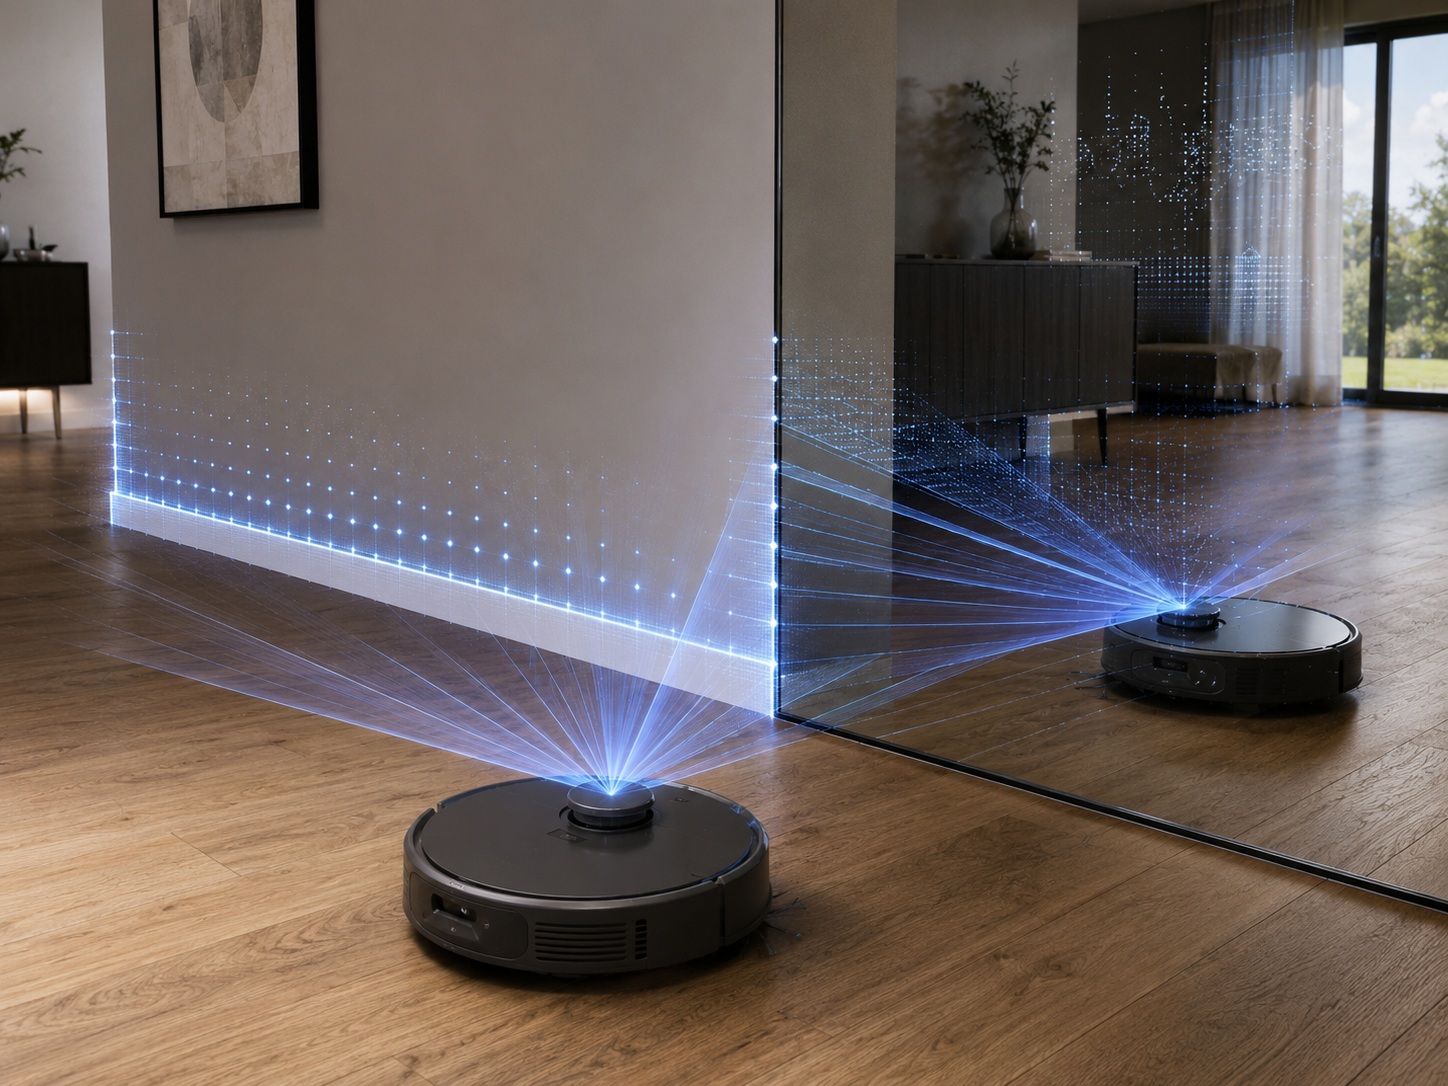
Matowa ściana zwykle daje stabilny, przewidywalny sygnał LiDAR-u. Lustro może odbić wiązkę pod innym kątem i doprowadzić do powstania fałszywych punktów lub pozornej geometrii za jego powierzchnią.
Jak robot może zobaczyć samego siebie?
To chyba najbardziej efektowny wynik wspomnianego eksperymentu.
Kiedy geometria pomiędzy robotem i lustrem była odpowiednia, LiDAR rejestrował punkty związane z odbiciem własnego urządzenia.
Dla człowieka sytuacja jest oczywista – widzimy w lustrze odbicie robota.
Dla algorytmu przetwarzającego surowe odległości nie musi być oczywiste, że obserwowany obiekt jest tylko obrazem optycznym.
Badacze sugerują nawet, że takie zjawisko można wykorzystać do identyfikacji powierzchni lustrzanej, ponieważ położenie robota i jego odbicia tworzy charakterystyczną relację geometryczną.
Dwa lustra mogą zrobić jeszcze większy bałagan
Jeżeli w mieszkaniu znajduje się jedno lustro, geometria odbicia jest już nietypowa.
Jeżeli pojawiają się dwa lustra ustawione względem siebie, możliwości odbijania wiązek robi się więcej.
W badaniach z wieloma lustrami liczba niespójności w danych rosła. Obserwowano zarówno fałszywe granice, jak i brak danych w części obszarów.
To ważne z punktu widzenia współczesnych mieszkań, w których mamy duże lustrzane szafy, lustra ścienne albo połyskujące fronty ustawione naprzeciwko siebie.
Dlaczego lustro raz powoduje błąd, a innym razem nie?
Ponieważ bardzo dużo zależy od kąta.
Robot podczas sprzątania cały czas się przemieszcza.
Ta sama powierzchnia może więc zostać zeskanowana:
- niemal prostopadle,
- pod kątem 20 stopni,
- pod kątem 45 stopni,
- niemal równolegle.
Droga światła będzie w każdym przypadku inna.
Dlatego mapa przy lustrze nie musi być błędna zawsze i dokładnie w ten sam sposób.
Może się również zdarzyć, że z jednej pozycji sensor otrzyma dobry sygnał, a kilkadziesiąt centymetrów dalej zachowanie powierzchni będzie zupełnie inne.
Szkło oszukuje LiDAR inaczej niż lustro
Szyba nie jest po prostu „słabszym lustrem”.
Największym problemem szkła jest transmisja światła.
Duża część promieniowania może przejść przez powierzchnię.
Jeżeli za szklanymi drzwiami znajduje się ściana lub mebel, sensor może odebrać sygnał właśnie od tego obiektu.
Z punktu widzenia LiDAR-u może więc wyglądać tak, jakby pomiędzy robotem a tym obiektem w ogóle nie było szyby.
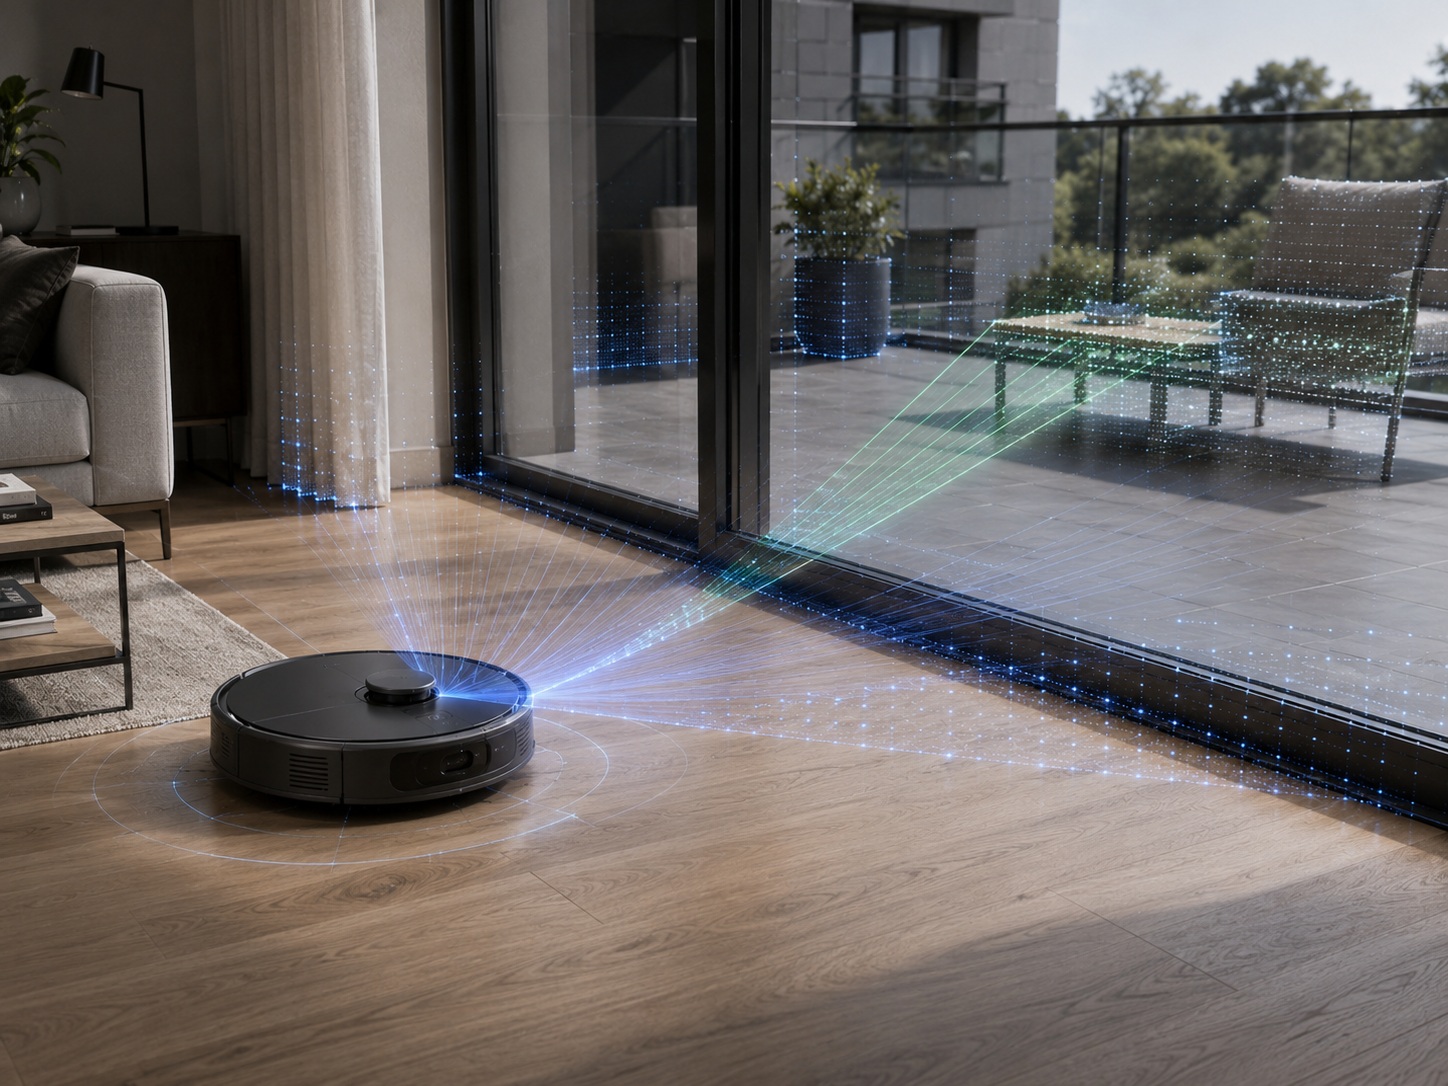
Szkło nie zachowuje się jak zwykła ściana. Część promieniowania może zostać odbita, a część przejść przez szybę, przez co LiDAR może zarejestrować obiekty znajdujące się po drugiej stronie.
Robot może „widzieć” ogród przez zamknięte drzwi
Wyobraźmy sobie salon z dużymi drzwiami tarasowymi.
Za szybą znajduje się taras, balustrada albo ściana sąsiedniego budynku.
Jeżeli część promieniowania LiDAR-u przejdzie przez szybę i odbije się od obiektu na zewnątrz, robot może otrzymać punkty znajdujące się poza fizycznie dostępnym obszarem.
W aplikacji może wtedy pojawić się dodatkowy fragment przestrzeni.
iRobot w dokumentacji systemu ClearView LiDAR wprost opisuje sytuacje, w których robot może pokazywać na mapie dodatkowe, niedostępne przestrzenie widoczne przez szkło – nawet fragment podwórka lub ogrodu.
Producent określa takie obszary jako dodatkowe lub „phantom rooms”.
To nie oznacza, że robot przejedzie przez szybę
Tu trzeba rozdzielić dwie rzeczy:
mapowanie przestrzeni
oraz
fizyczne wykrywanie przeszkody podczas jazdy.
Robot ma oprócz głównego LiDAR-u również zderzak i może posiadać dodatkowe sensory przeszkód.
Może więc umieścić punkty za szybą na mapie, ale fizycznie zatrzymać się po dotknięciu szklanych drzwi lub wykryciu ich innym sensorem.
Problem jest jednak poważniejszy w systemach autonomicznych, które powinny wykryć szklaną przeszkodę jeszcze przed kontaktem.
Problem szkła jest badany od lat
W pracy „Detecting glass in Simultaneous Localisation and Mapping” badacze zwracali uwagę, że klasyczne laserowe dalmierze są z natury problematyczne przy powierzchniach transparentnych.
Powód jest prosty:
duża część sygnału przechodzi przez szkło zamiast wrócić bezpośrednio do sensora.
Autorzy wykorzystali jednak coś, co początkowo jest problemem – charakterystyczne odbicie zwierciadlane występujące przy określonych kątach – jako sposób na wykrycie samej tafli szkła.
To bardzo ciekawy przykład pokazujący, że anomalie w danych mogą nie tylko przeszkadzać, ale również dostarczać informacji o rodzaju powierzchni.
LiDAR może nauczyć się rozpoznawać szkło
Niektóre skanery oprócz odległości zwracają również informację o intensywności odebranego sygnału.
Wtedy algorytm może analizować nie tylko:
„jak daleko znajduje się punkt?”
ale również:
„jak silny sygnał wrócił?”
W badaniach nad szkłem i powierzchniami refleksyjnymi wykorzystywano właśnie charakterystyczne zmiany intensywności oraz sposób pojawiania się kolejnych odbić.
Powstały metody pozwalające rozróżniać:
- odbicie rozproszone,
- odbicie zwierciadlane,
- przenikanie wiązki przez szkło.
A co z czarnymi meblami?
Tu trzeba rozprawić się z popularnym uproszczeniem:
„LiDAR nie widzi czarnego”.
To nie jest prawda jako uniwersalna zasada.
Wiele czarnych obiektów jest dla LiDAR-u doskonale wykrywalnych.
Ale kolor i przede wszystkim refleksyjność materiału rzeczywiście mogą wpływać na jakość sygnału.
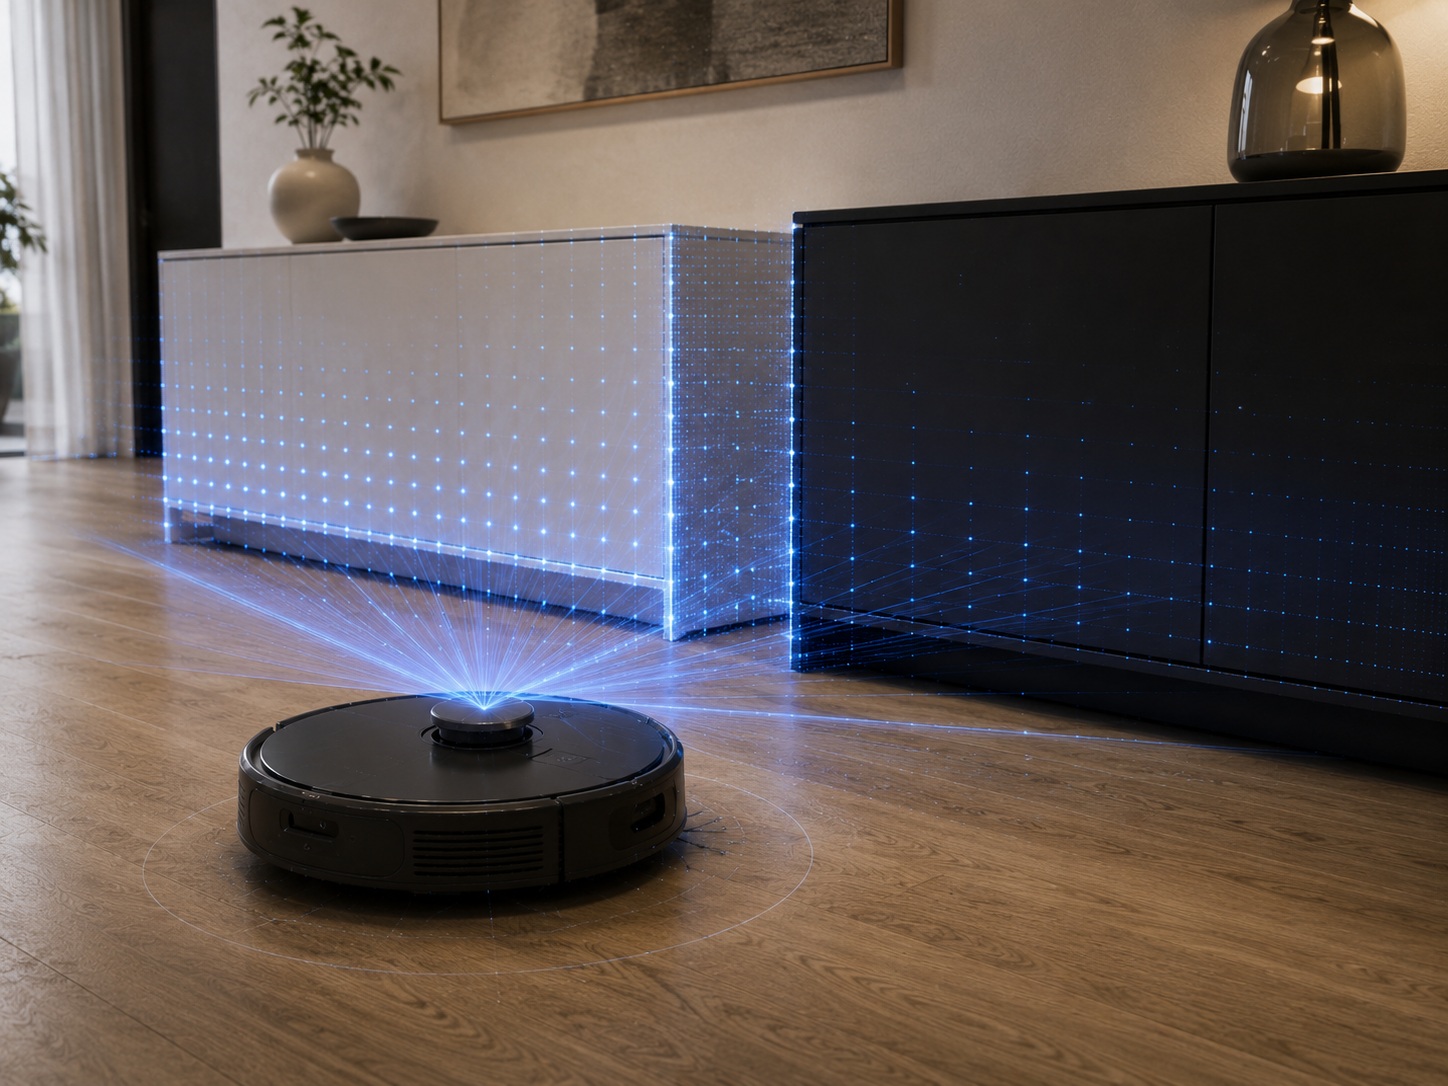
Ciemna powierzchnia nie musi być dla LiDAR-u niewidoczna, ale może odbijać mniej energii niż jasny materiał. Jakość pomiaru zależy jednak nie tylko od koloru, lecz także od rodzaju powierzchni, kąta padania i konstrukcji sensora
Dlaczego czarna powierzchnia może być trudniejsza?
Ciemna powierzchnia zazwyczaj absorbuje większą część promieniowania niż powierzchnia o wysokiej refleksyjności.
Jeżeli do odbiornika wraca mniej energii, sygnał może mieć gorszy stosunek sygnału do szumu.
Może to oznaczać:
- mniejszy zasięg skutecznego wykrywania,
- większą niepewność pomiaru,
- brak części punktów w trudnych warunkach.
Eksperymenty z różnymi sensorami LiDAR potwierdzają, że kolor i materiał celu wpływają na otrzymywane wyniki.
Ale „czarne” to nadal za mało informacji
Dwa czarne przedmioty mogą zachowywać się zupełnie inaczej.
Porównajmy:
- matową czarną tkaninę,
- czarny lakier fortepianowy,
- czarne tworzywo sztuczne,
- czarne szkło ekranu telewizora.
Wszystkie wyglądają dla nas na czarne.
Ich właściwości optyczne w zakresie długości fali wykorzystywanej przez konkretny sensor mogą być jednak zupełnie inne.
Kolor widziany przez człowieka nie jest więc idealnym wskaźnikiem tego, jak materiał zachowa się wobec promieniowania LiDAR-u.
Liczy się również długość fali
Człowiek ocenia kolor na podstawie światła widzialnego.
Wiele LiDAR-ów pracuje natomiast w bliskiej podczerwieni.
Materiał, który dla naszego oka jest bardzo ciemny, może zachowywać się inaczej przy długości fali wykorzystywanej przez konkretny czujnik.
Dlatego nie należy tworzyć prostej reguły:
biały = widoczny,
czarny = niewidoczny.
Rzeczywista odpowiedź zależy od właściwości materiału i konstrukcji sensora.
Materiał to nie wszystko – znaczenie ma również kąt
Badania laserowych czujników odległości pokazują jeszcze jeden istotny czynnik:
kąt padania wiązki.
Nawet powierzchnia, która daje bardzo dobry odczyt przy pomiarze niemal prostopadłym, może zwracać znacznie słabszy lub bardziej niestabilny sygnał przy dużym kącie.
W przypadku powierzchni silnie błyszczących efekt może być jeszcze bardziej widoczny, ponieważ większa część światła zostaje skierowana zgodnie z zasadami odbicia zwierciadlanego, a nie z powrotem do odbiornika.
Dlatego ten sam mebel może być dobrze widoczny z jednej strony i gorzej z drugiej
Robot nie stoi w jednym miejscu.
Podczas przejazdu ogląda front szafki pod wieloma różnymi kątami.
Nowe skany mogą więc częściowo uzupełniać dane brakujące w poprzednich.
To kolejny powód, dla którego ocena zachowania LiDAR-u na podstawie jednego pomiaru jest trudna.
SLAM nie korzysta przecież wyłącznie z jednej wiązki. Łączy pomiary wykonywane w czasie ruchu urządzenia.
Czy błędny punkt LiDAR-u może zepsuć całą mapę?
Pojedynczy punkt zazwyczaj nie powinien.
Dobre algorytmy są projektowane z założeniem, że część danych będzie zawierała szum i błędy.
Problem pojawia się wtedy, gdy:
- błędnych punktów jest dużo,
- układają się w przekonującą geometrię,
- występują przez wiele kolejnych skanów,
- zostaną wykorzystane podczas dopasowania skanów.
Wtedy problem sensora może przenieść się na problem lokalizacji.
Jak wyjaśniałem w artykule o SLAM-ie, scan matching próbuje dopasowywać do siebie całe fragmenty geometrii. Jeżeli część tej geometrii jest fałszywa, może utrudnić znalezienie poprawnego dopasowania.
Fałszywa ściana jest gorsza niż pojedynczy błędny punkt
Wyobraźmy sobie, że jeden pomiar wskazuje przeszkodę 20 cm dalej niż powinna się znajdować.
Algorytm może potraktować taki odczyt jako szum.
Ale jeśli kilkadziesiąt kolejnych wiązek utworzy za lustrem regularną linię przypominającą ścianę, sytuacja staje się bardziej skomplikowana.
Geometrycznie taka struktura może wyglądać całkiem wiarygodnie.
Właśnie dlatego powierzchnie lustrzane są szczególnie interesującym problemem SLAM-u.
Co z błyszczącymi frontami i metalem?
Nie tylko idealne lustro może powodować odbicie zwierciadlane.
Zbliżone zachowanie mogą wykazywać w pewnym stopniu:
- polerowany metal,
- lakierowane meble,
- błyszczące płytki,
- ekrany,
- powierzchnie typu piano black.
Nie oznacza to jednak, że każdy taki element automatycznie zaburzy mapę.
Rzeczywista powierzchnia zwykle łączy odbicie rozproszone i zwierciadlane, a wynik zależy również od kąta i konkretnego sensora.
Producent może próbować naprawić fizykę oprogramowaniem
LiDAR nie musi bezkrytycznie traktować każdego odczytu jako prawdy.
Algorytm może szukać charakterystycznych anomalii:
- nagłych zmian intensywności,
- symetrycznych odbić,
- punktów znajdujących się w podejrzanych miejscach,
- geometrii zmieniającej się wraz z pozycją robota,
- niespójności pomiędzy LiDAR-em a innymi sensorami.
Badania z 2024 roku pokazują systemy, które nie tylko wykrywają refleksyjne płaszczyzny, ale wykorzystują ich model w samym procesie SLAM.
To ciekawa zmiana podejścia: zamiast jedynie usuwać „dziwne punkty”, można próbować zrozumieć, że ich źródłem jest lustro.
Tu właśnie przydaje się kamera
LiDAR może uznać, że punkty za szybą są prawdziwą przestrzenią.
Kamera może natomiast dostarczyć zupełnie inny rodzaj informacji.
System wizyjny może próbować rozpoznać:
- ramę drzwi,
- strukturę szkła,
- odbicie,
- konkretny rodzaj przeszkody.
Dlatego współczesne roboty coraz częściej łączą kilka sensorów. Sama obecność LiDAR-u, kamery i sensora 3D nie mówi jednak jeszcze, jak ich informacje są wykorzystywane razem. W artykule o sensor fusion pokazujemy, jak różne sensory mogą się uzupełniać i dlaczego błędny odczyt jednego źródła może zostać wykryty dzięki innemu.
Przykładowo ECOVACS w DEEBOT T50 łączy zintegrowany dToF LiDAR ze światłem strukturalnym 3D i kamerą RGB.
Nie oznacza to automatycznie, że problem szkła przestaje istnieć, ale drugi typ sensora może dostarczyć informacji, których sam laser nie ma.
Nie oznacza to jednak, że kamera jest po prostu „lepsza” od LiDAR-u. Systemy wizyjne mają własne problemy – między innymi z oświetleniem, mało charakterystycznymi powierzchniami czy odbiciami. W osobnym artykule szczegółowo porównujemy LiDAR i vSLAM oraz pokazujemy, w jakich warunkach przewagę ma laser, a w jakich kamera.
Producent też przyznaje, że lustro może przeszkadzać
To szczególnie ciekawe, ponieważ problem nie występuje wyłącznie w laboratoriach.
iRobot w dokumentacji ClearView LiDAR wprost wymienia:
- lustra,
- okna,
- błyszczące meble
jako powierzchnie, które mogą odbijać lub rozpraszać wiązkę w nietypowy sposób.
Producent wskazuje jako możliwe konsekwencje mniej dokładną nawigację, brakujące obszary, fałszywe bariery oraz mylący układ mapy.
Dreame z kolei przy problemach z odnajdywaniem stacji radzi, aby nie ustawiać bazy naprzeciwko luster lub okien, które mogą wprowadzać sensory w błąd.
Czyli zjawisko obserwowane w laboratorium ma również bardzo praktyczne konsekwencje w domowych robotach.
Co zrobić, jeśli na mapie pojawia się „pokój za lustrem”?
Jeżeli robot sprząta prawidłowo, a jedynym problemem jest dodatkowy obszar widoczny na mapie, nie oznacza to automatycznie awarii.
Najpierw warto sprawdzić, czy dokładnie w tym miejscu znajduje się:
- duże lustro,
- szklana ściana,
- drzwi tarasowe,
- duża witryna.
Jeżeli tak, prawdopodobnym wyjaśnieniem jest właśnie sposób propagacji światła.
W zależności od aplikacji można spróbować:
- ustawić w tym miejscu strefę no-go lub wirtualną ścianę,
- oddzielić niedostępny fragment mapy od właściwego pomieszczenia,
- zmienić położenie stacji, jeżeli znajduje się bezpośrednio naprzeciwko dużego lustra lub okna,
- wykonać mapowanie ponownie po zmianie układu problematycznej przestrzeni.
Dokładne możliwości zależą od producenta i aplikacji konkretnego modelu.
Czy warto zasłonić lustro podczas pierwszego mapowania?
Jeżeli duże lustro sięga niemal do podłogi i rzeczywiście powoduje poważne problemy z mapą, tymczasowe zasłonięcie jego dolnej części może być użytecznym testem diagnostycznym.
Jeżeli po ponownym mapowaniu problem znika, mamy mocną wskazówkę, że źródłem anomalii była właśnie powierzchnia refleksyjna.
Nie oznacza to oczywiście, że przez następne lata trzeba sprzątać z zakrytym lustrem.
W wielu przypadkach wystarczy poprawna mapa, strefa ograniczona albo właściwe ustawienie stacji.
Dlaczego wystarczy zasłonić tylko dolną część?
W klasycznym robocie z 2D LDS interesuje nas przede wszystkim wysokość poziomej płaszczyzny skanowania.
Jeżeli lustro zaczyna się dopiero wysoko nad podłogą i promień głównego LiDAR-u w ogóle w nie nie trafia, może nie mieć większego znaczenia dla mapowania.
Problem jest znacznie bardziej prawdopodobny przy:
- lustrach od podłogi,
- lustrzanych drzwiach szafy,
- przeszklonych drzwiach znajdujących się na wysokości LiDAR-u.
To kolejny przykład pokazujący, dlaczego trzeba wiedzieć, co klasyczny 2D LiDAR naprawdę widzi.
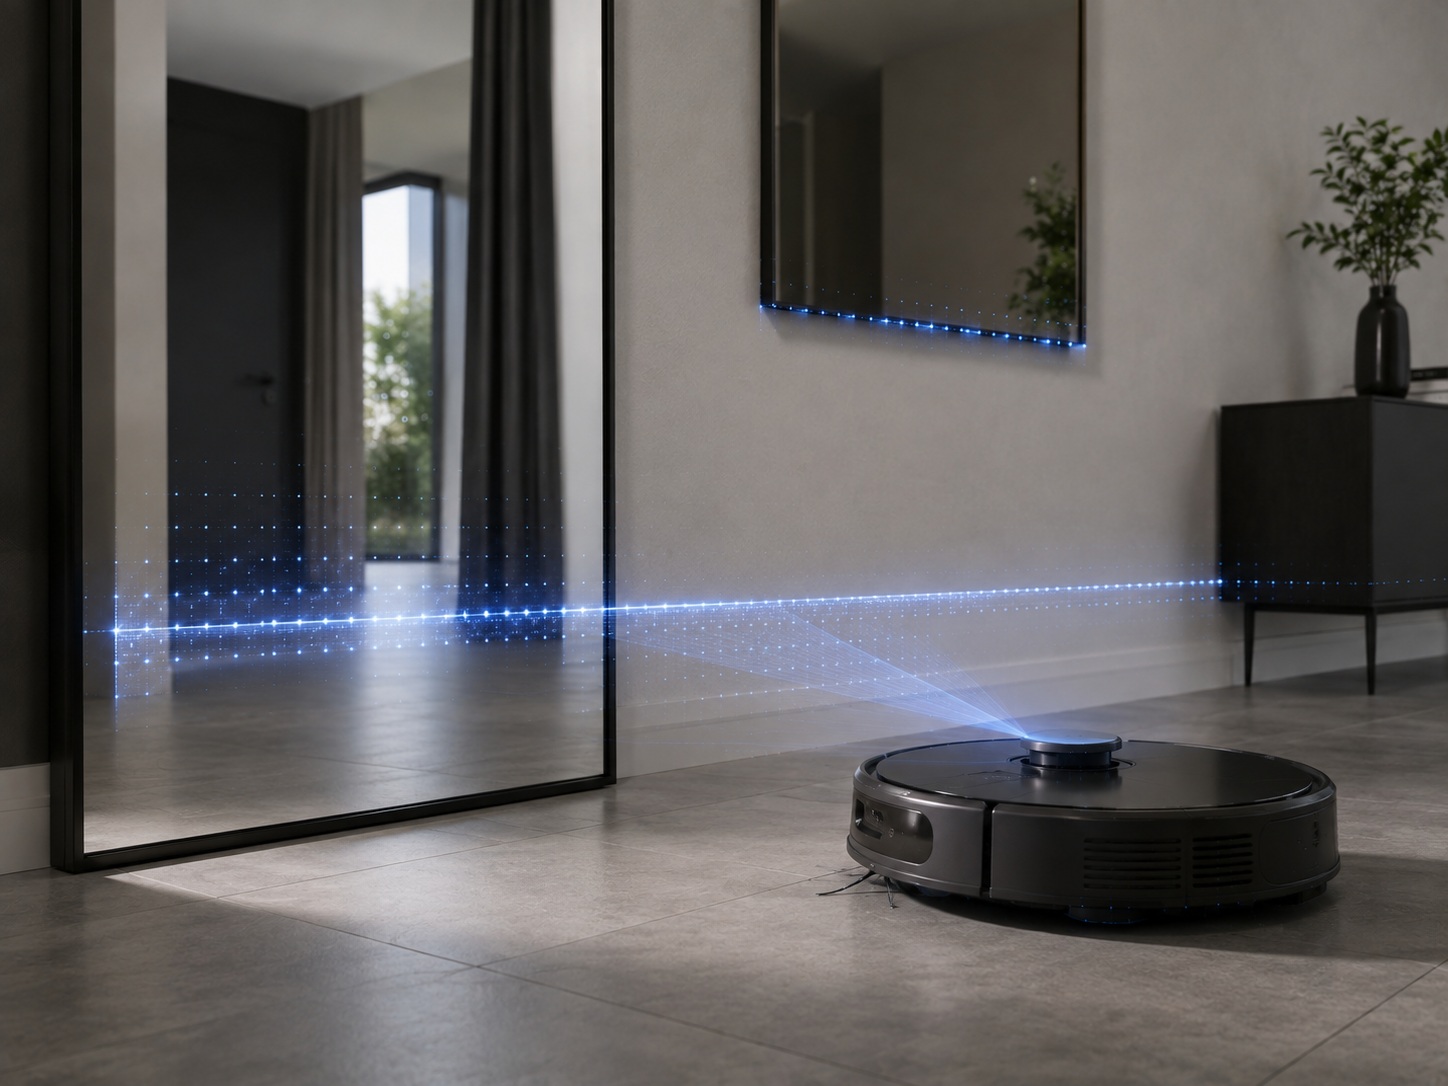
W klasycznym 2D LiDAR-ze znaczenie ma wysokość płaszczyzny skanowania. Lustro sięgające do podłogi może przeciąć tę płaszczyznę, podczas gdy lustro zawieszone wyżej może w ogóle nie wejść w główny obszar pomiaru.
Czy naklejenie czegoś na szybę może pomóc?
Tak, przynajmniej jako test lub praktyczne obejście.
Jeżeli na wysokości czujników pojawi się powierzchnia dobrze rozpraszająca światło, system może otrzymać znacznie jednoznaczniejszą informację o granicy.
iRobot w swoich poradach dotyczących ClearView LiDAR sugeruje w przypadku problematycznych szklanych powierzchni wykorzystanie fizycznego elementu pomagającego robotowi rozpoznać granicę albo zastosowanie stref Keep Out.
Nie jest to może najbardziej eleganckie rozwiązanie, ale dobrze pokazuje istotę problemu: trzeba stworzyć dla sensora sygnał, którego zabrakło na transparentnej powierzchni.
Czy „niewidzialna” czarna szafka oznacza uszkodzony LiDAR?
Niekoniecznie.
Najpierw trzeba sprawdzić, czy robot:
- nie wykrywa powierzchni wyłącznie pod konkretnym kątem,
- zachowuje się podobnie przy innych powierzchniach,
- ma czysty sensor,
- nie wykorzystuje dodatkowego sensora do wykrycia przeszkody,
- ma problem tylko w bardzo konkretnym miejscu.
Jeżeli problem dotyczy tylko jednego specyficznego materiału, właściwości optyczne powierzchni są jednym z możliwych wyjaśnień.
Jeżeli LiDAR zaczyna tracić poprawne pomiary na zwykłych ścianach w całym mieszkaniu, trzeba już brać pod uwagę zabrudzenie albo usterkę sensora.
Nie wszystkie roboty z LiDAR-em będą zachowywać się tak samo
To bardzo ważne.
Wyniki badań laboratoryjnych pokazują zjawiska fizyczne, ale nie oznaczają, że każdy model robota przy tym samym lustrze stworzy identyczny błąd.
Różnić mogą się:
- długość fali,
- moc i geometria nadajnika,
- czułość odbiornika,
- metoda pomiaru,
- kątowa rozdzielczość skanera,
- filtrowanie danych,
- algorytm SLAM,
- dodatkowe sensory.
Dlatego jeden robot może przy tej samej szafie lustrzanej wygenerować dużą fałszywą przestrzeń, a drugi tylko kilka nietypowych punktów.
3D ToF też nie łamie praw fizyki
Nowe roboty coraz częściej wykorzystują 3D ToF albo bardziej zaawansowane konstrukcje LiDAR. Same nazwy potrafią być jednak mylące, ponieważ dToF, 3D ToF i solid-state opisują różne właściwości systemu. Dokładnie rozdzielamy te pojęcia w naszym porównaniu współczesnych systemów LiDAR.
Dają one znacznie bogatszą informację przestrzenną niż klasyczny poziomy skan 2D.
Nie oznacza to jednak, że lustro czy szkło nagle przestają odbijać i przepuszczać światło.
Większa liczba pomiarów daje algorytmom więcej informacji do rozpoznania problemu, ale nie usuwa samego zjawiska optycznego.
Dlatego badania nad obsługą powierzchni transparentnych i refleksyjnych nadal są rozwijane również dla bardziej zaawansowanych systemów przestrzennych.
Ciekawostka: lustro może też zostać celowo użyte z LiDAR-em
Lustro nie zawsze jest wrogiem skanera.
W innych badaniach naukowcy celowo montowali lustra przy 2D LiDAR-ze, aby przekierować część pola widzenia sensora.
W jednym z eksperymentów pomiar obiektu bezpośrednio dał średnią około 403,2 mm, a po odbiciu przez lustro około 400,4 mm. Odchylenie standardowe wzrosło tylko nieznacznie.
To doskonała ilustracja istoty problemu.
Lustro nie „psuje lasera”. Zmienia drogę światła.
Jeżeli system zna geometrię lustra, można tę zmianę wykorzystać celowo.
Jeżeli o istnieniu lustra nie wie – może błędnie zinterpretować wynik.
Co powinien zapamiętać użytkownik robota?
| Powierzchnia | Co może zrobić z sygnałem? | Możliwy efekt |
|---|---|---|
| Matowa ściana | Rozproszyć światło | Zwykle stabilny pomiar |
| Lustro | Odbić wiązkę kierunkowo | Brak punktów lub fałszywa geometria za lustrem |
| Szkło | Przepuścić część światła | Robot może zarejestrować obiekt znajdujący się za szybą |
| Ciemny materiał | Pochłonąć większą część energii | Słabszy sygnał lub mniejsza liczba pomiarów |
| Błyszczący materiał | Wywołać silne odbicie zależne od kąta | Niestabilność lub nietypowy pomiar |
Najciekawszy wniosek: dla LiDAR-u mieszkanie wygląda inaczej niż dla nas
Patrząc na mieszkanie, automatycznie interpretujemy jego znaczenie.
Wiemy, że lustro nie jest przejściem.
Wiemy, że przez szklane drzwi nie można przejść tylko dlatego, że widzimy pomieszczenie po drugiej stronie.
Wiemy, że odbicie szafy w lustrze nie jest drugą szafą.
LiDAR nie posiada tej intuicji.
Dostarcza pomiary wynikające z drogi światła.
To algorytmy muszą później spróbować ustalić, które punkty odpowiadają rzeczywistym przeszkodom, które są błędami, a które powstały w wyniku odbicia albo przejścia wiązki przez materiał.
I właśnie tutaj po raz kolejny widać, dlaczego sama informacja „robot ma LiDAR” mówi tylko niewielką część prawdy o jakości jego nawigacji.
Co dalej w naszej serii?
Do tej pory wyjaśniliśmy:
- czym jest LiDAR i jak mierzy otoczenie,
- jak SLAM zamienia kolejne pomiary w mapę i lokalizuje robota,
- dlaczego właściwości powierzchni mogą prowadzić do fałszywych pomiarów.
Następny krok to uporządkowanie skrótów, którymi producenci zasypują specyfikacje.
LDS, dToF, ToF, 3D ToF, solid-state LiDAR – brzmią podobnie, ale nie opisują dokładnie tego samego.
W kolejnym artykule zobaczymy, czym naprawdę różnią się te systemy i dlaczego najnowsze roboty zaczynają rezygnować z klasycznej obracającej się wieżyczki.
FAQ – LiDAR, lustra, szkło i ciemne powierzchnie
Czy lustro może powodować błędy mapy robota?
Tak. Odbicie zwierciadlane może spowodować brak prawidłowego pomiaru albo utworzenie fałszywych punktów za powierzchnią lustra. Zjawisko zostało potwierdzone w eksperymentach z mobilnymi robotami wyposażonymi w 2D LiDAR.
Dlaczego robot pokazuje dodatkowy pokój za lustrem?
Wiązka laserowa może odbić się od lustra i wrócić po dłuższej drodze. Jeżeli system nie rozpozna powierzchni refleksyjnej, odbity obiekt może zostać odwzorowany w pozornym miejscu po drugiej stronie lustra.
Czy robot z LiDAR-em widzi szklane drzwi?
Nie zawsze poprawnie przy użyciu samego LiDAR-u. Część promieniowania może przejść przez szkło i odbić się od obiektu znajdującego się za nim. Dlatego roboty wykorzystują także zderzaki oraz coraz częściej dodatkowe sensory 3D i kamery.
Czy LiDAR nie widzi czarnych przedmiotów?
To mit w tak ogólnej formie. Ciemne materiały mogą odbijać mniej energii, co pogarsza warunki pomiaru, ale zachowanie zależy od konkretnego materiału, długości fali, kąta oraz konstrukcji sensora. Wiele czarnych obiektów jest wykrywanych bez problemu.
Czy błyszczące meble mogą przeszkadzać LiDAR-owi?
Tak, niektóre błyszczące powierzchnie mogą powodować silne odbicie zwierciadlane. Efekt zależy jednak od materiału i kąta padania wiązki, dlatego nie każdy lakierowany mebel będzie powodował problem.
Czy warto zasłonić lustro podczas tworzenia mapy?
Jeżeli duże lustro sięgające do podłogi powoduje wyraźną anomalię mapy, tymczasowe zasłonięcie jego dolnej części może być dobrym testem diagnostycznym. Po poprawnym mapowaniu można wykorzystać dostępne w aplikacji strefy lub inne rozwiązania, jeśli problem nadal występuje.
Czy nowoczesny 3D LiDAR rozwiązuje problem luster?
Nie całkowicie. Większa liczba danych przestrzennych może pomóc algorytmom rozpoznać nieprawidłowość, ale szkło i lustra nadal podlegają tym samym prawom optyki.
Źródła
- Experimental Analysis of the Behavior of Mirror-like Objects in LiDAR-Based Robot Navigation
- Detecting glass in Simultaneous Localisation and Mapping
- Identification of transparent and specular reflective material in laser scans to discriminate affected measurements for faultless robotic SLAM
- Detection and Utilization of Reflections in LiDAR Scans through Plane Optimization and Plane SLAM
- Range Information Characterization of the Hokuyo UST-20LX LIDAR Sensor
- Non-Repetitive Scanning LiDAR Sensor for Robust 3D Point Cloud Registration in Localization and Mapping Applications
- The Influence of Target Properties on the Accuracy of Reflectorless Distance Measurements
- Design and Calibration of Plane Mirror Setups for Mobile Robots with a 2D-Lidar
- Guide to ClearView LiDAR Maps
- Robot Vacuum Stray? How to Guide It Back to the Dock
- DEEBOT T50 PRO OMNI