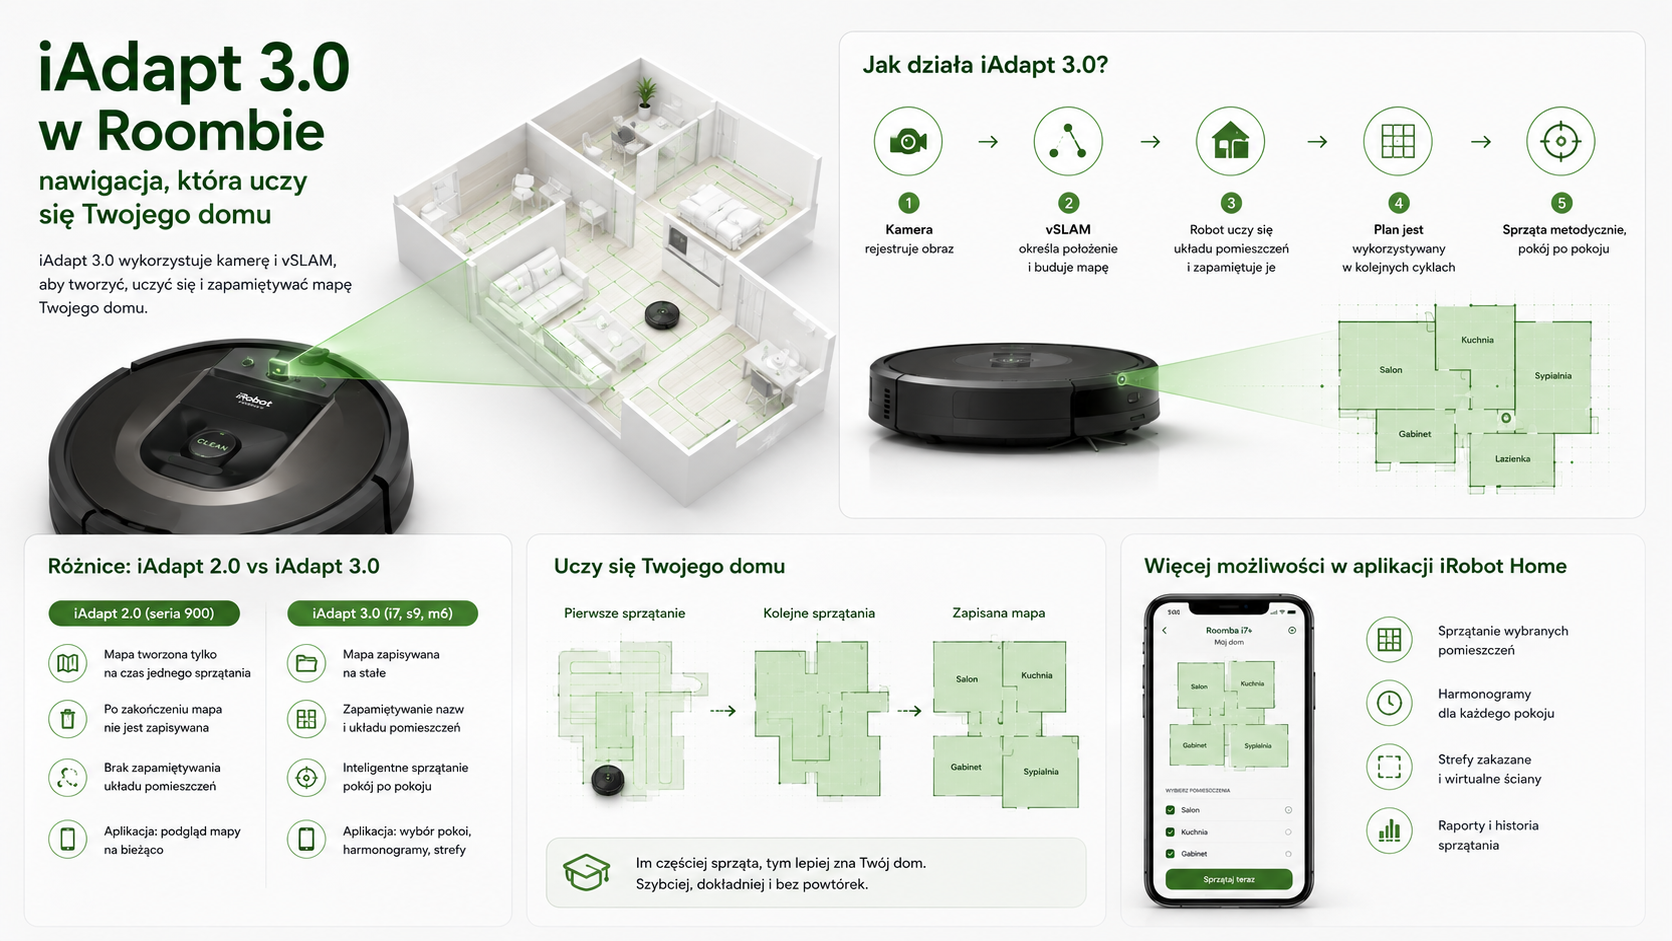
iAdapt 3.0 rozszerzył wizualną nawigację Roomby o trwałe zapamiętywanie planu domu i wykorzystywanie go w kolejnych cyklach. Dzięki temu robot mógł sprzątać wskazane pomieszczenia zamiast traktować każdą sesję jako nowe zadanie.
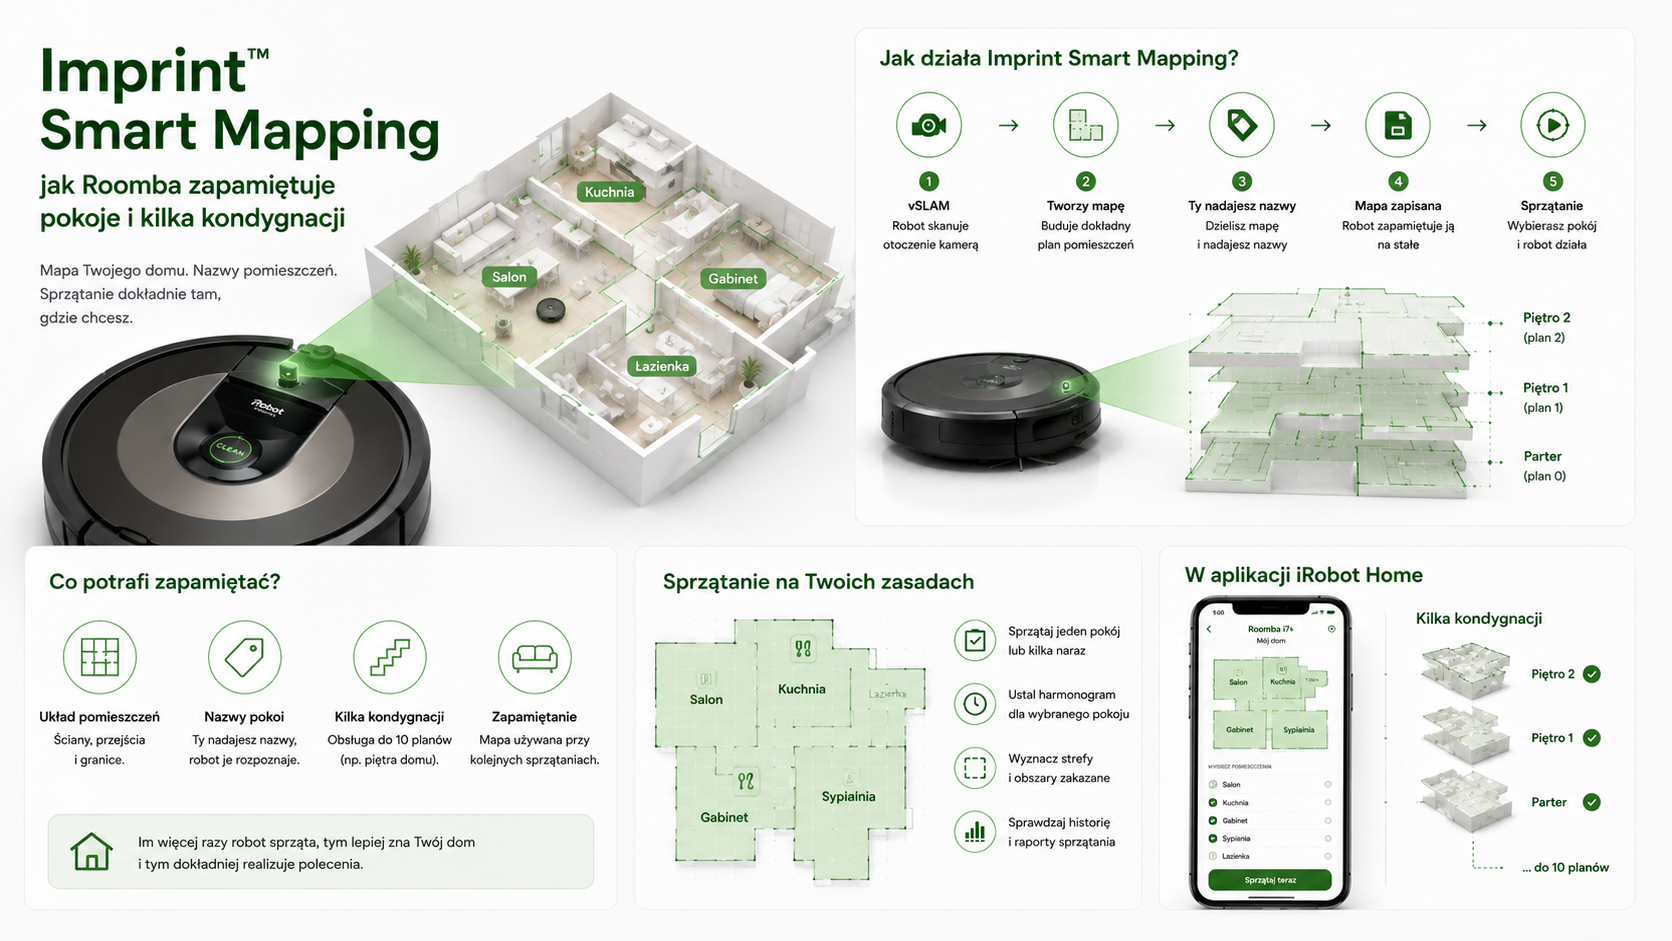
Imprint Smart Mapping zamienia mapę tworzoną przez Roombę w narzędzie sterowania sprzątaniem. Użytkownik może zapisywać układ domu, nazywać pomieszczenia i wybierać konkretne miejsca, które robot ma posprzątać.
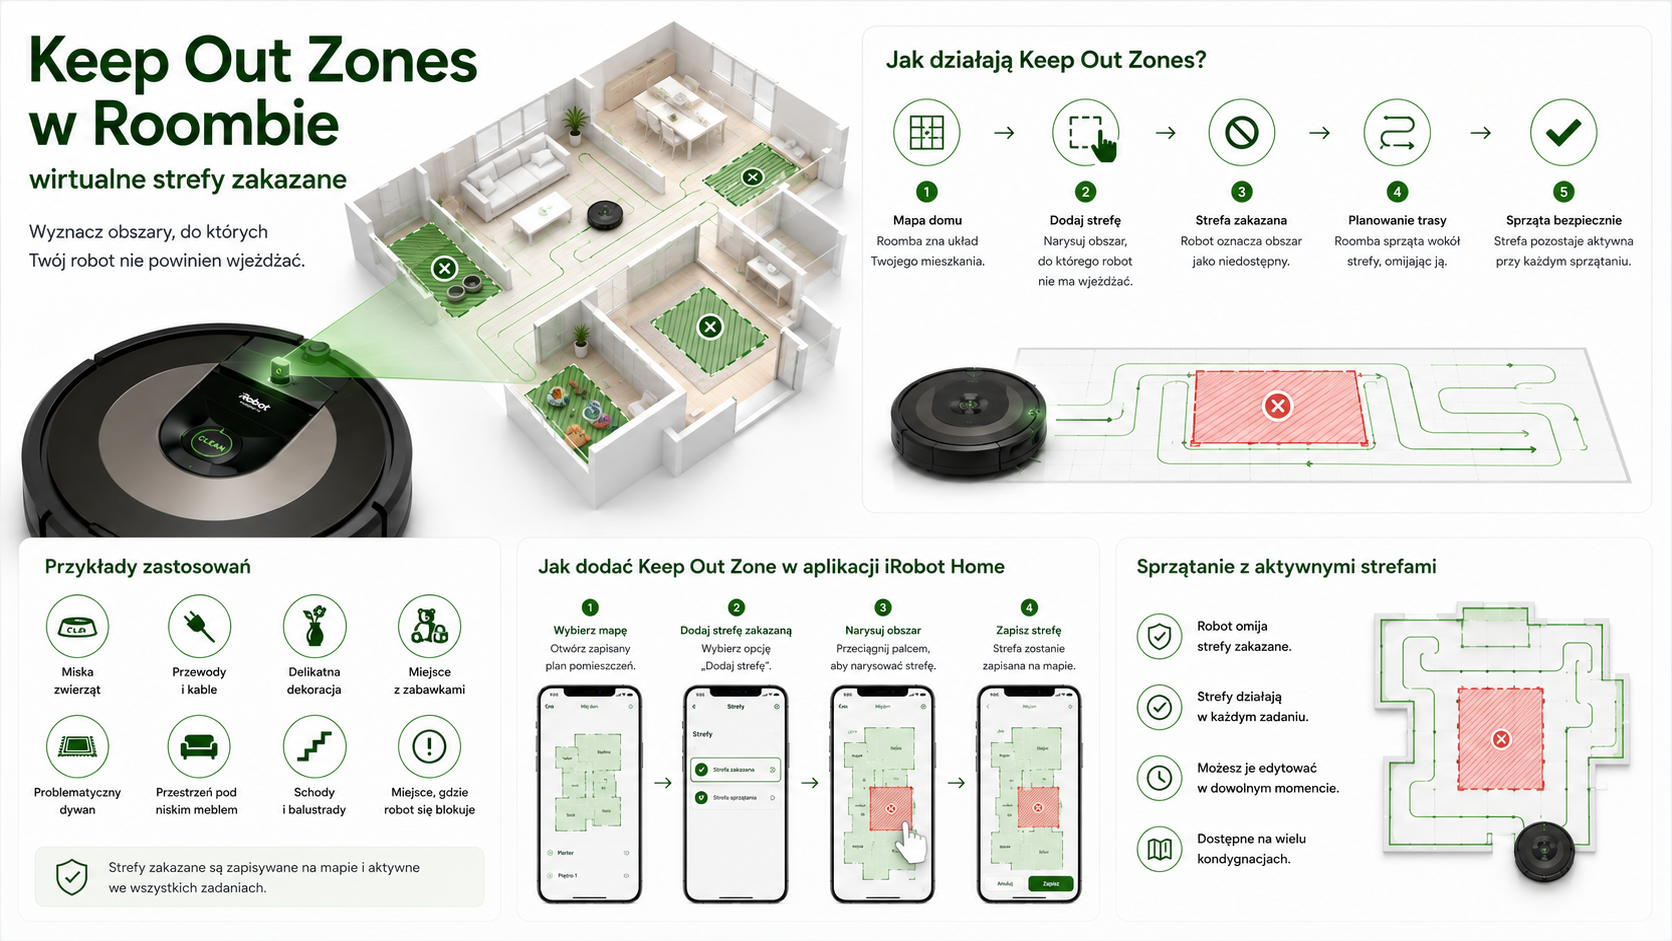
Keep Out Zones pozwalają zaznaczyć na zapisanej mapie obszary, do których Roomba nie powinna wjeżdżać. Funkcja programowo zastępuje w wielu zastosowaniach fizyczne bariery Virtual Wall.
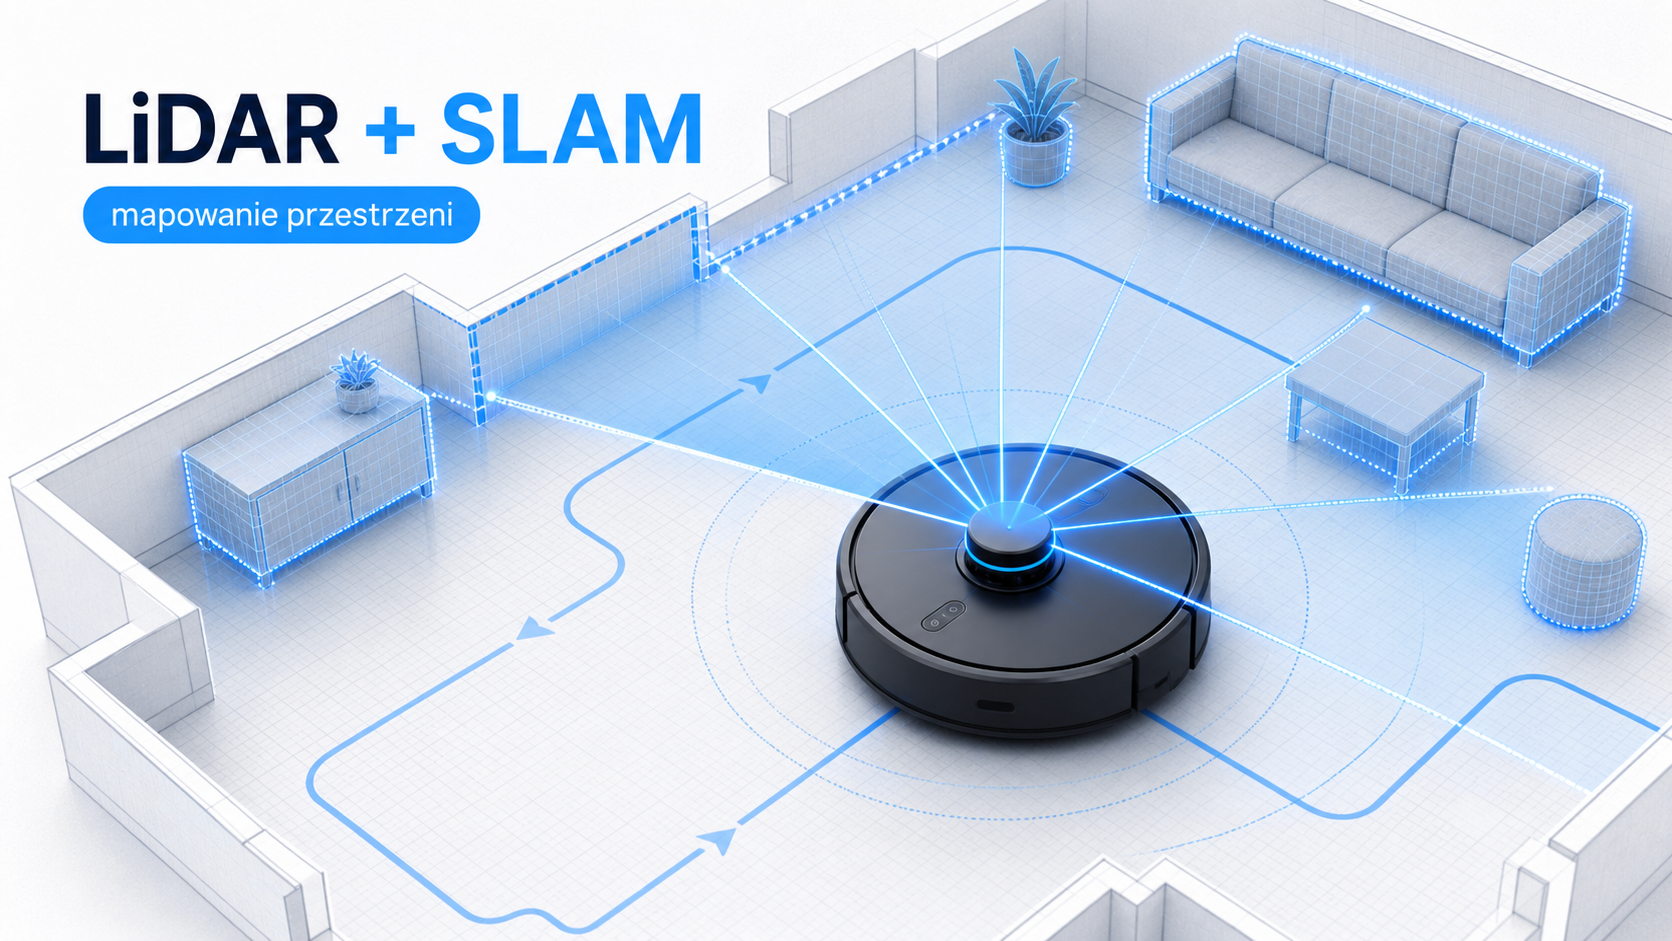
LiDAR ze SLAM pozwala robotowi jednocześnie skanować otoczenie, określać własne położenie i budować mapę mieszkania. W robotach Roborock połączenie laserowego pomiaru odległości z odometrią i czujnikami ruchu stało się podstawą me
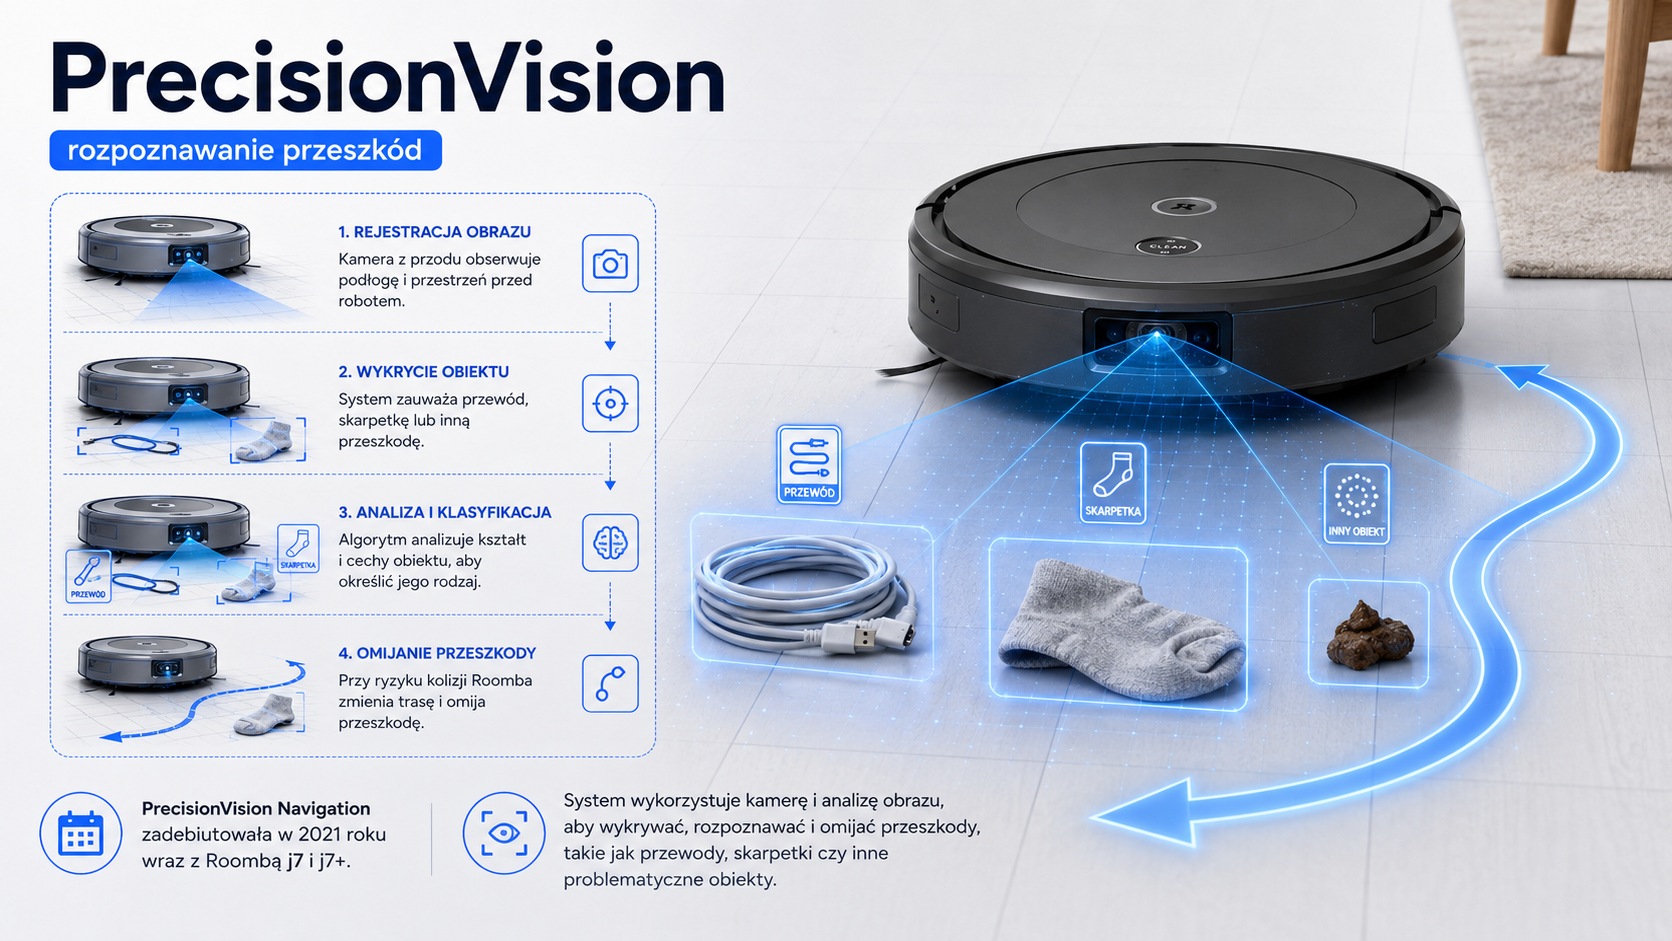
PrecisionVision wykorzystuje przednią kamerę i analizę obrazu, aby Roomba mogła rozpoznawać wybrane przeszkody i odpowiednio na nie reagować. System pojawił się w serii j i rozwinął nawigację iRobot o klasyfikację obiektów znajduj
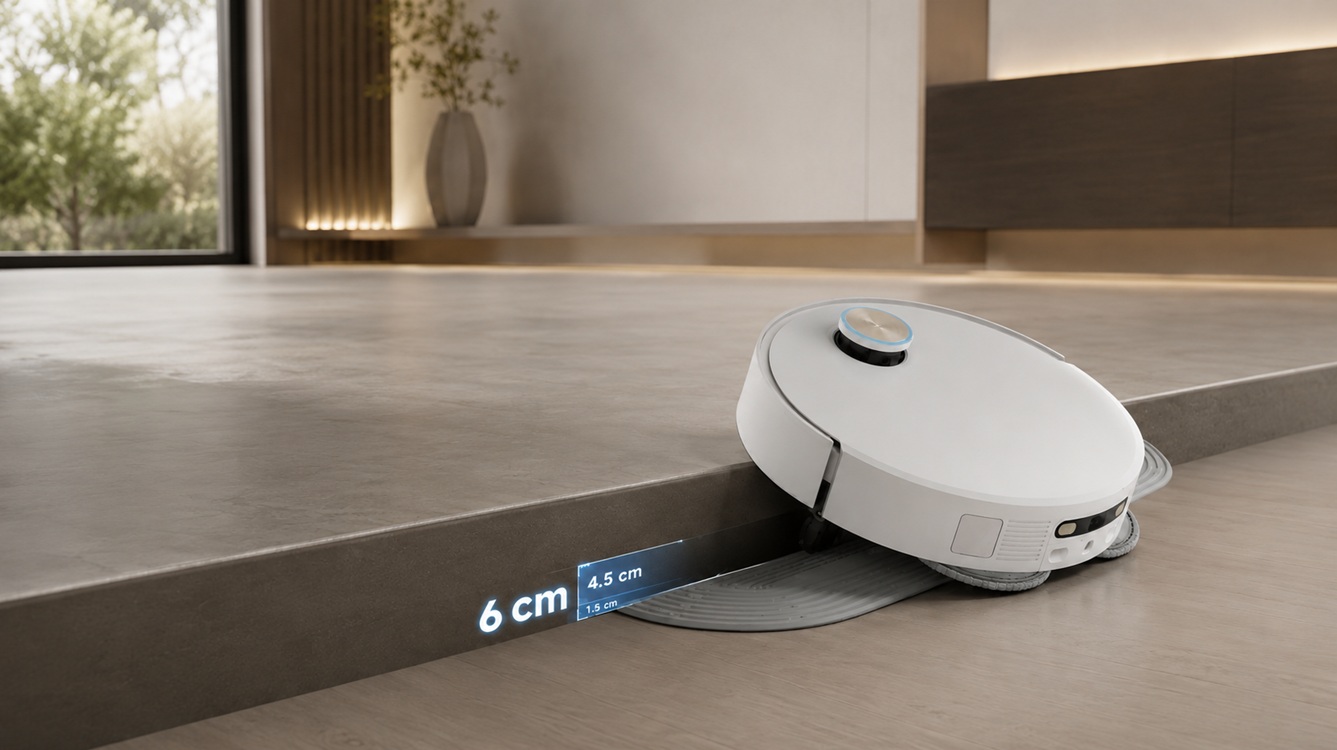
ProLeap to aktywny system podwozia Dreame wykorzystujący wysuwane elementy, które pomagają robotowi pokonywać wyższe progi i różnice poziomów. Mechanizm zmienia sposób podparcia urządzenia zamiast polegać wyłącznie na średnicy kół
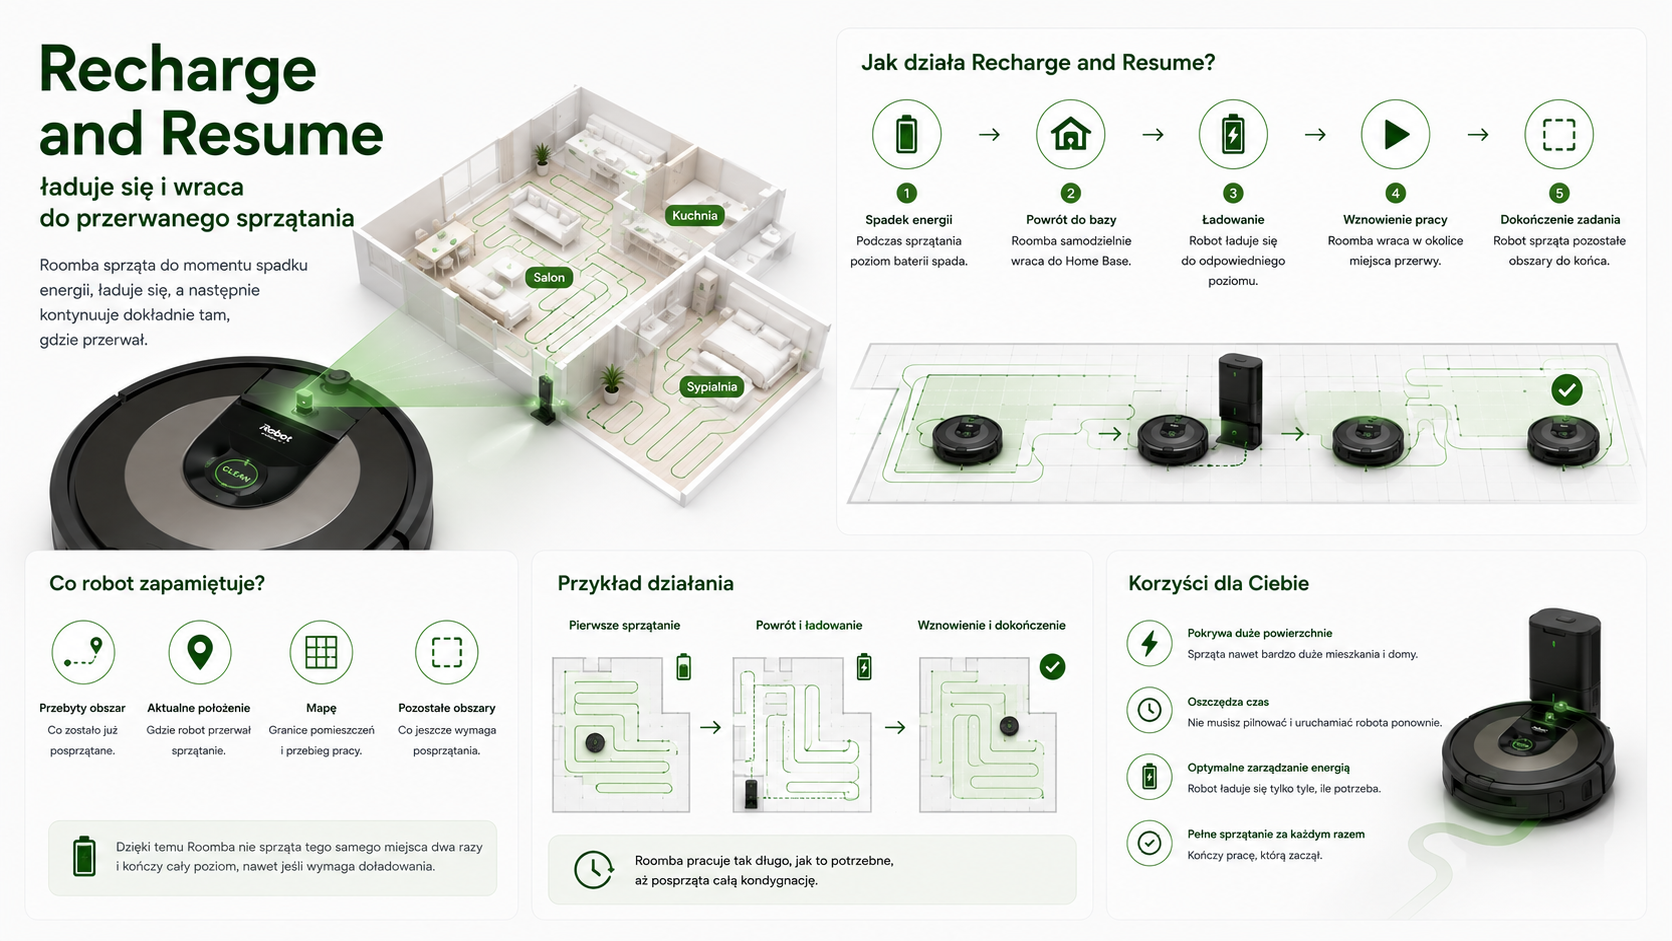
Recharge and Resume pozwala Roombie przerwać sprzątanie przy niskim poziomie baterii, wrócić do stacji, doładować akumulator i kontynuować niedokończone zadanie. Funkcja ma największe znaczenie w większych mieszkaniach i domach.
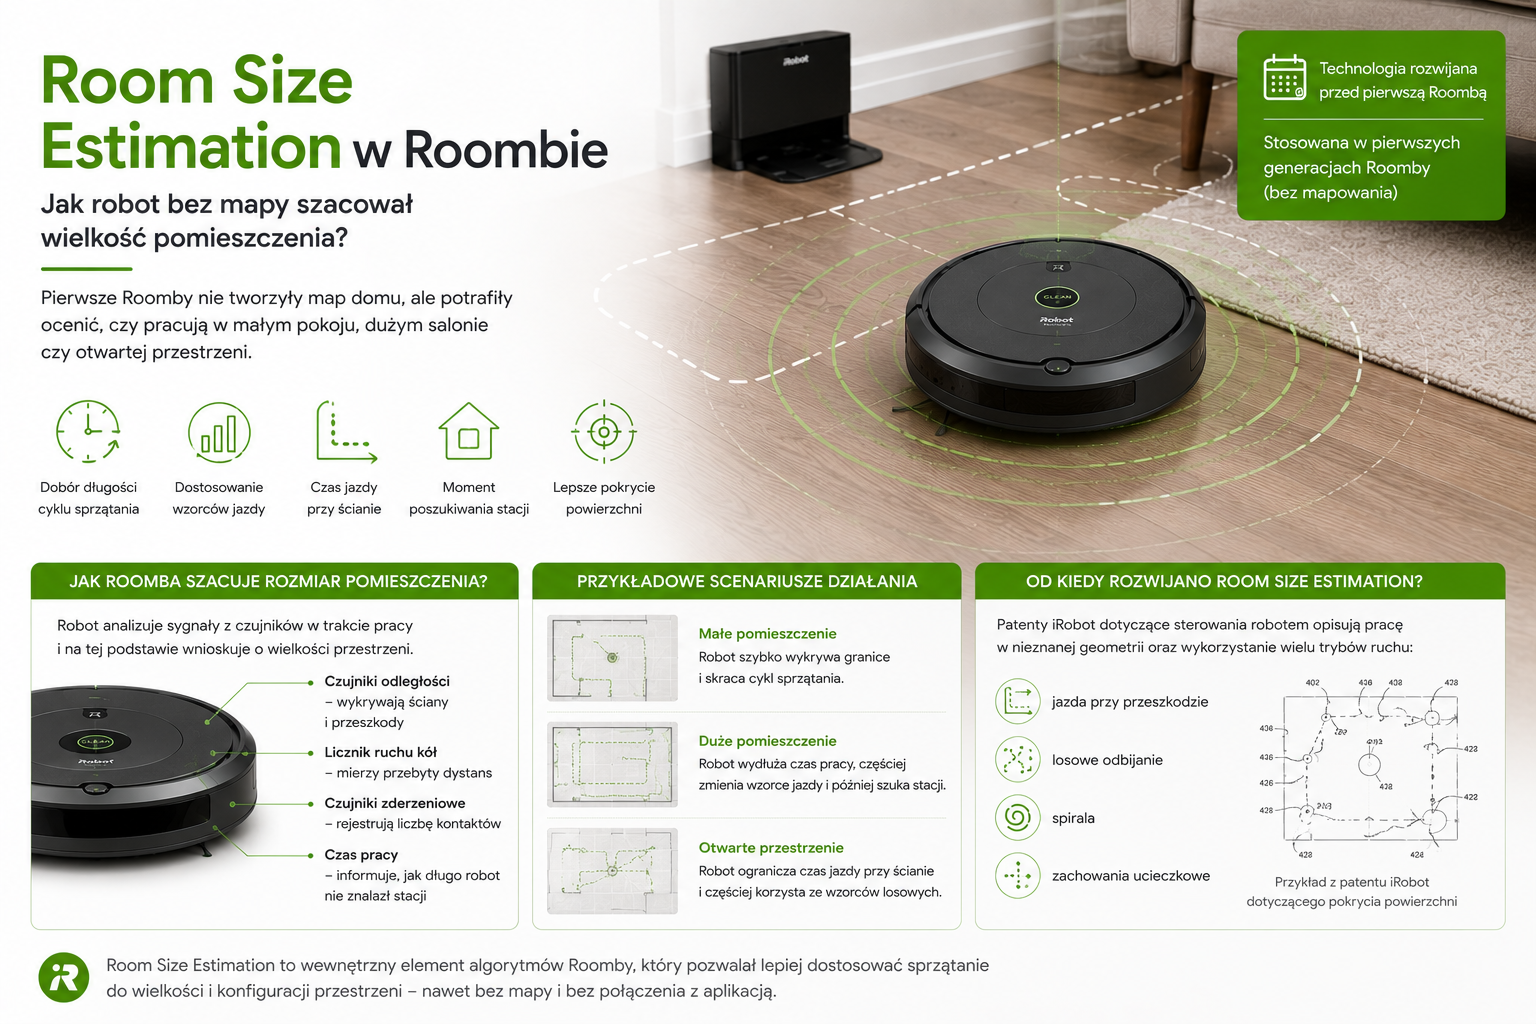
Room Size Estimation pozwalał starszym Roombom bez mapy szacować skalę przestrzeni, w której pracowały. Na podstawie czujników i przebiegu jazdy robot mógł dostosowywać długość cyklu oraz sposób wykorzystywania wzorców ruchu.
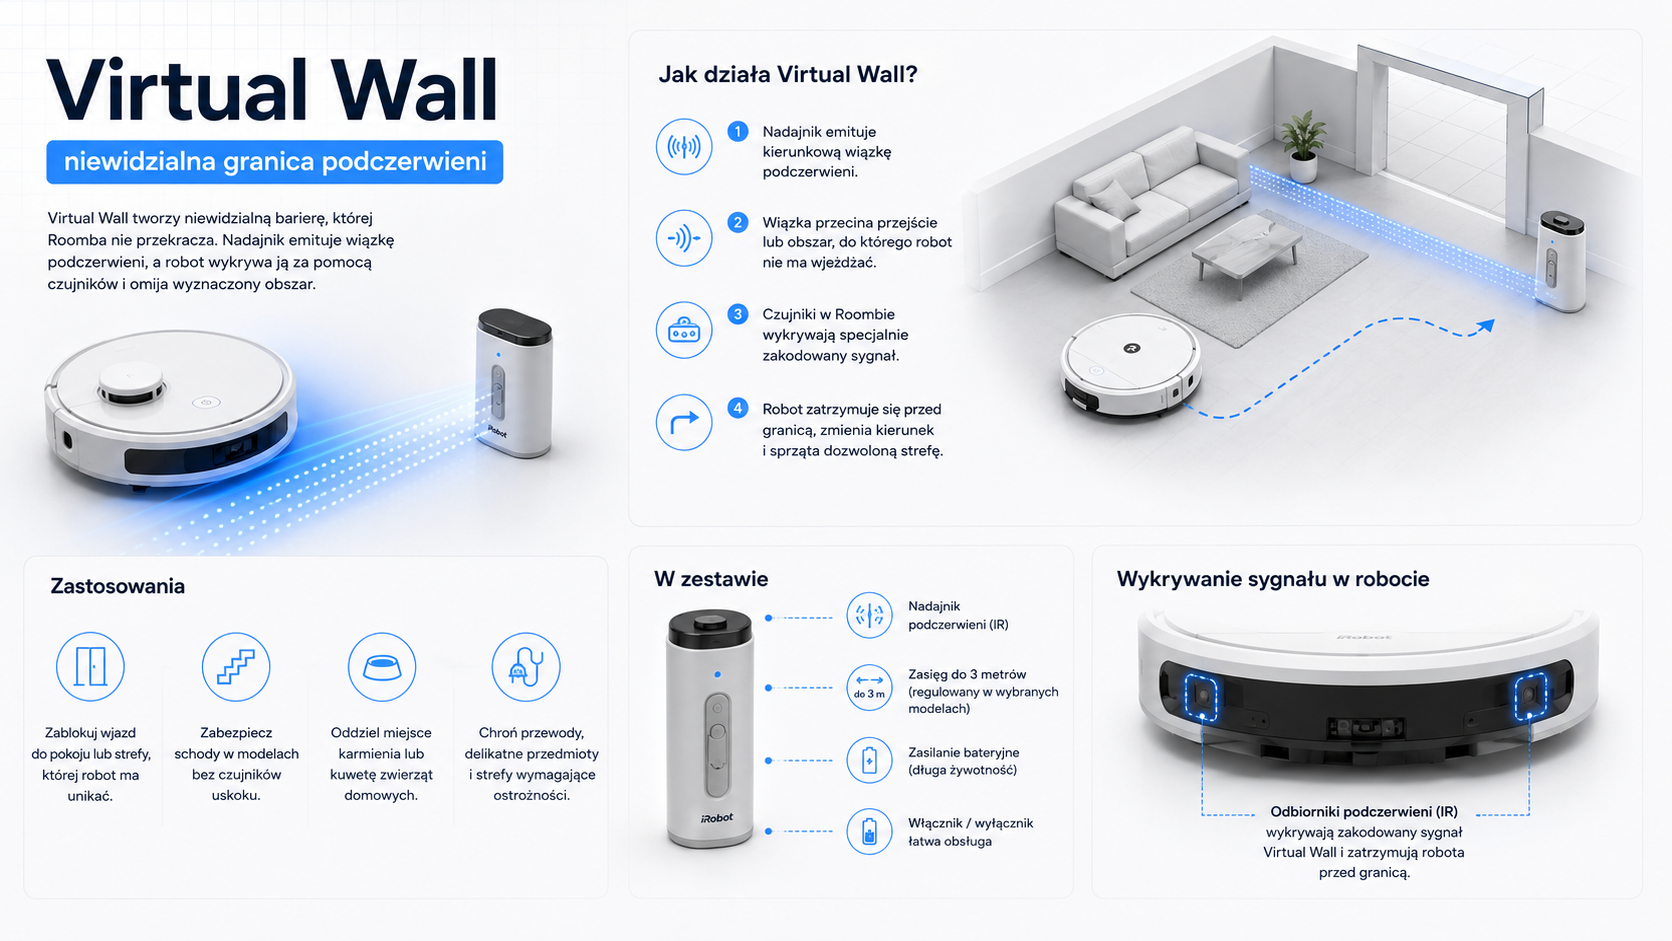
Virtual Wall tworzy niewidzialną barierę z wykorzystaniem sygnału podczerwieni, której Roomba nie powinna przekraczać. Przed erą map w aplikacji było to podstawowe narzędzie do blokowania wybranych pomieszczeń i stref.
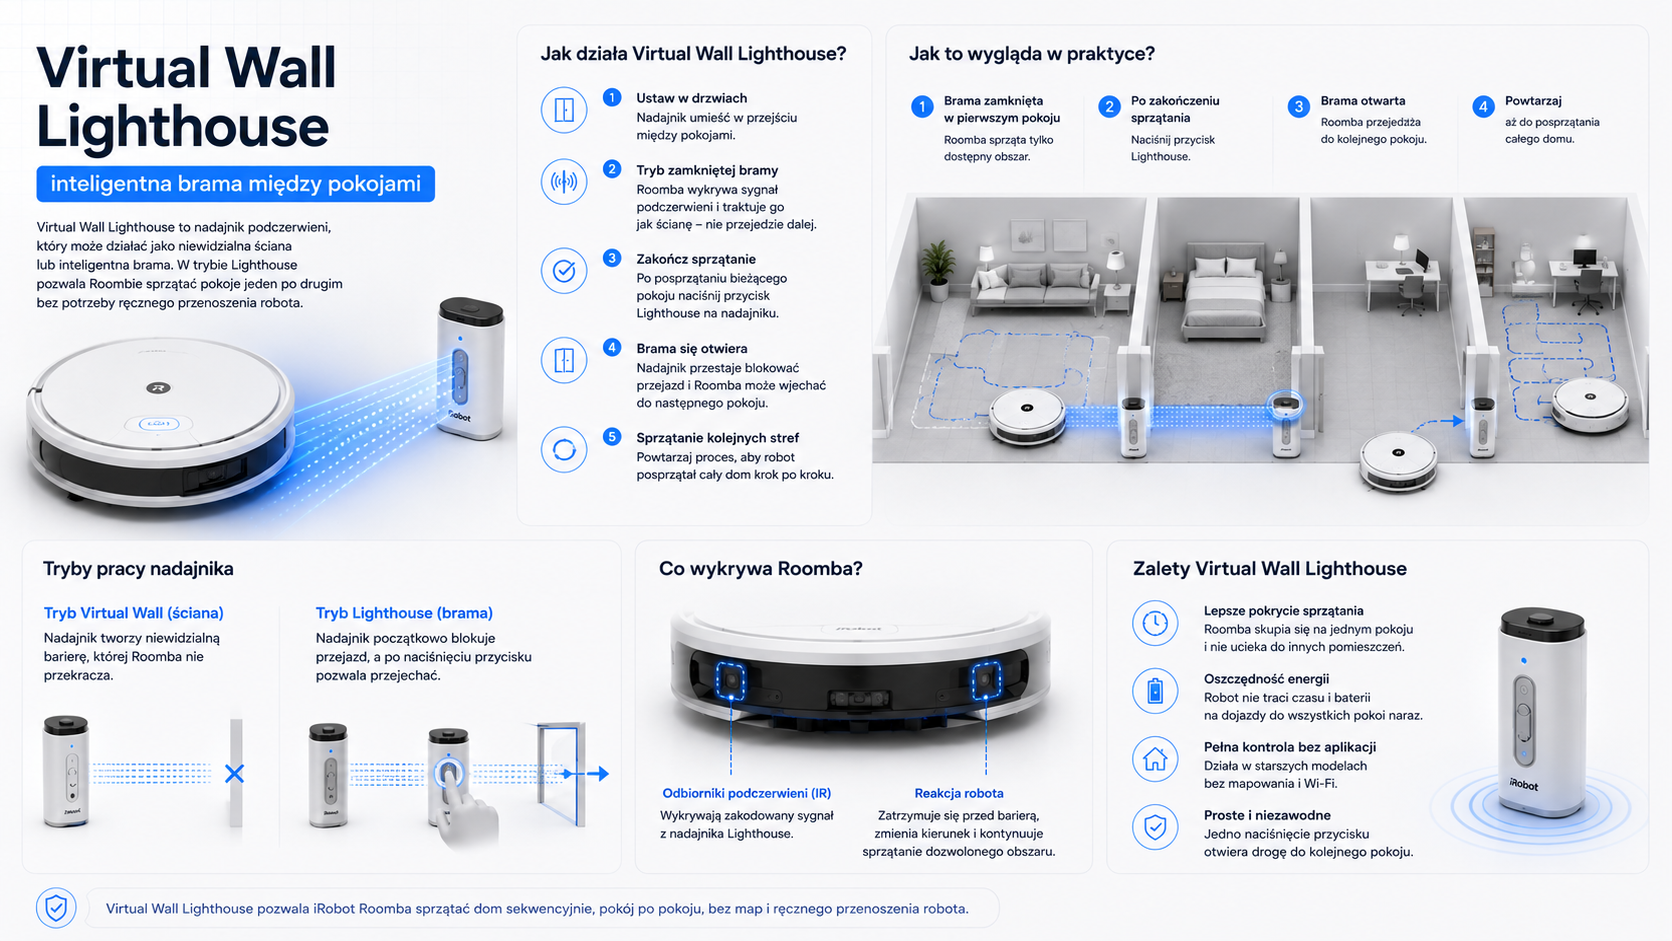
Virtual Wall Lighthouse łączył funkcję wirtualnej ściany z rolą inteligentnej bramy pomiędzy pomieszczeniami. System pomagał starszym Roombom bez trwałej mapy kontrolować kolejność przejazdu między pokojami.
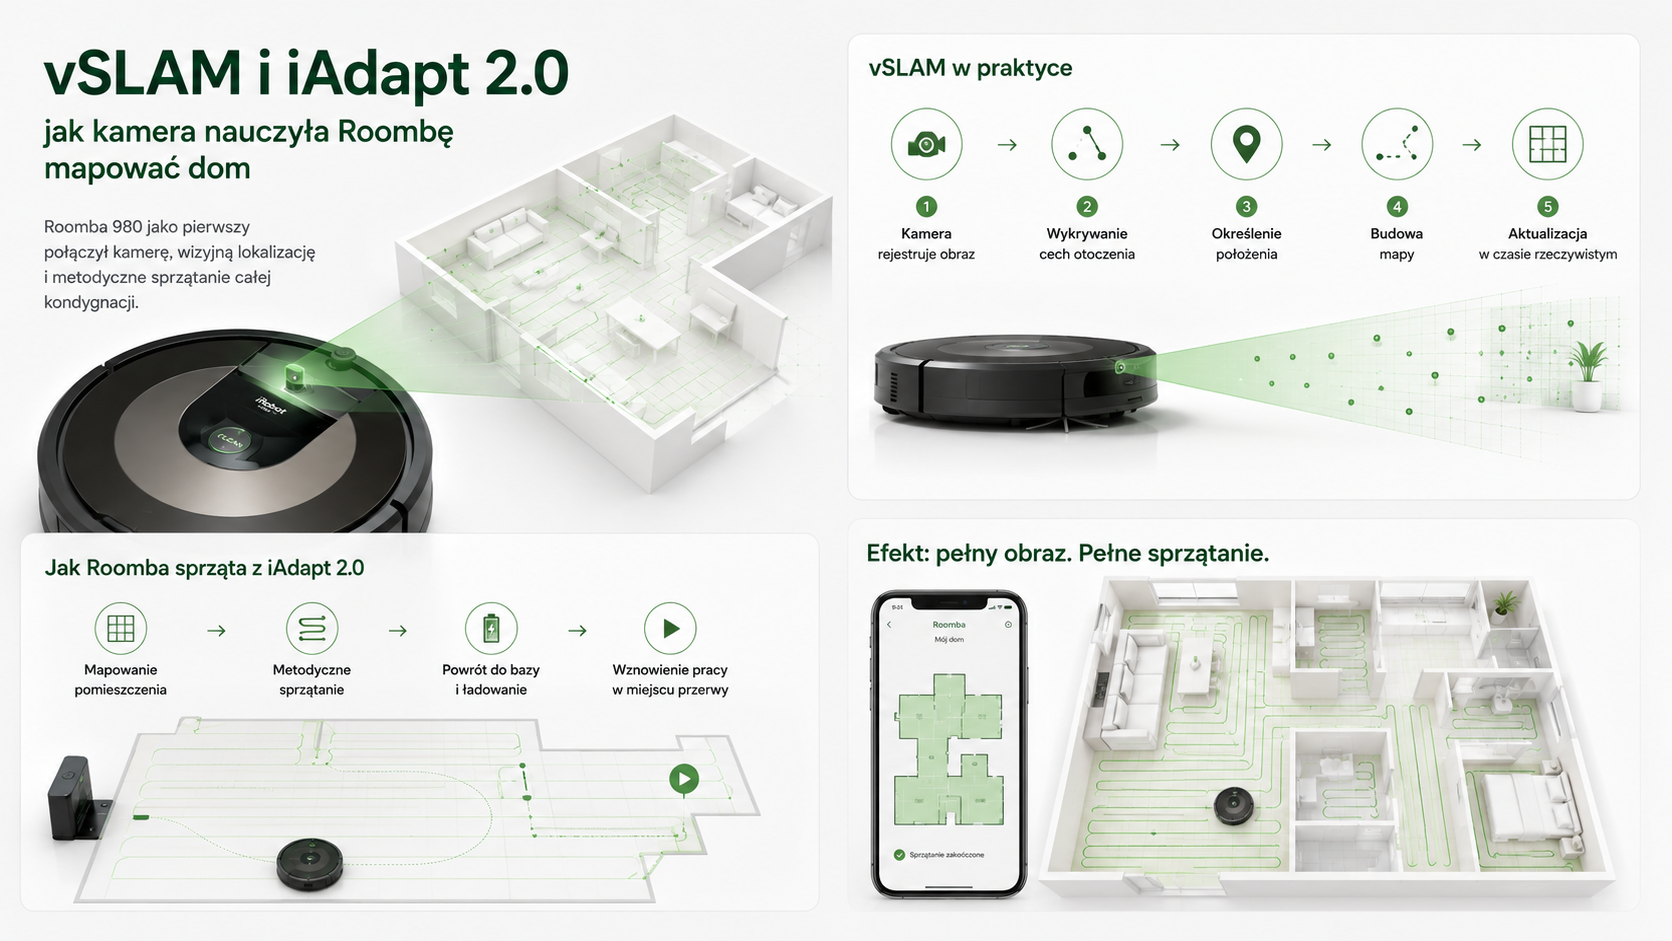
vSLAM i iAdapt 2.0 wprowadziły do Roomby wizualną lokalizację i metodyczne sprzątanie całej kondygnacji. Kamera oraz czujniki ruchu pozwalały robotowi tworzyć mapę potrzebną do bieżącego zadania i wracać do przerwanego miejsca.
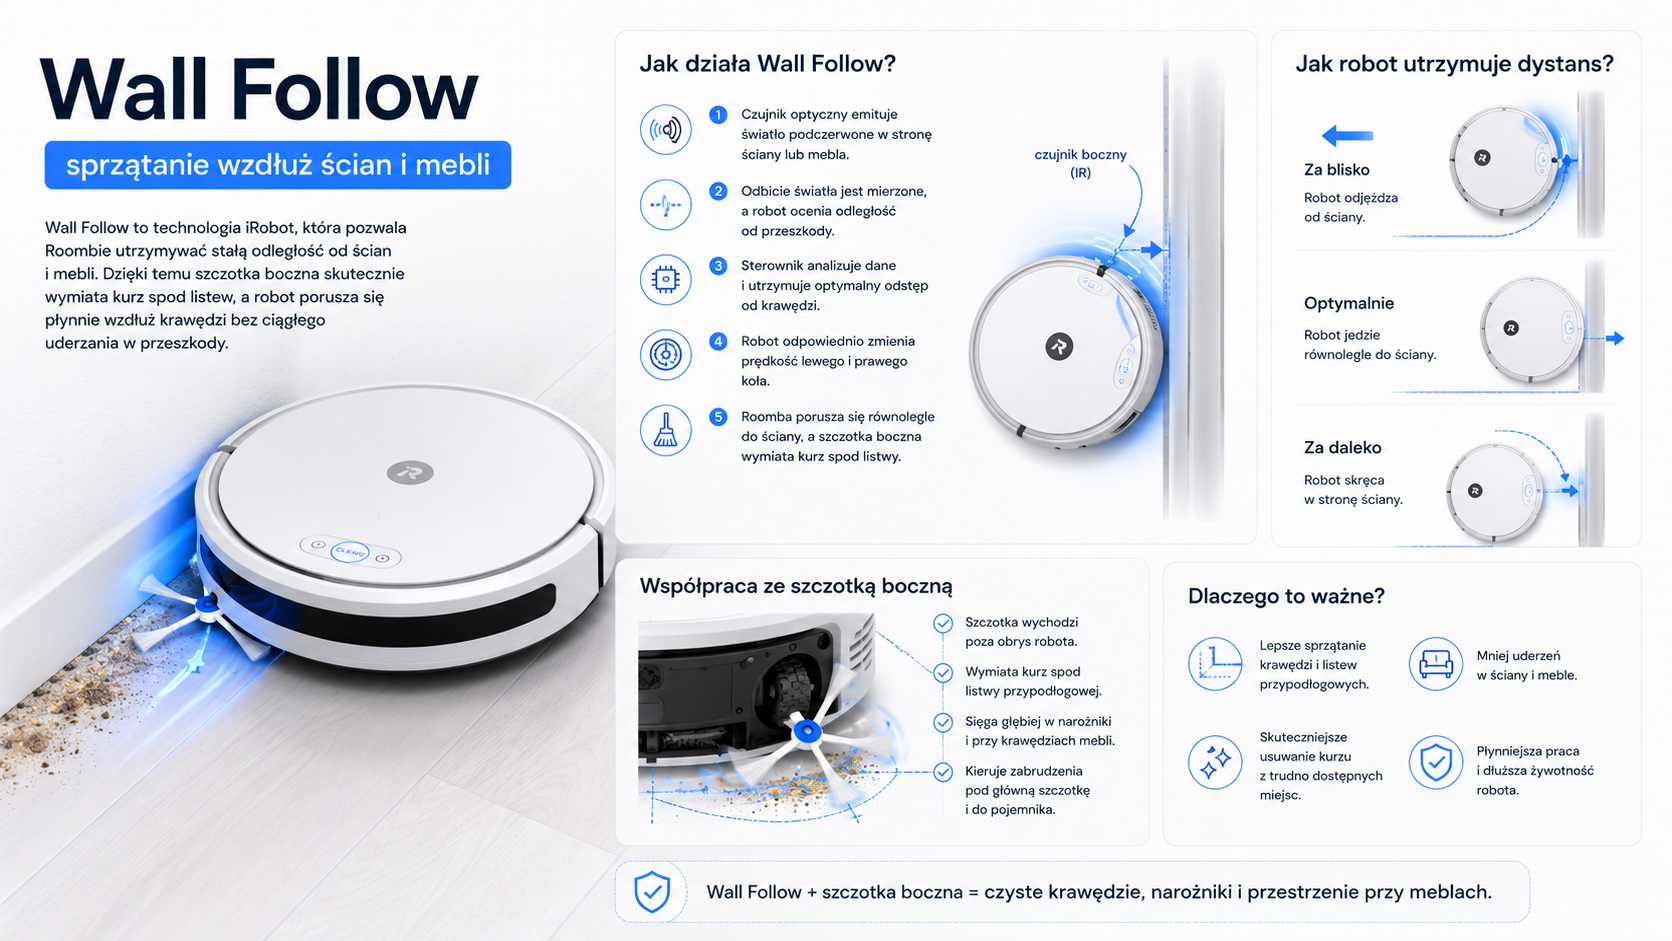
Wall Follow pomaga Roombie utrzymywać właściwą odległość od ścian i mebli podczas czyszczenia ich krawędzi. System współpracuje ze szczotką boczną, dzięki czemu okrągły robot może skuteczniej zbierać zabrudzenia z miejsc poza zasi


 Menu